 1 / 3
Pick and Place ด้วยกล่องเลเซอร์


ราคาฮาร์ดแวร์:
DOF
5
Characteristic
No lubrication
construction
DIY
ระบบอัตโนมัติสำหรับงาน Pick and Place ด้วยหุ่นยนต์แขนกลข้อต่อ: ความแม่นยำในการสแกนด้วยเลเซอร์
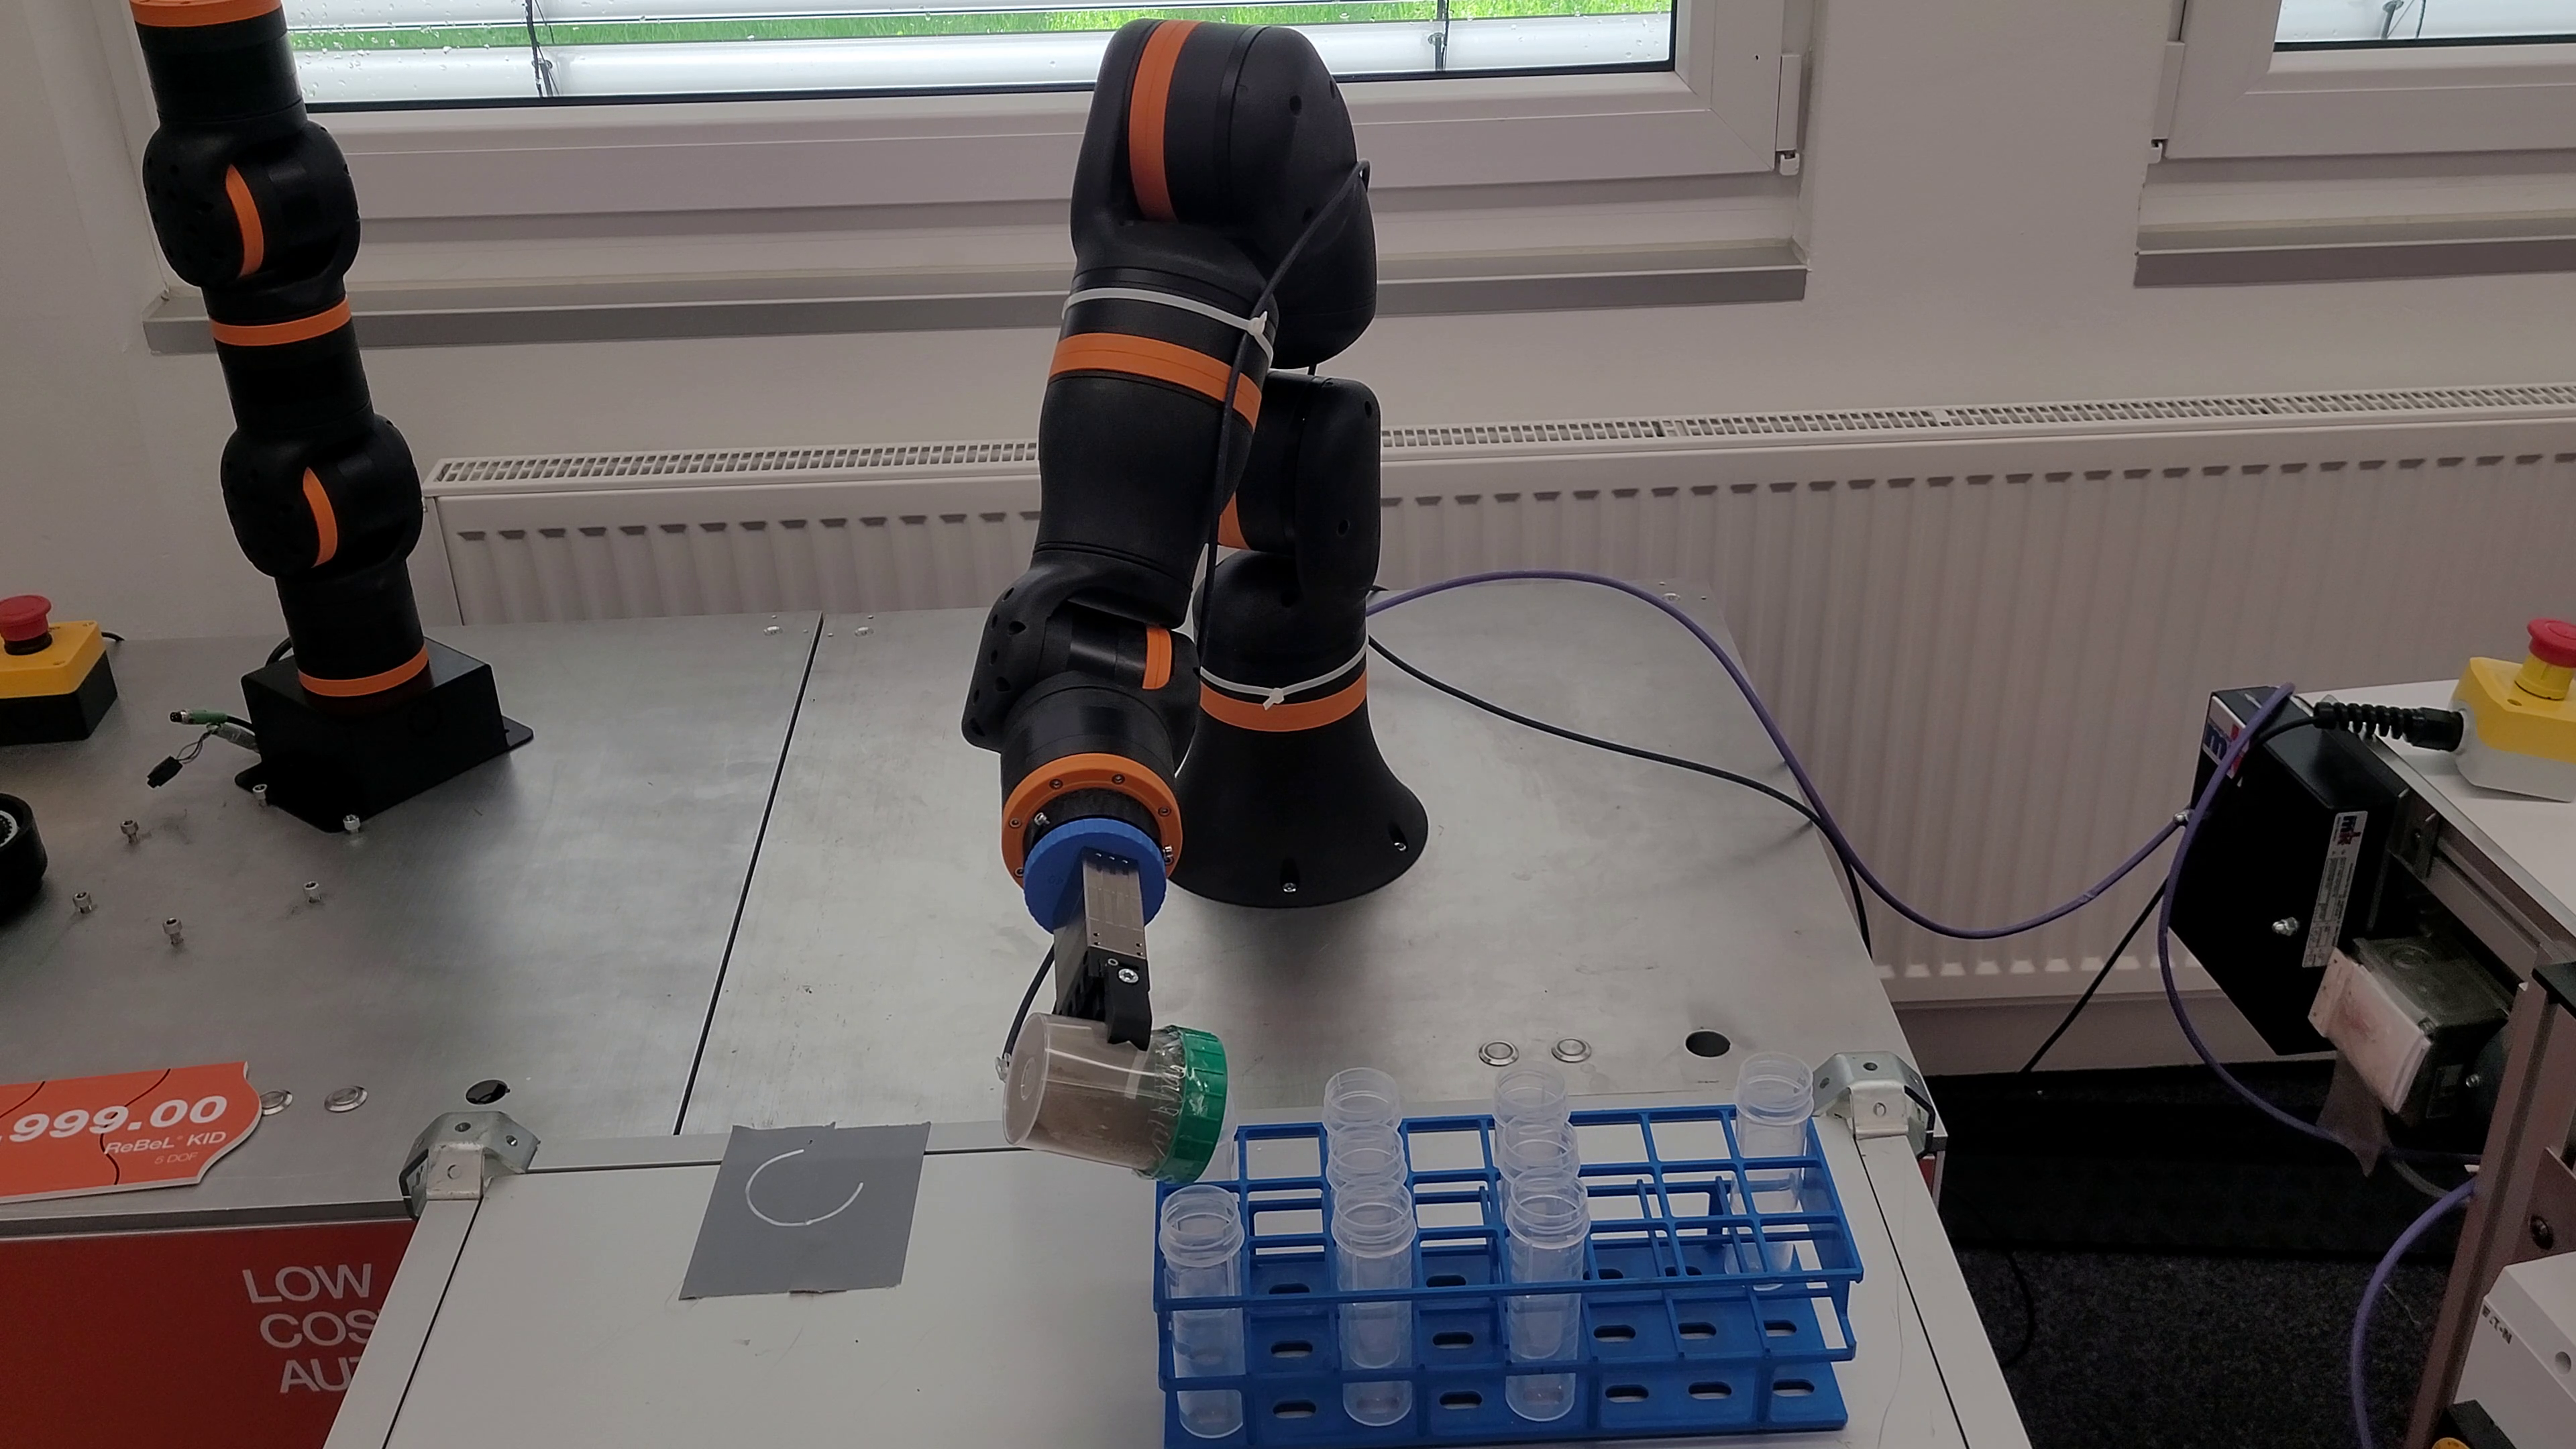
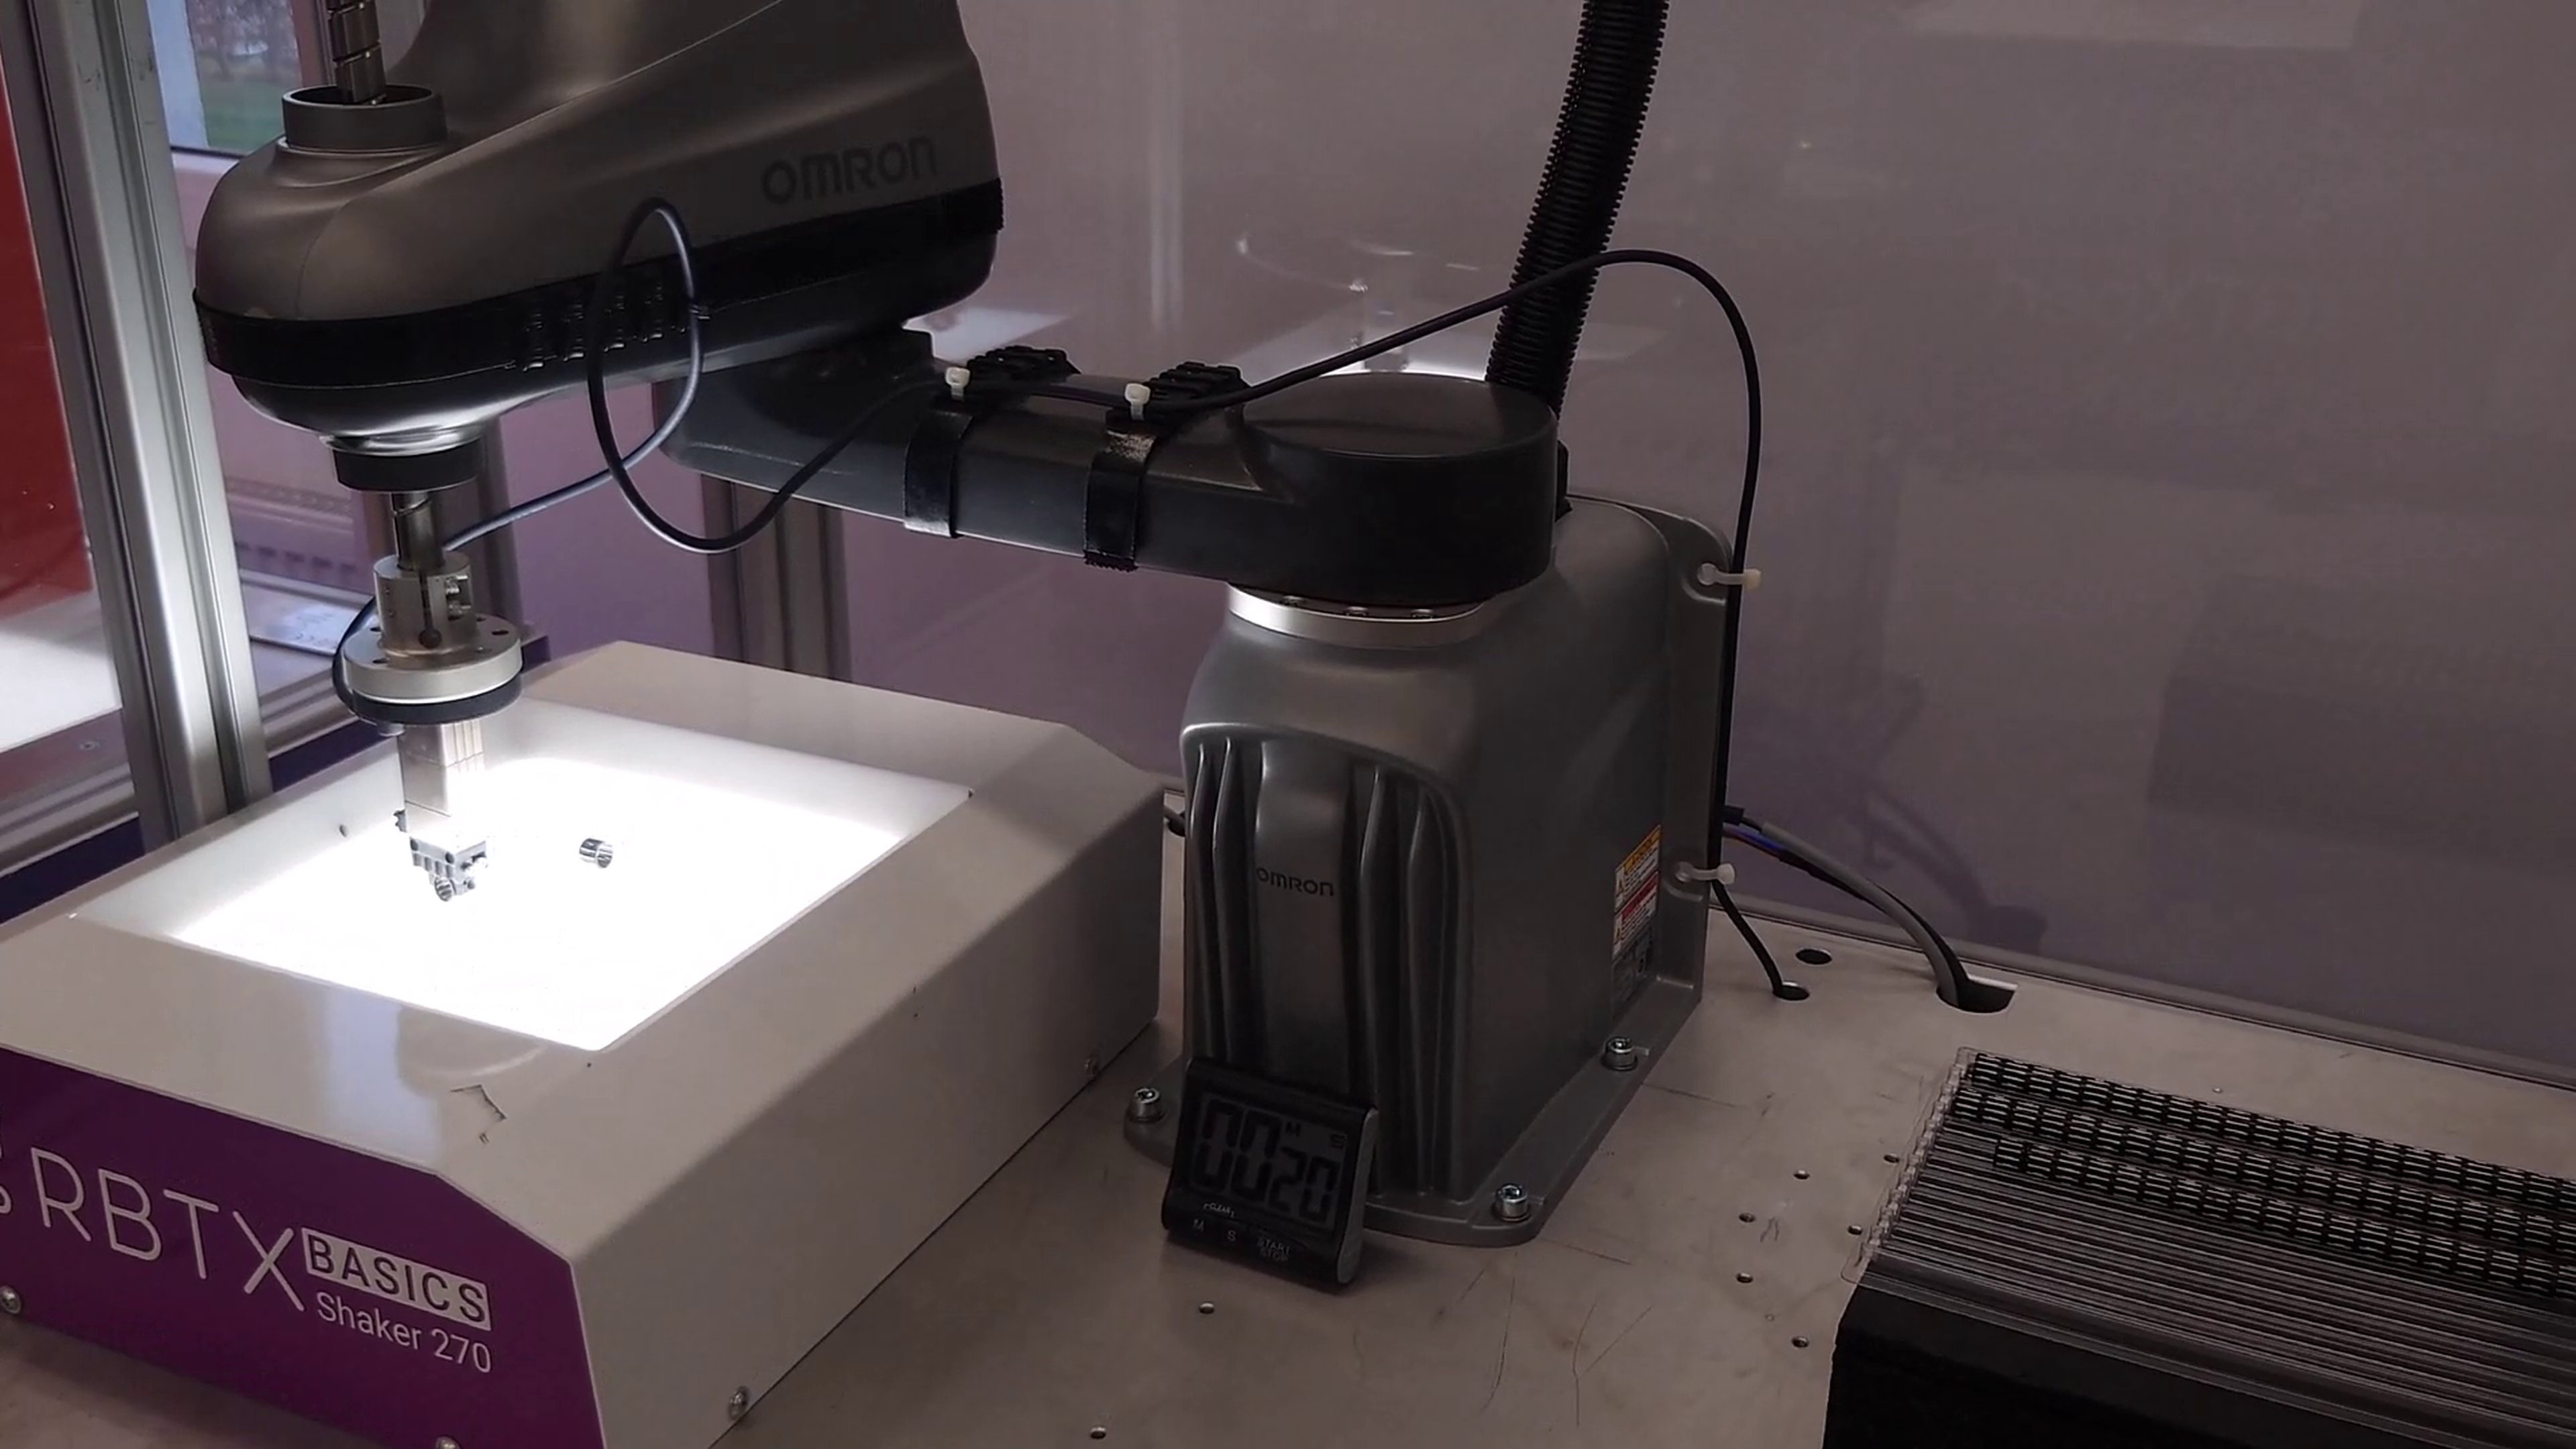
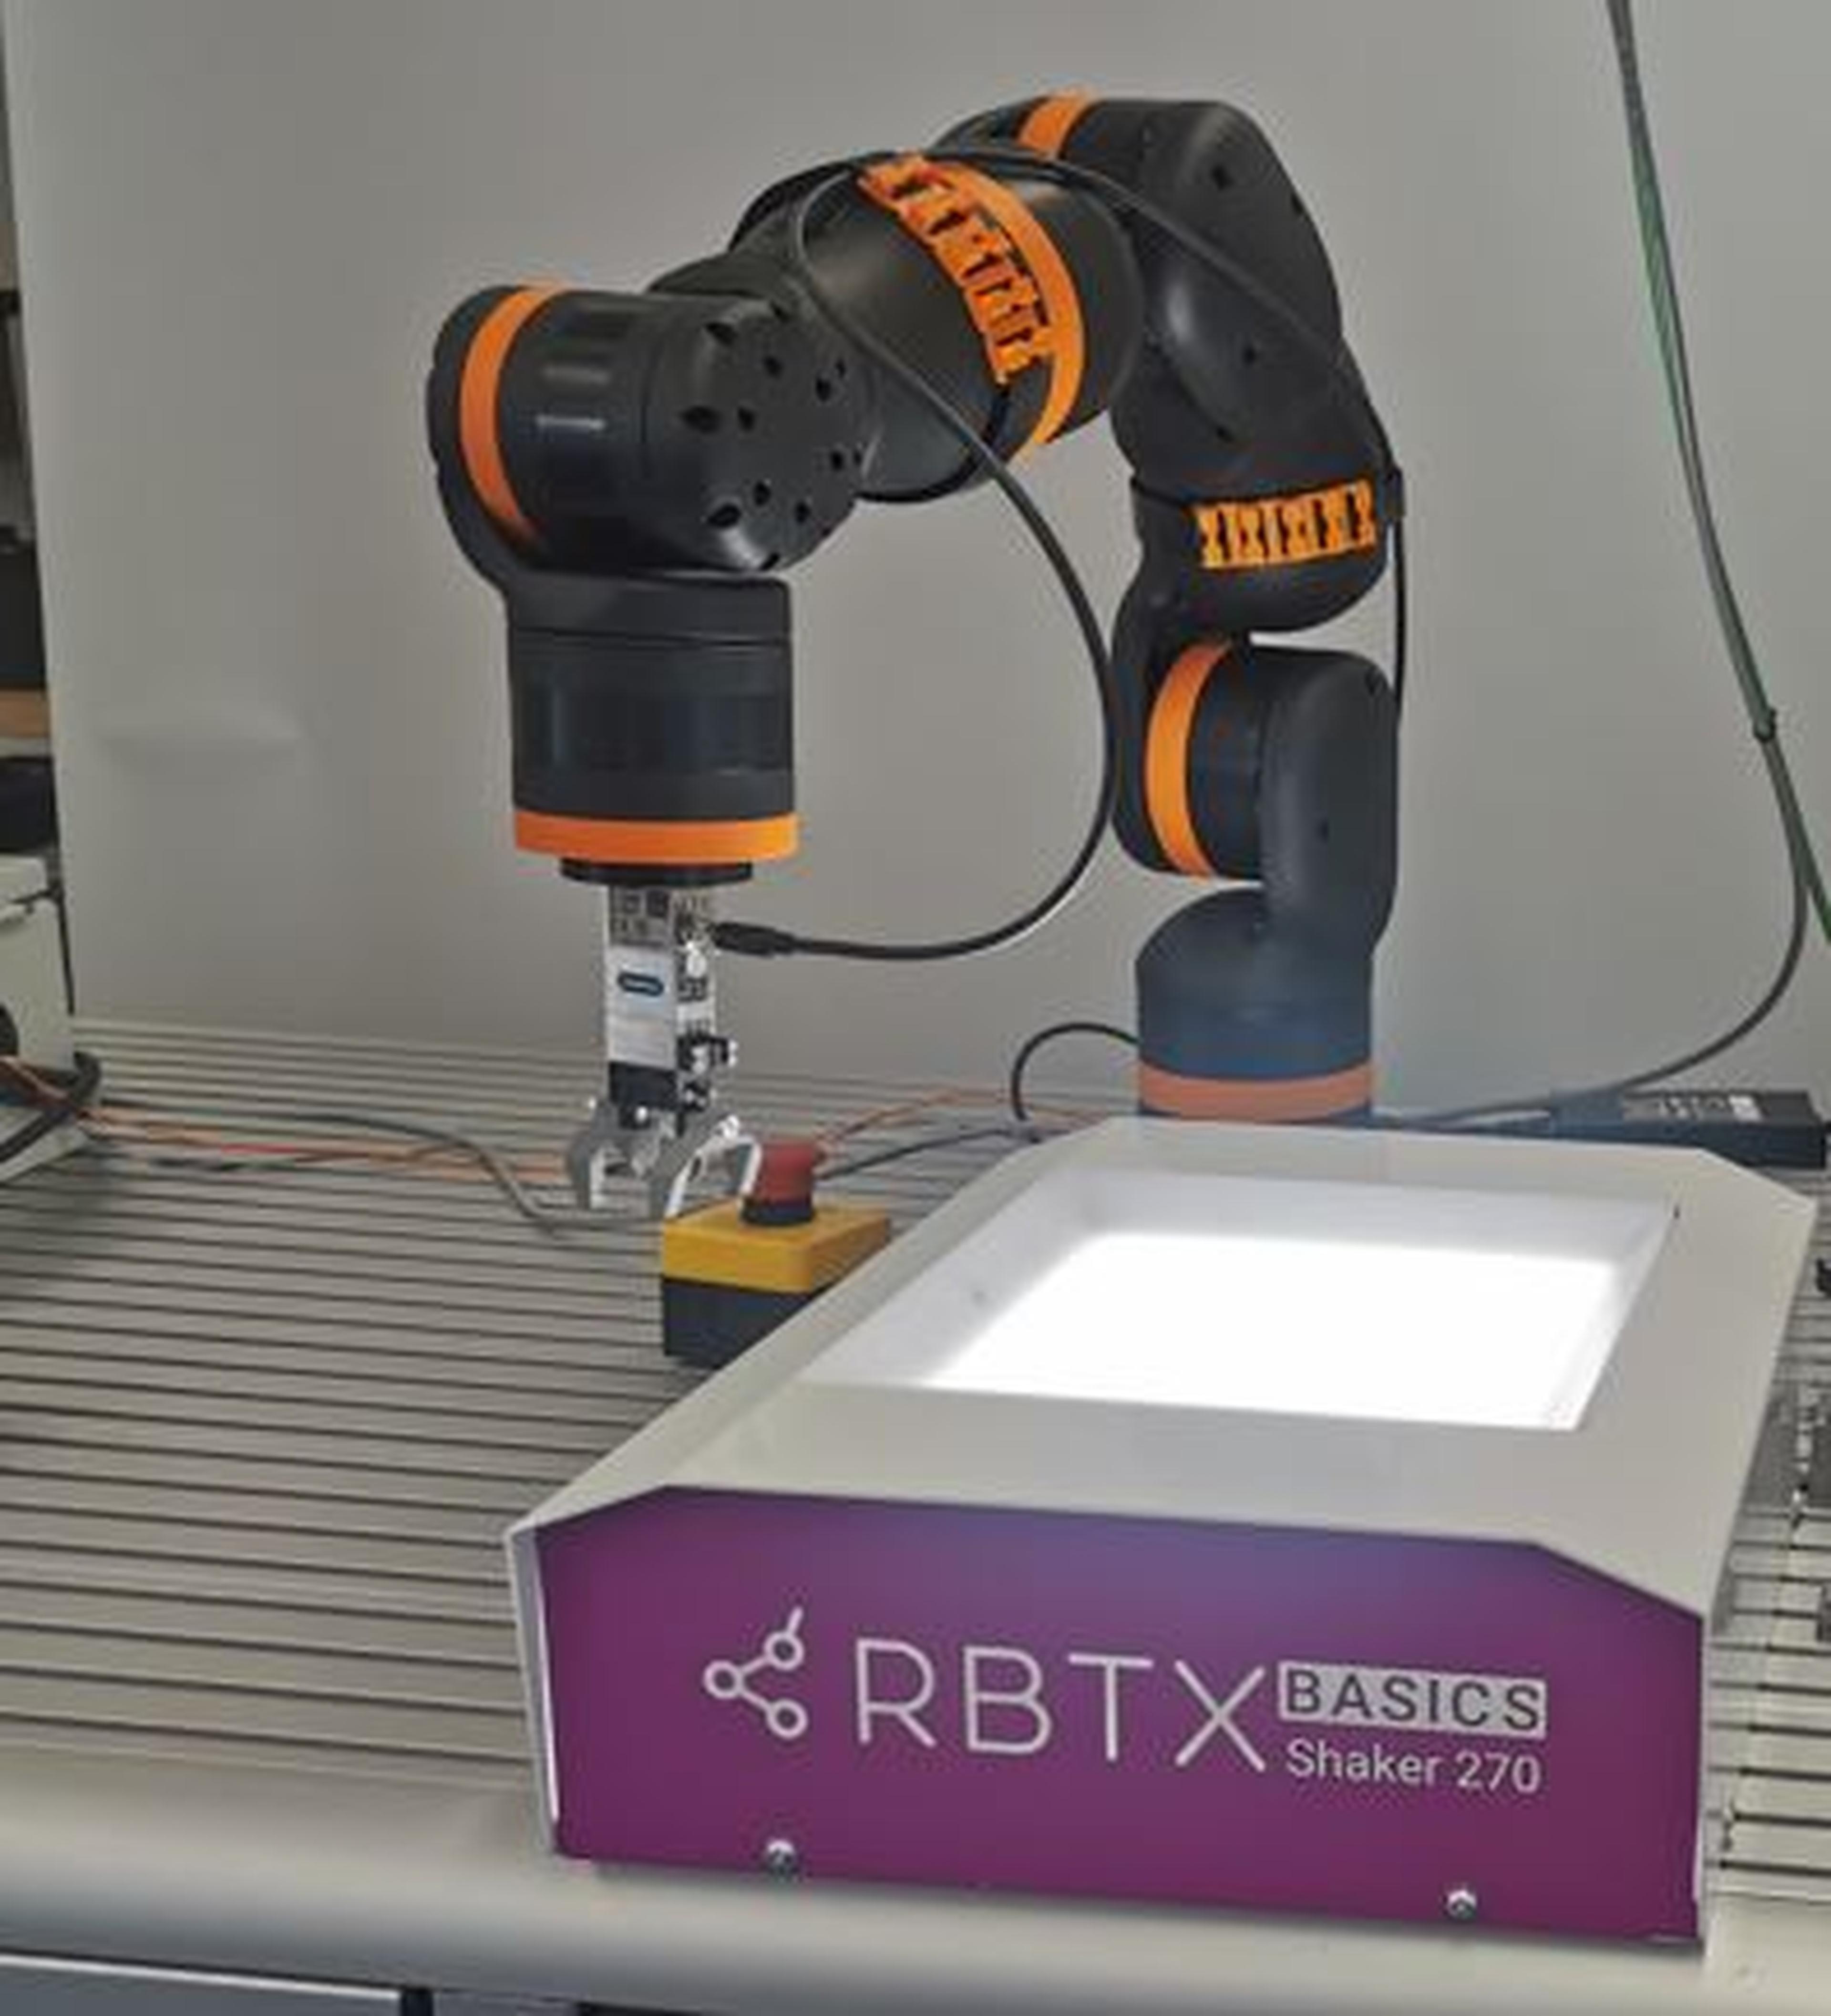
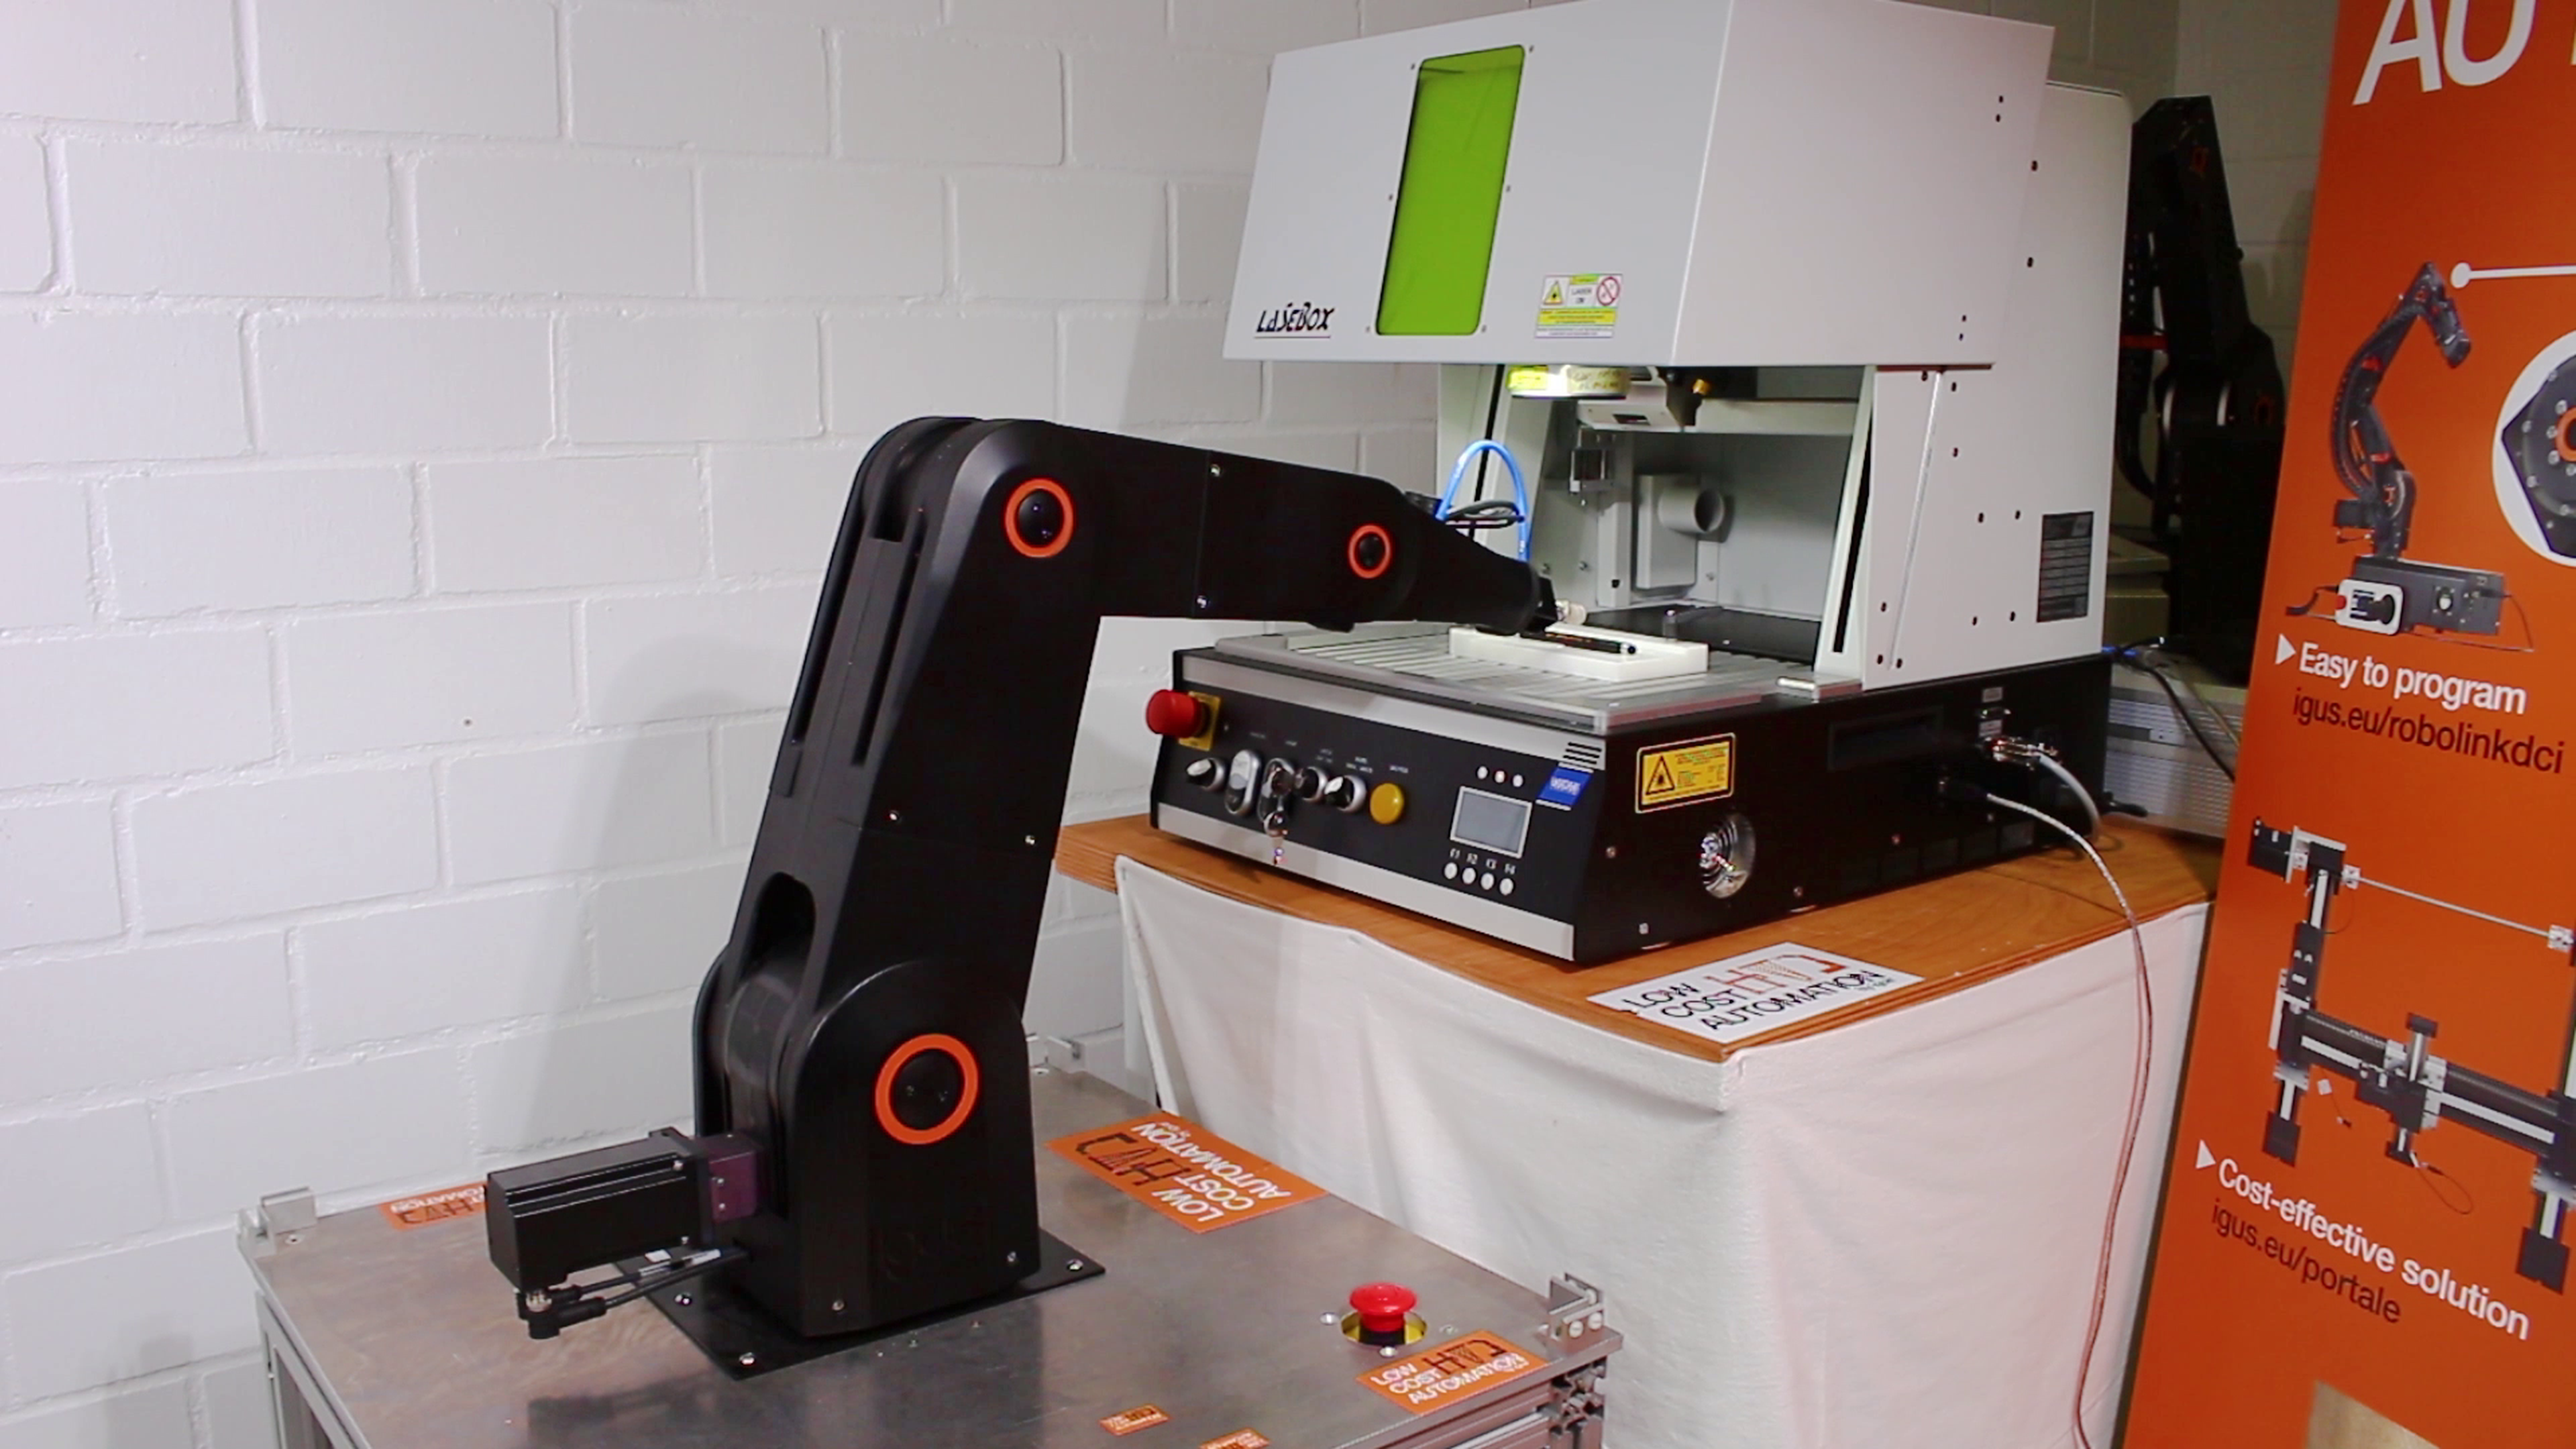
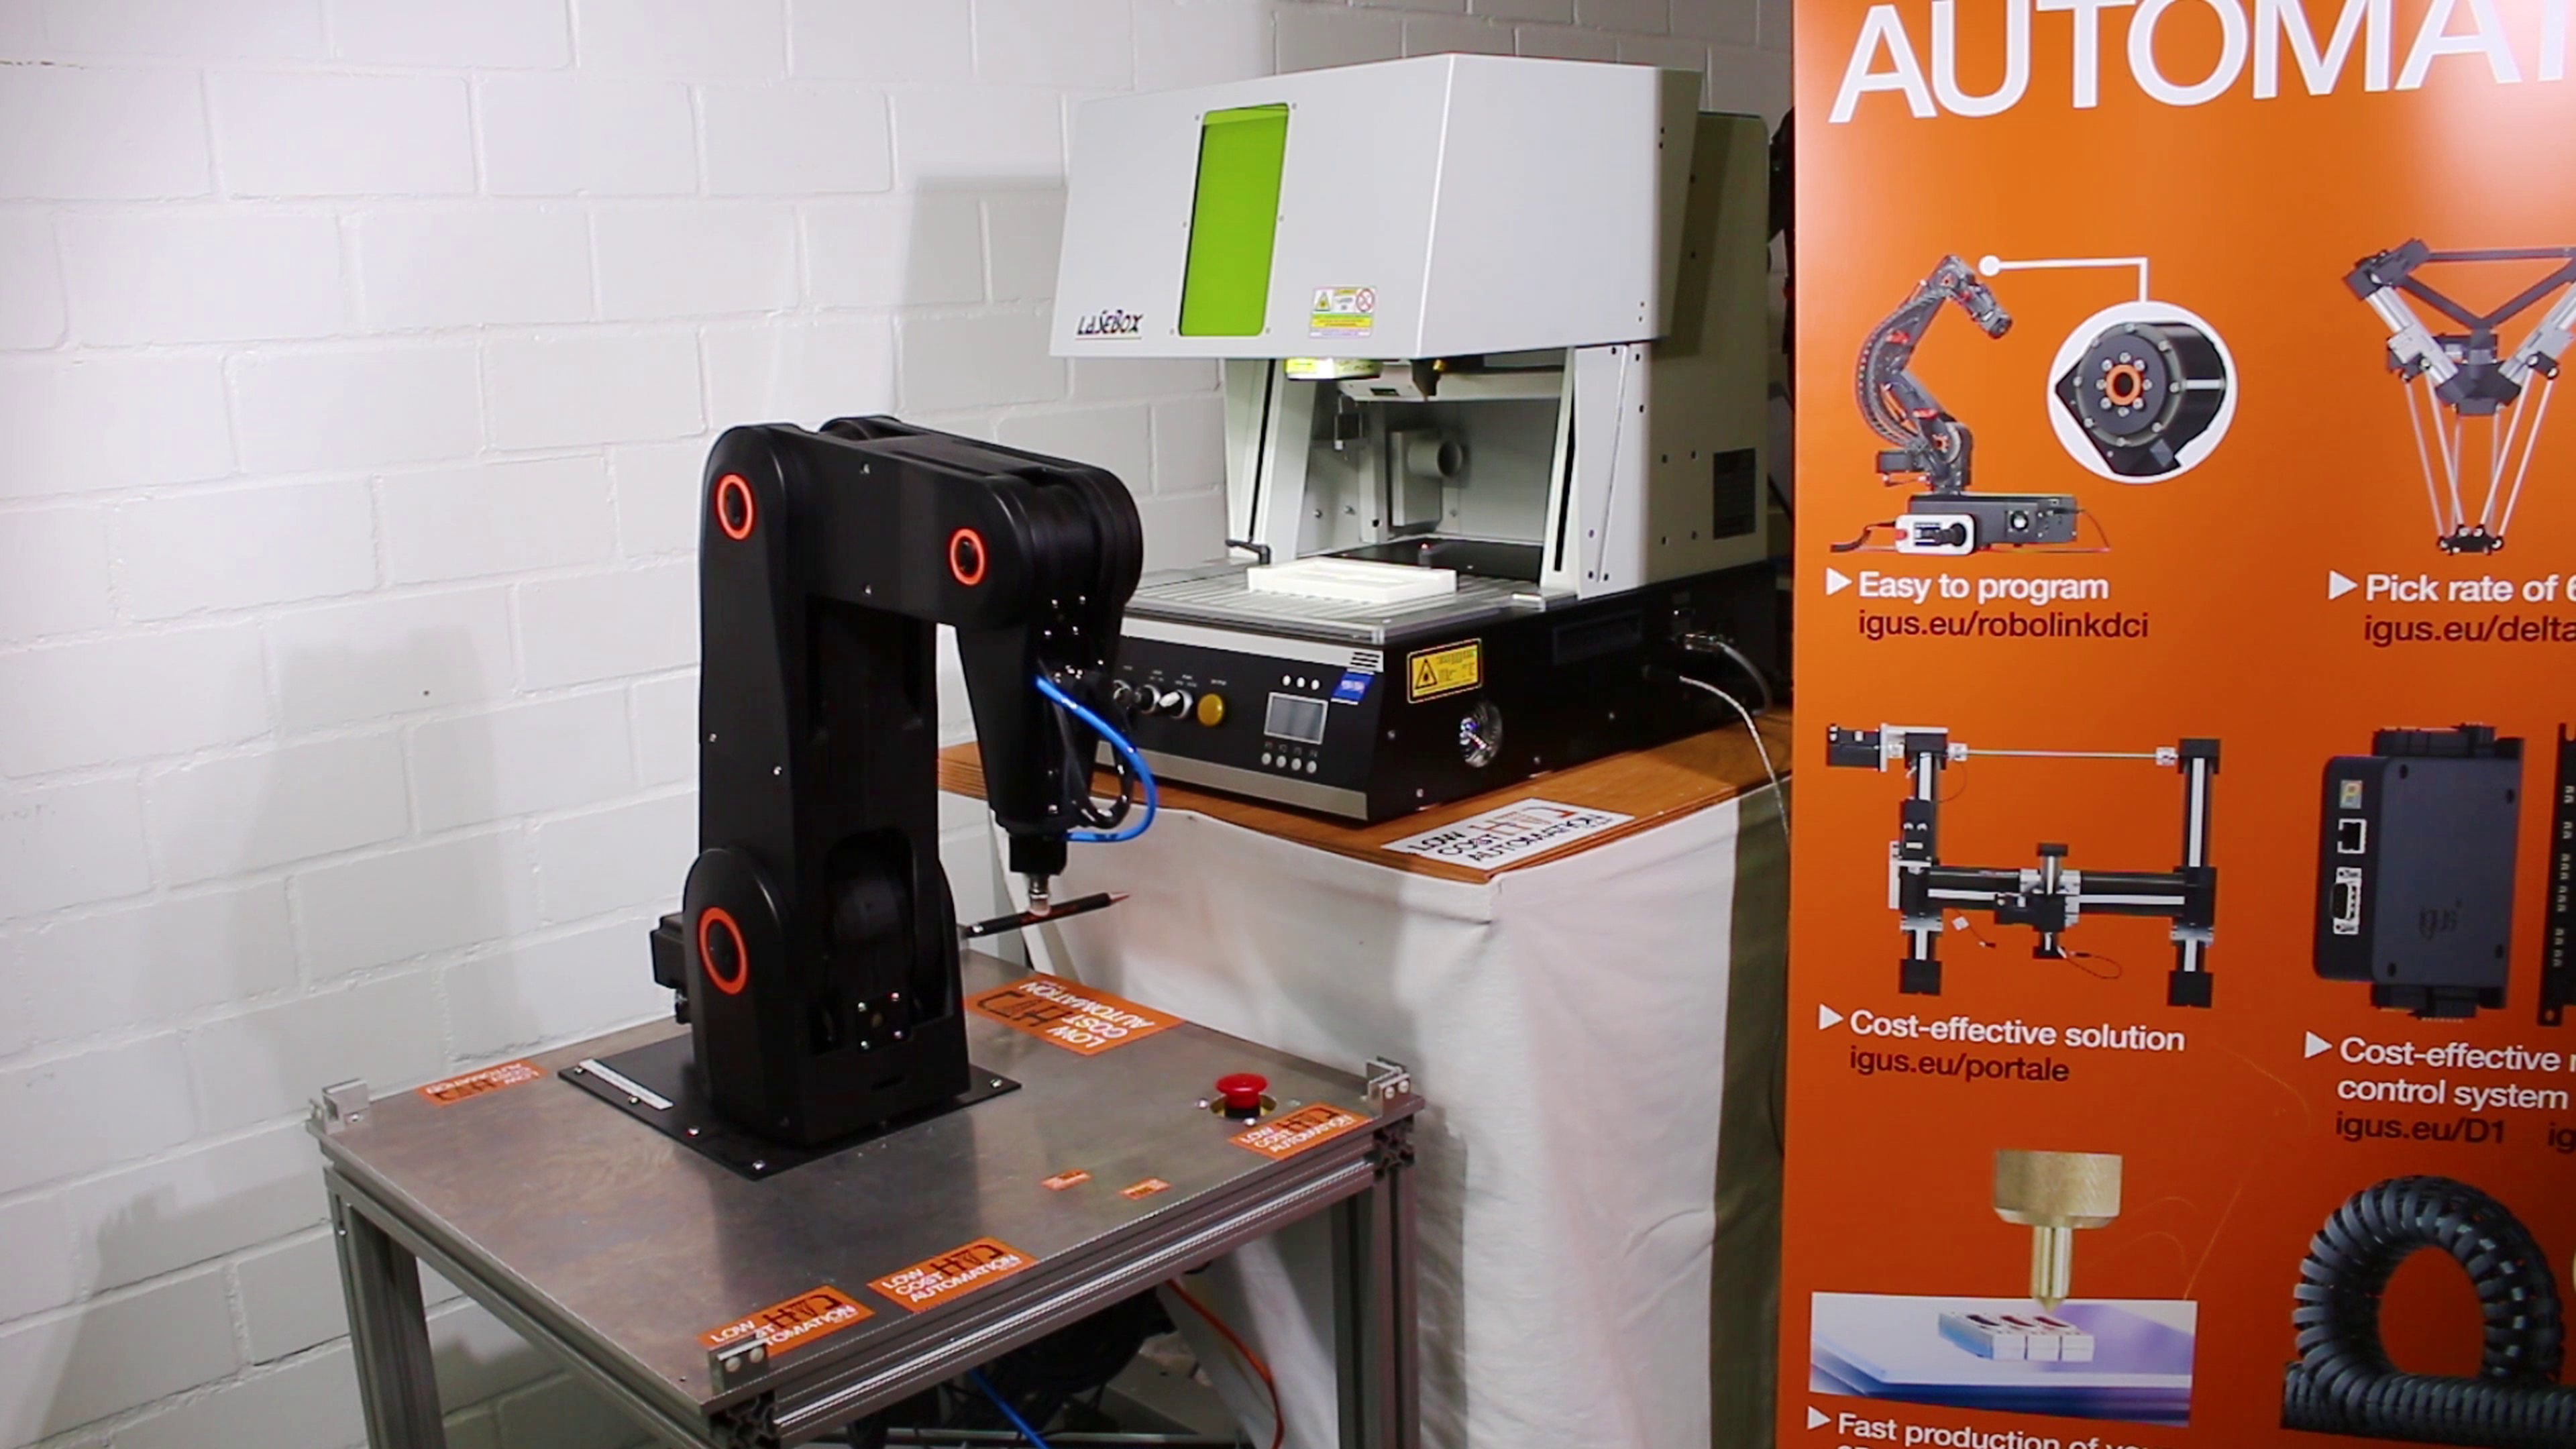
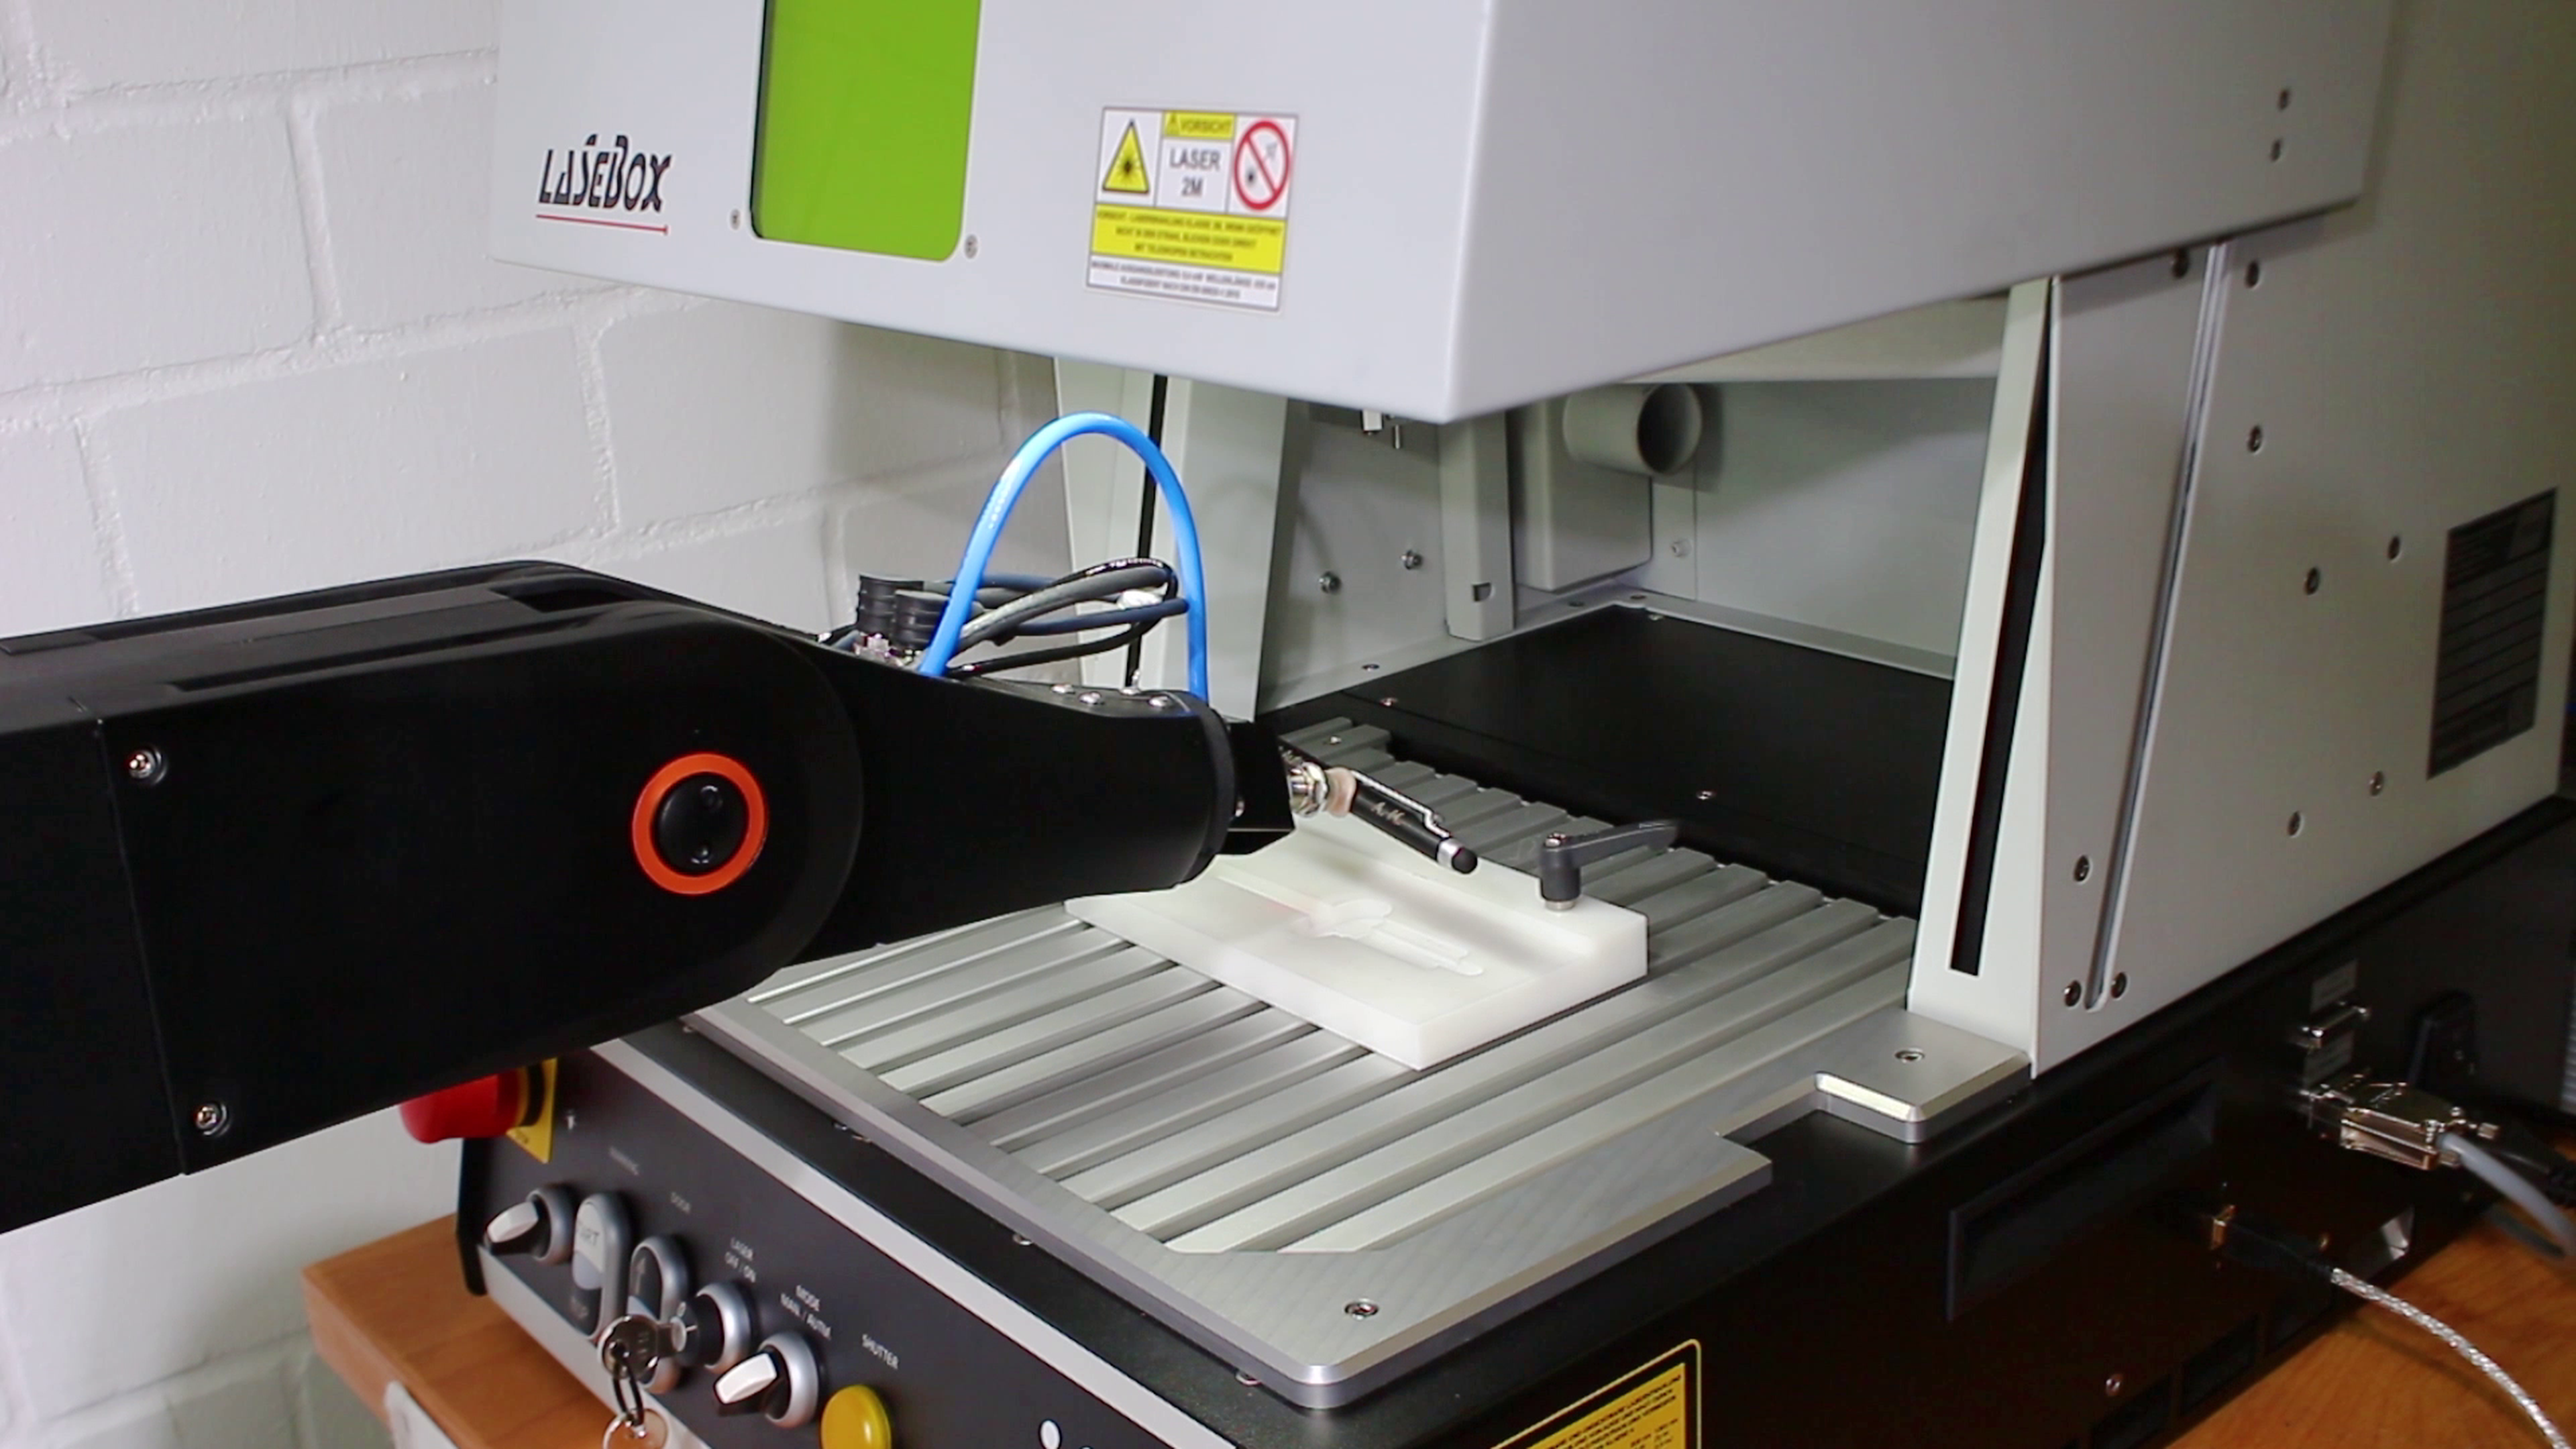
ในการทดสอบโดยลูกค้าครั้งนี้ มีการนำหุ่นยนต์แขนกลข้อต่อมาใช้เพื่อทำงาน Pick and Place แบบดั้งเดิมให้เป็นระบบอัตโนมัติ เป้าหมายคือการนำชิ้นงานบาง เช่น ปากกา ใส่เข้าไปในกล่องเลเซอร์เพื่อสแกน และนำออกหลังกระบวนการเสร็จสิ้น เพื่อรองรับปากกาที่บอบบาง หุ่นยนต์จึงติดตั้งเอนด์เอฟเฟกเตอร์ขนาดเล็กที่มีความแม่นยำสูง ด้วยดีไซน์ 5 แกน ระยะเอื้อม 790 mm และความสามารถในการรับน้ำหนักบรรทุกสูงสุด 3 kg หุ่นยนต์แขนกลข้อต่อนี้ให้ประสิทธิภาพที่เชื่อถือได้สำหรับงานหยิบจับที่ทำซ้ำ ๆ และยังสามารถติดตั้งบนแกน drylinเพิ่มเติมเพื่อขยายความยืดหยุ่นของพื้นที่ทำงานได้อีกด้วย
การใช้งานคืออะไร
หุ่นยนต์นี้ทำงานPick and Placeอัตโนมัติสำหรับการสแกนชิ้นงาน เหมาะอย่างยิ่งสำหรับงานที่ต้องการการหยิบจับที่แม่นยำในอุตสาหกรรมต่าง ๆ เช่น อิเล็กทรอนิกส์หรือการควบคุมคุณภาพ
ข้อดีของโซลูชันนี้คืออะไร
ความแม่นยำสูง: การวางตำแหน่งที่แม่นยำช่วยให้ผลการสแกนเชื่อถือได้
ดีไซน์ที่ยืดหยุ่น: ปรับให้เข้ากับความต้องการของพื้นที่ทำงานได้ด้วยแกน drylin แบบเลือกเพิ่ม
เวิร์กโฟลว์ที่ดีขึ้น: ลดแรงงานคนและเพิ่มประสิทธิภาพโดยรวม
ข้อดีของหุ่นยนต์คืออะไร
หุ่นยนต์แขนกลข้อต่อให้ประสิทธิภาพที่แข็งแกร่งในงานอัตโนมัติ
กะทัดรัดและยืดหยุ่น: เข้าถึงชิ้นงานได้แม้ในพื้นที่จำกัด
รองรับน้ำหนักบรรทุกได้อย่างน่าเชื่อถือ: รองรับได้ถึง 3 kg เหมาะกับชิ้นงานหลากหลาย
ปรับแต่งการเชื่อมต่อได้: ติดตั้งเอนด์เอฟเฟกเตอร์เฉพาะทางได้ง่าย
เพิ่มประสิทธิภาพการสแกนด้วยเลเซอร์ด้วยระบบอัตโนมัติจากหุ่นยนต์
โซลูชันหุ่นยนต์แขนกลข้อต่อนี้ช่วยลดความซับซ้อนของขั้นตอนการสแกนด้วยเลเซอร์ที่ทำซ้ำ ๆ พร้อมมอบความแม่นยำ ความยืดหยุ่น และประสิทธิภาพ ด้วยการทำให้กระบวนการหยิบจับเป็นระบบอัตโนมัติ ธุรกิจจึงลดต้นทุนแรงงาน เพิ่มความสม่ำเสมอ และปรับปรุงกระบวนการผลิตให้ดียิ่งขึ้นด้วยเทคโนโลยีหุ่นยนต์ที่เชื่อถือได้
2 ชิ้นส่วน