 1 / 3
การประยุกต์ใช้ระบบหยิบวางแบบร่วมมือในงานการผลิต


ราคาฮาร์ดแวร์:
ROI
3 - 9
เดือน
efficiency
high
velocity
high
เวิร์กโฟลว์หุ่นยนต์แบบซิงโครไนซ์: ศึกษาความเร็วการผลิตที่ KIT Karlsruhe
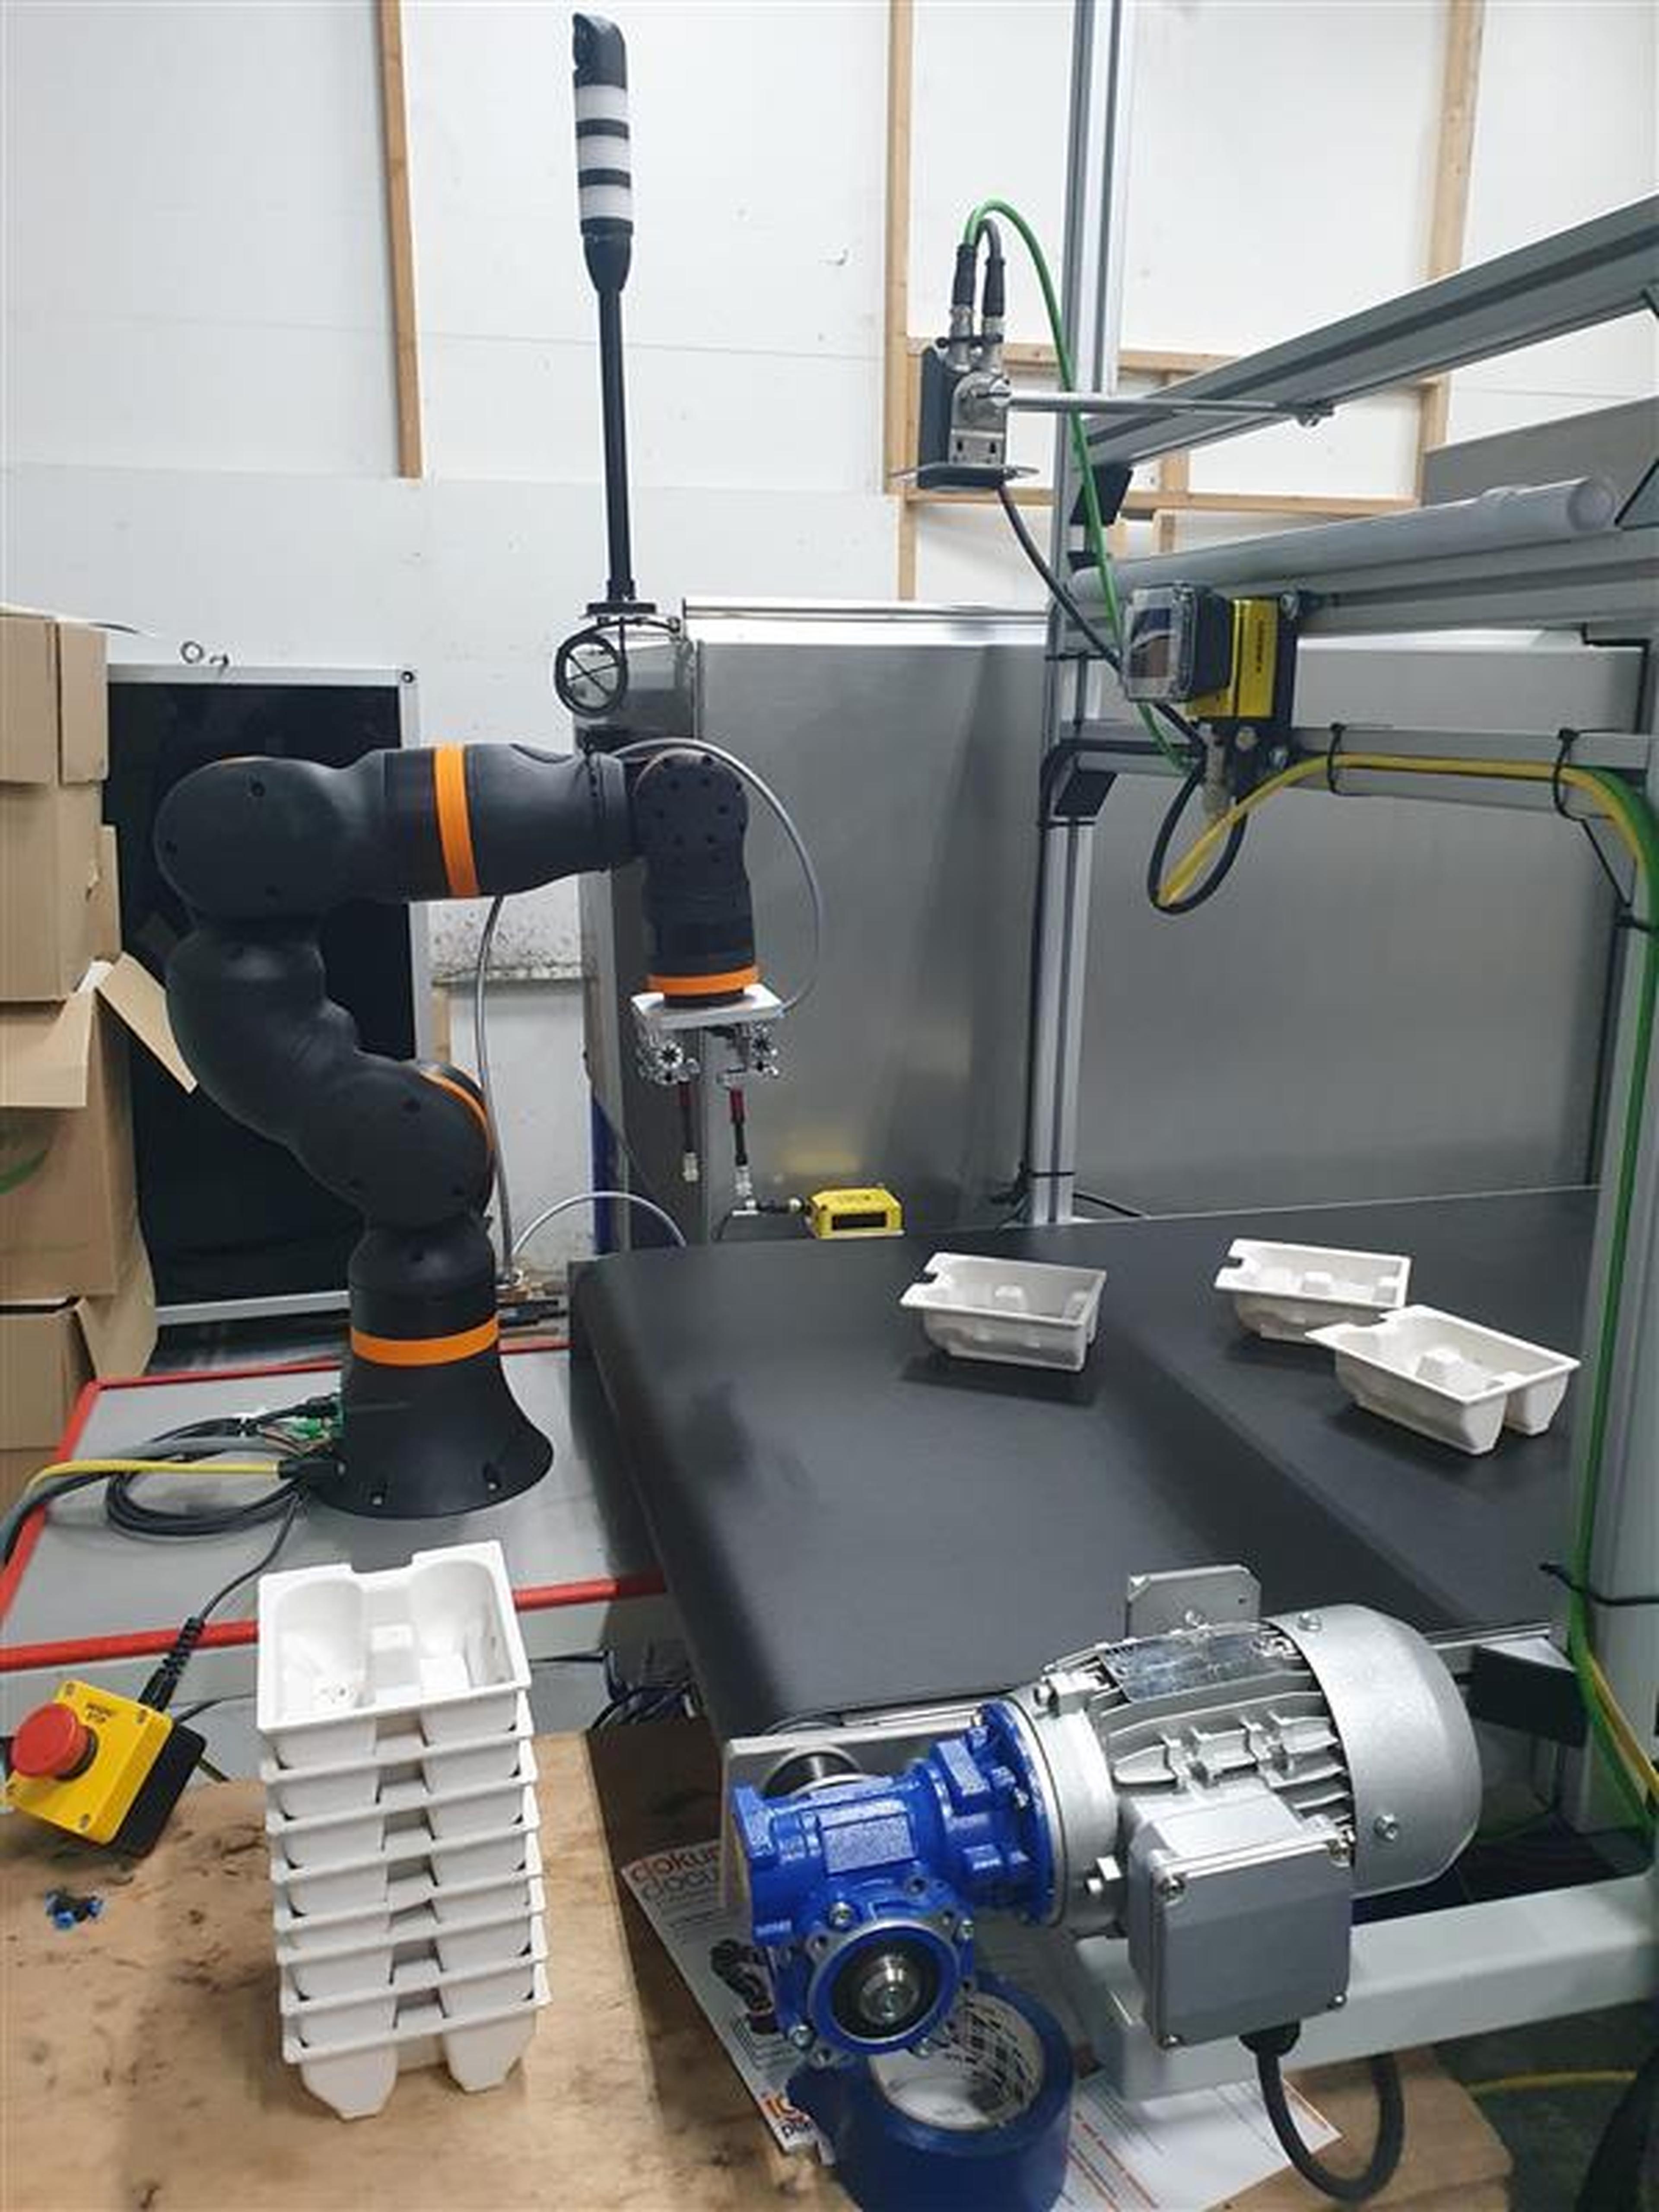
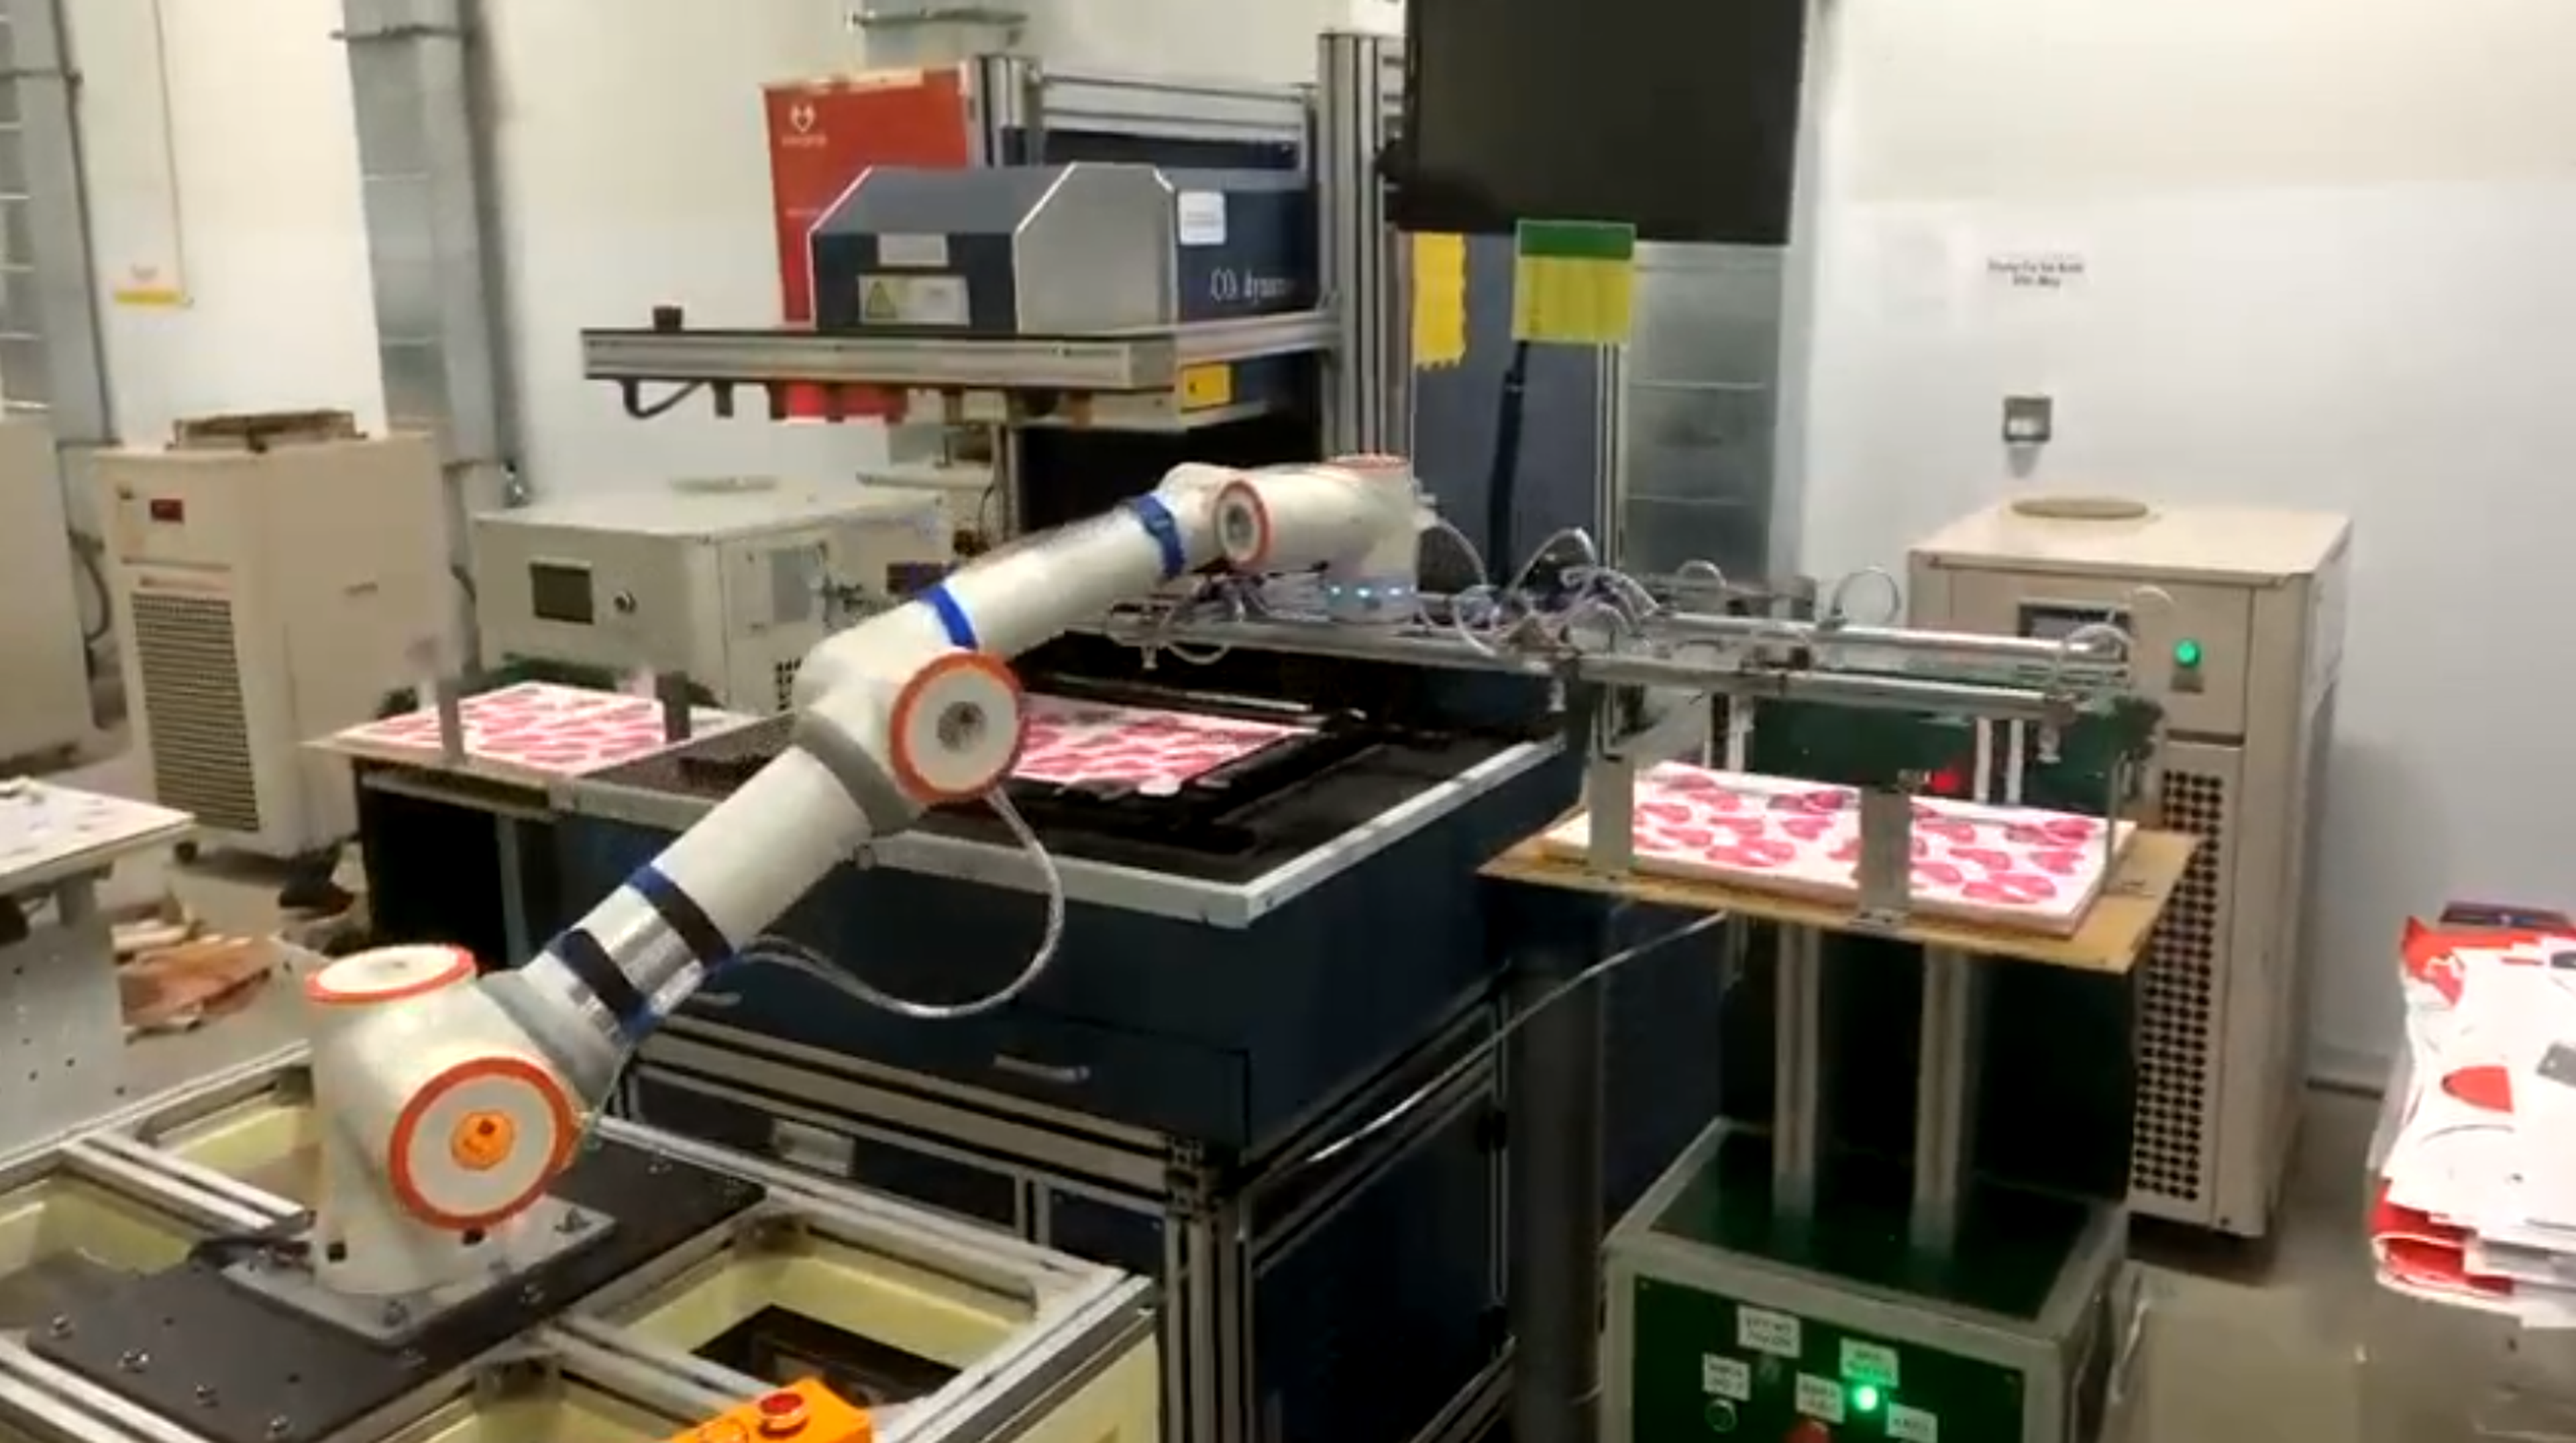
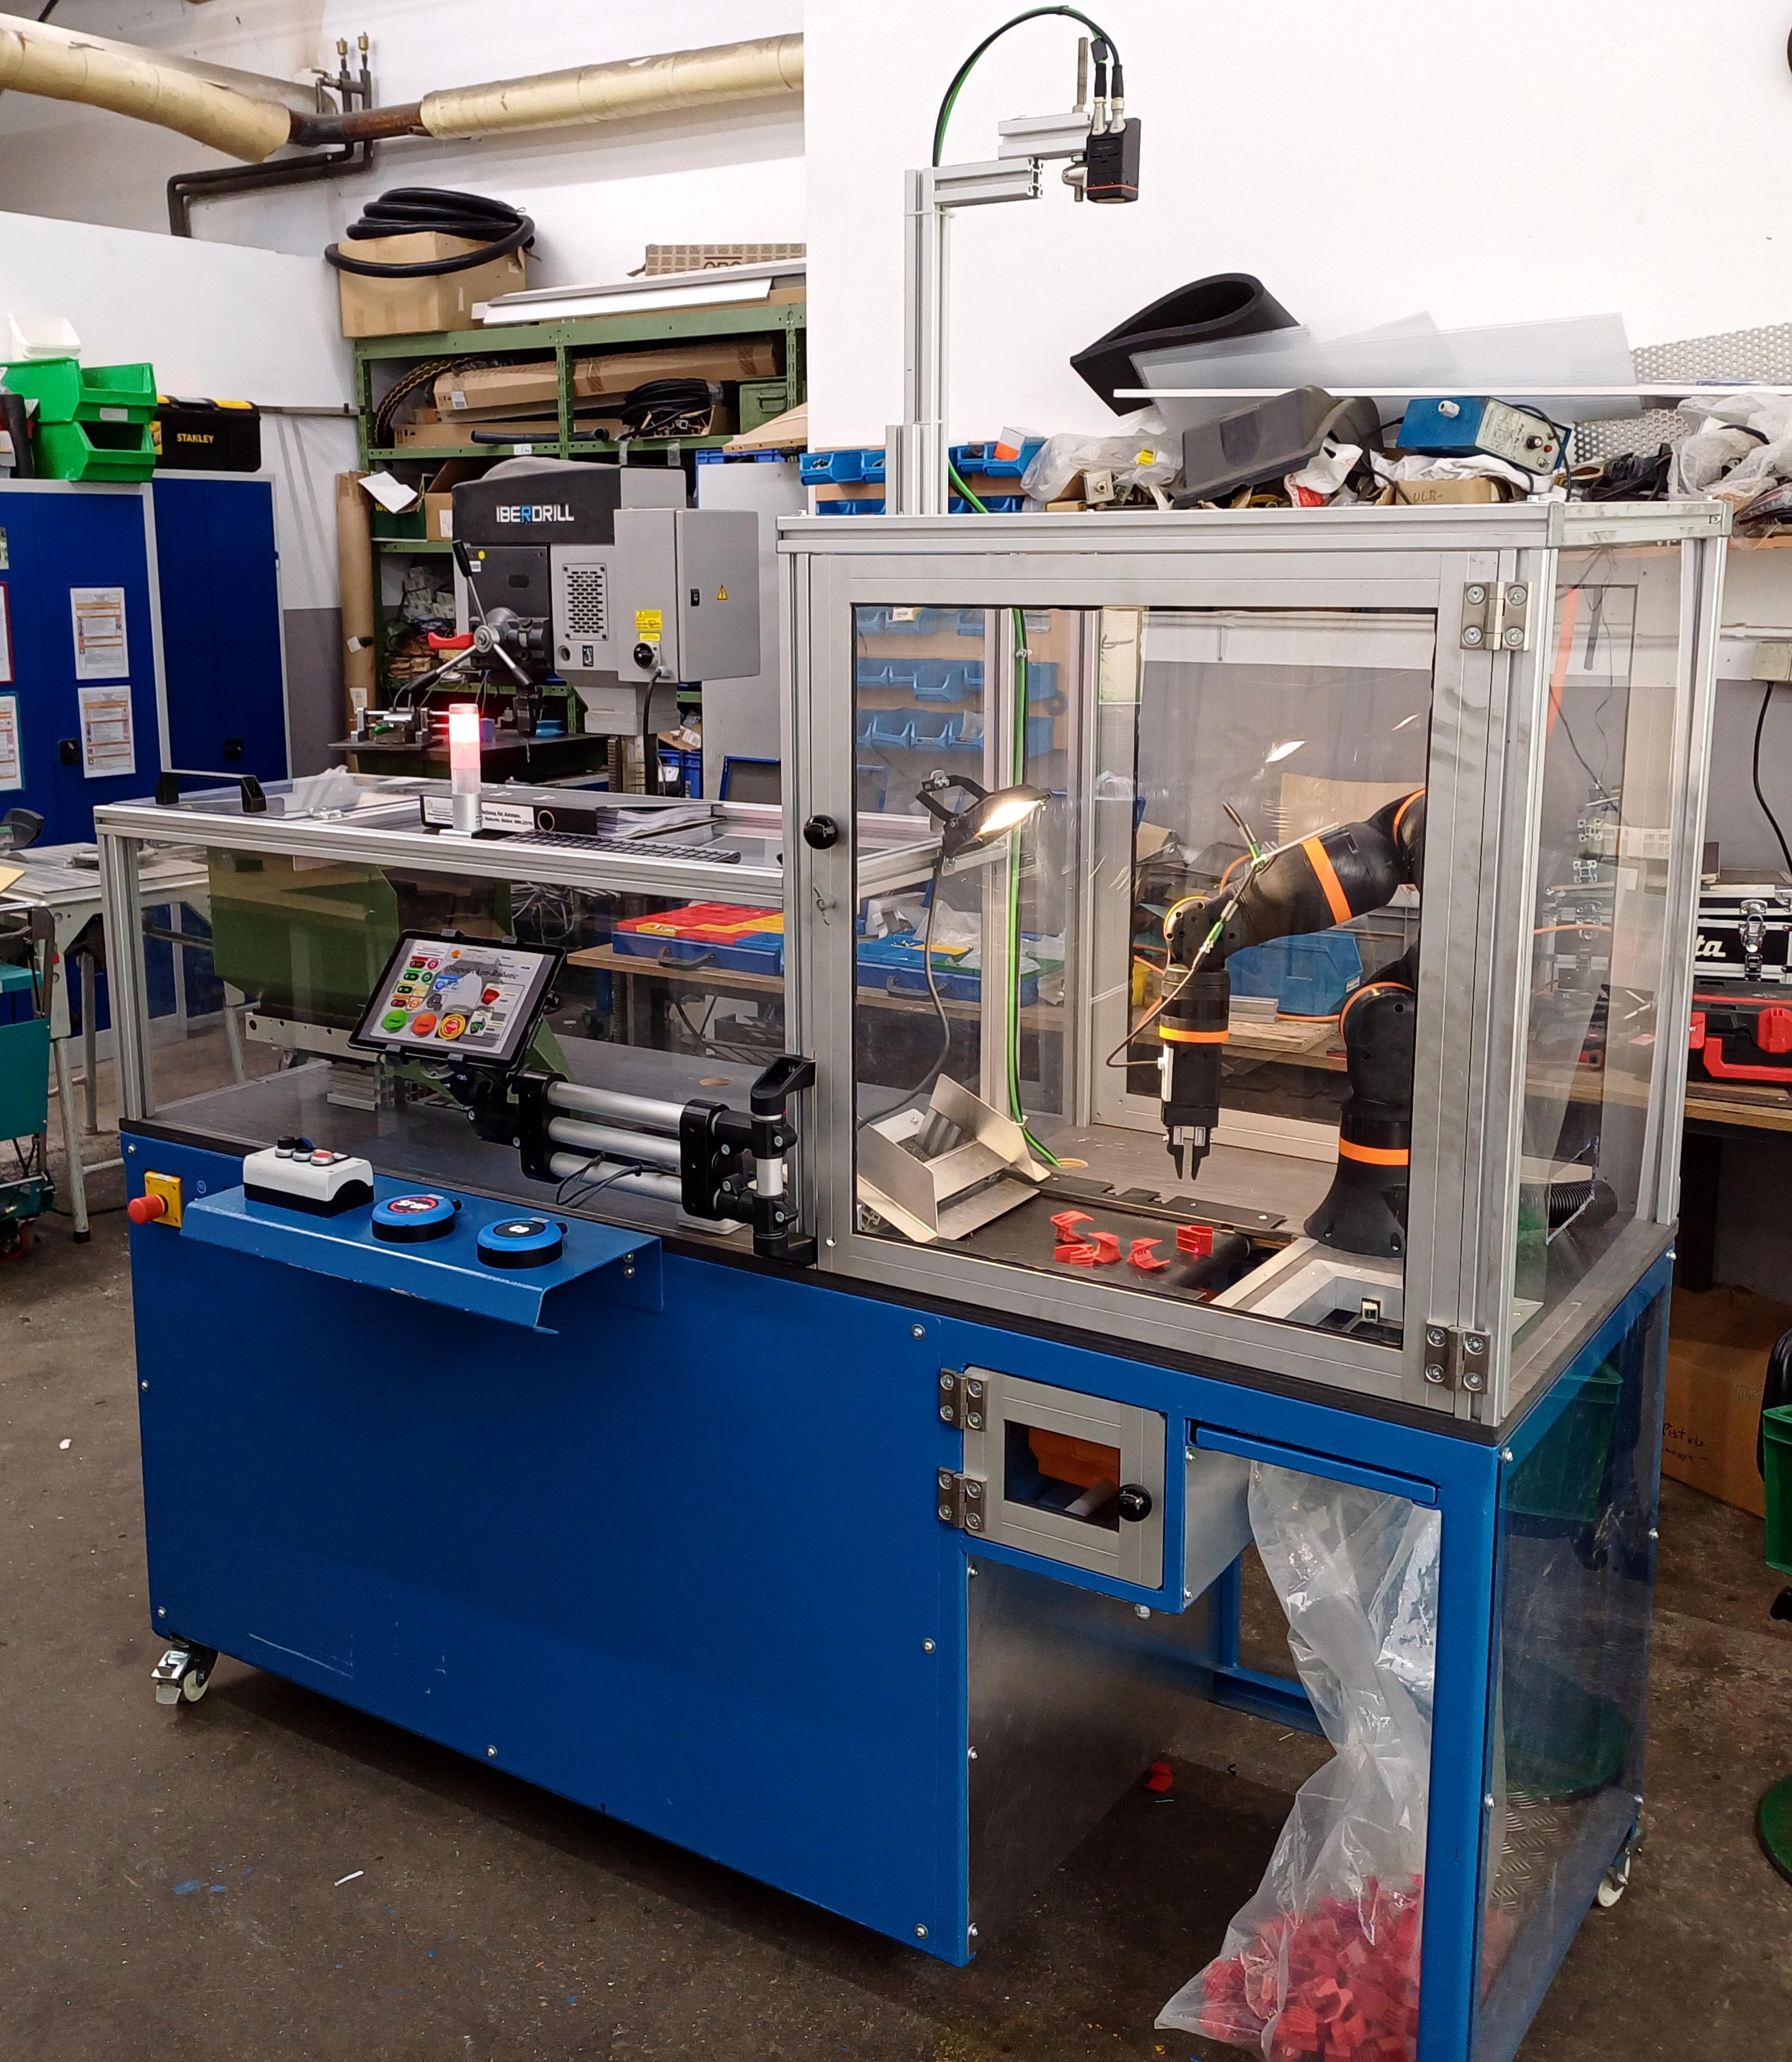
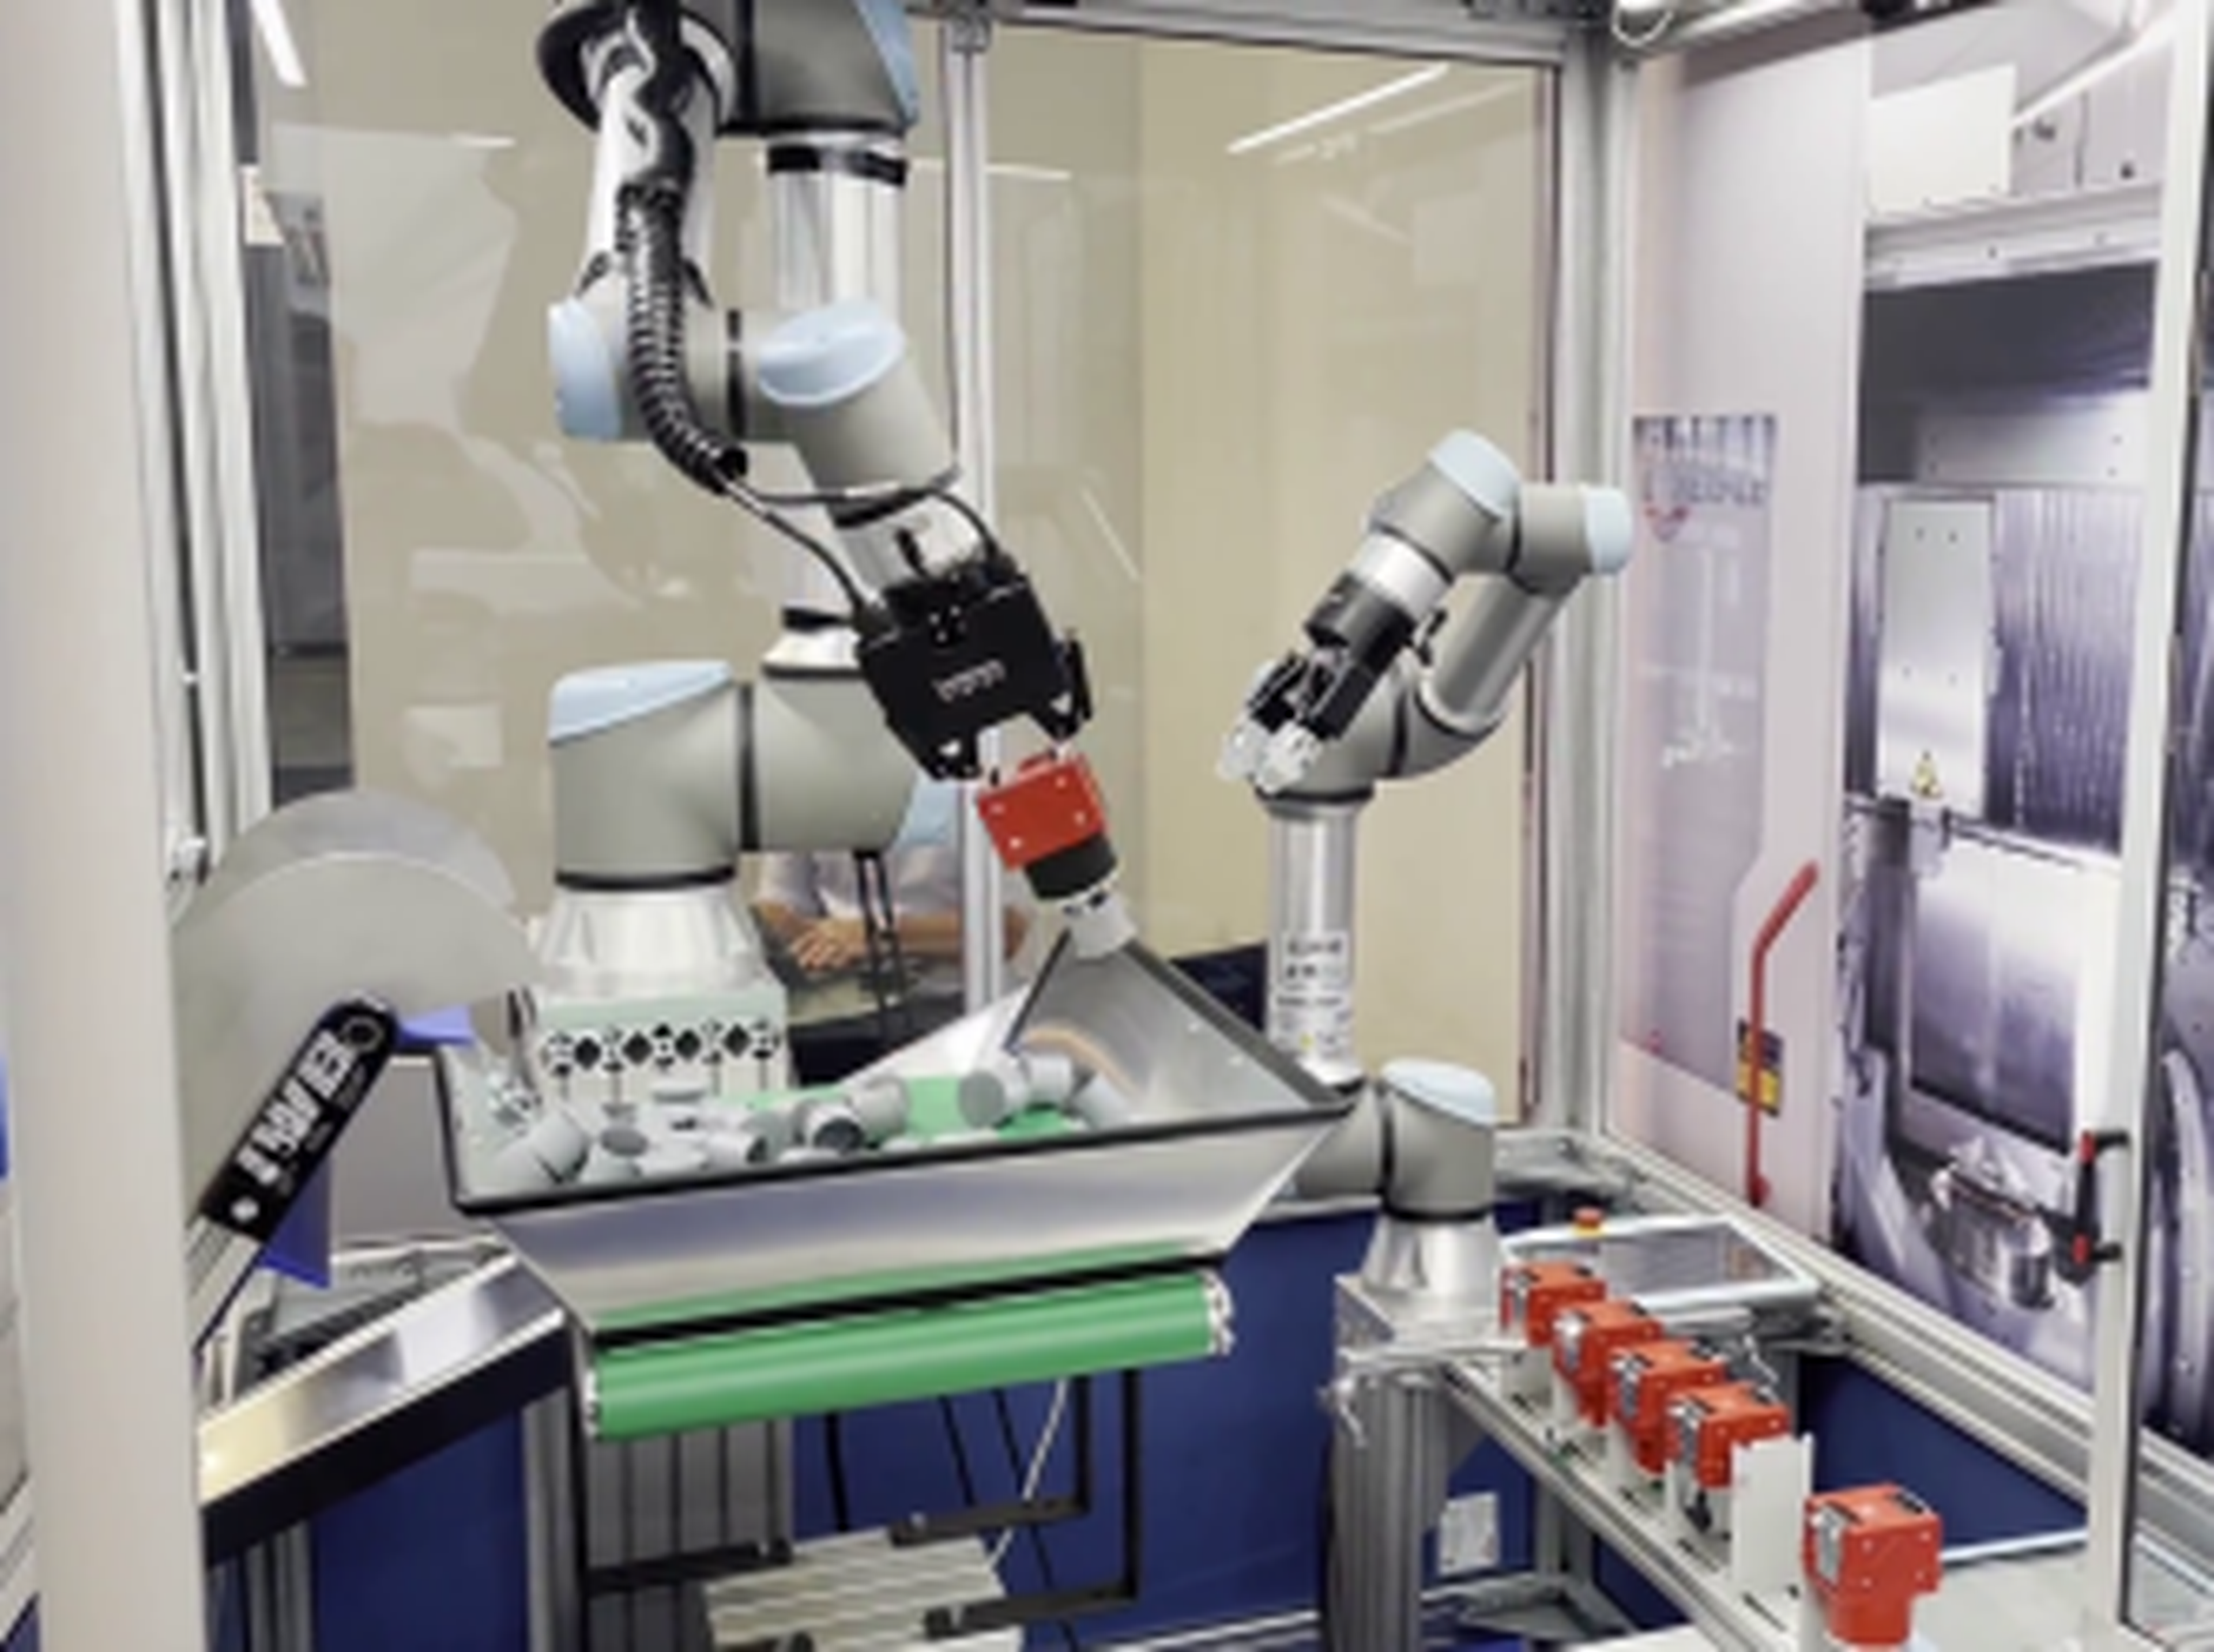
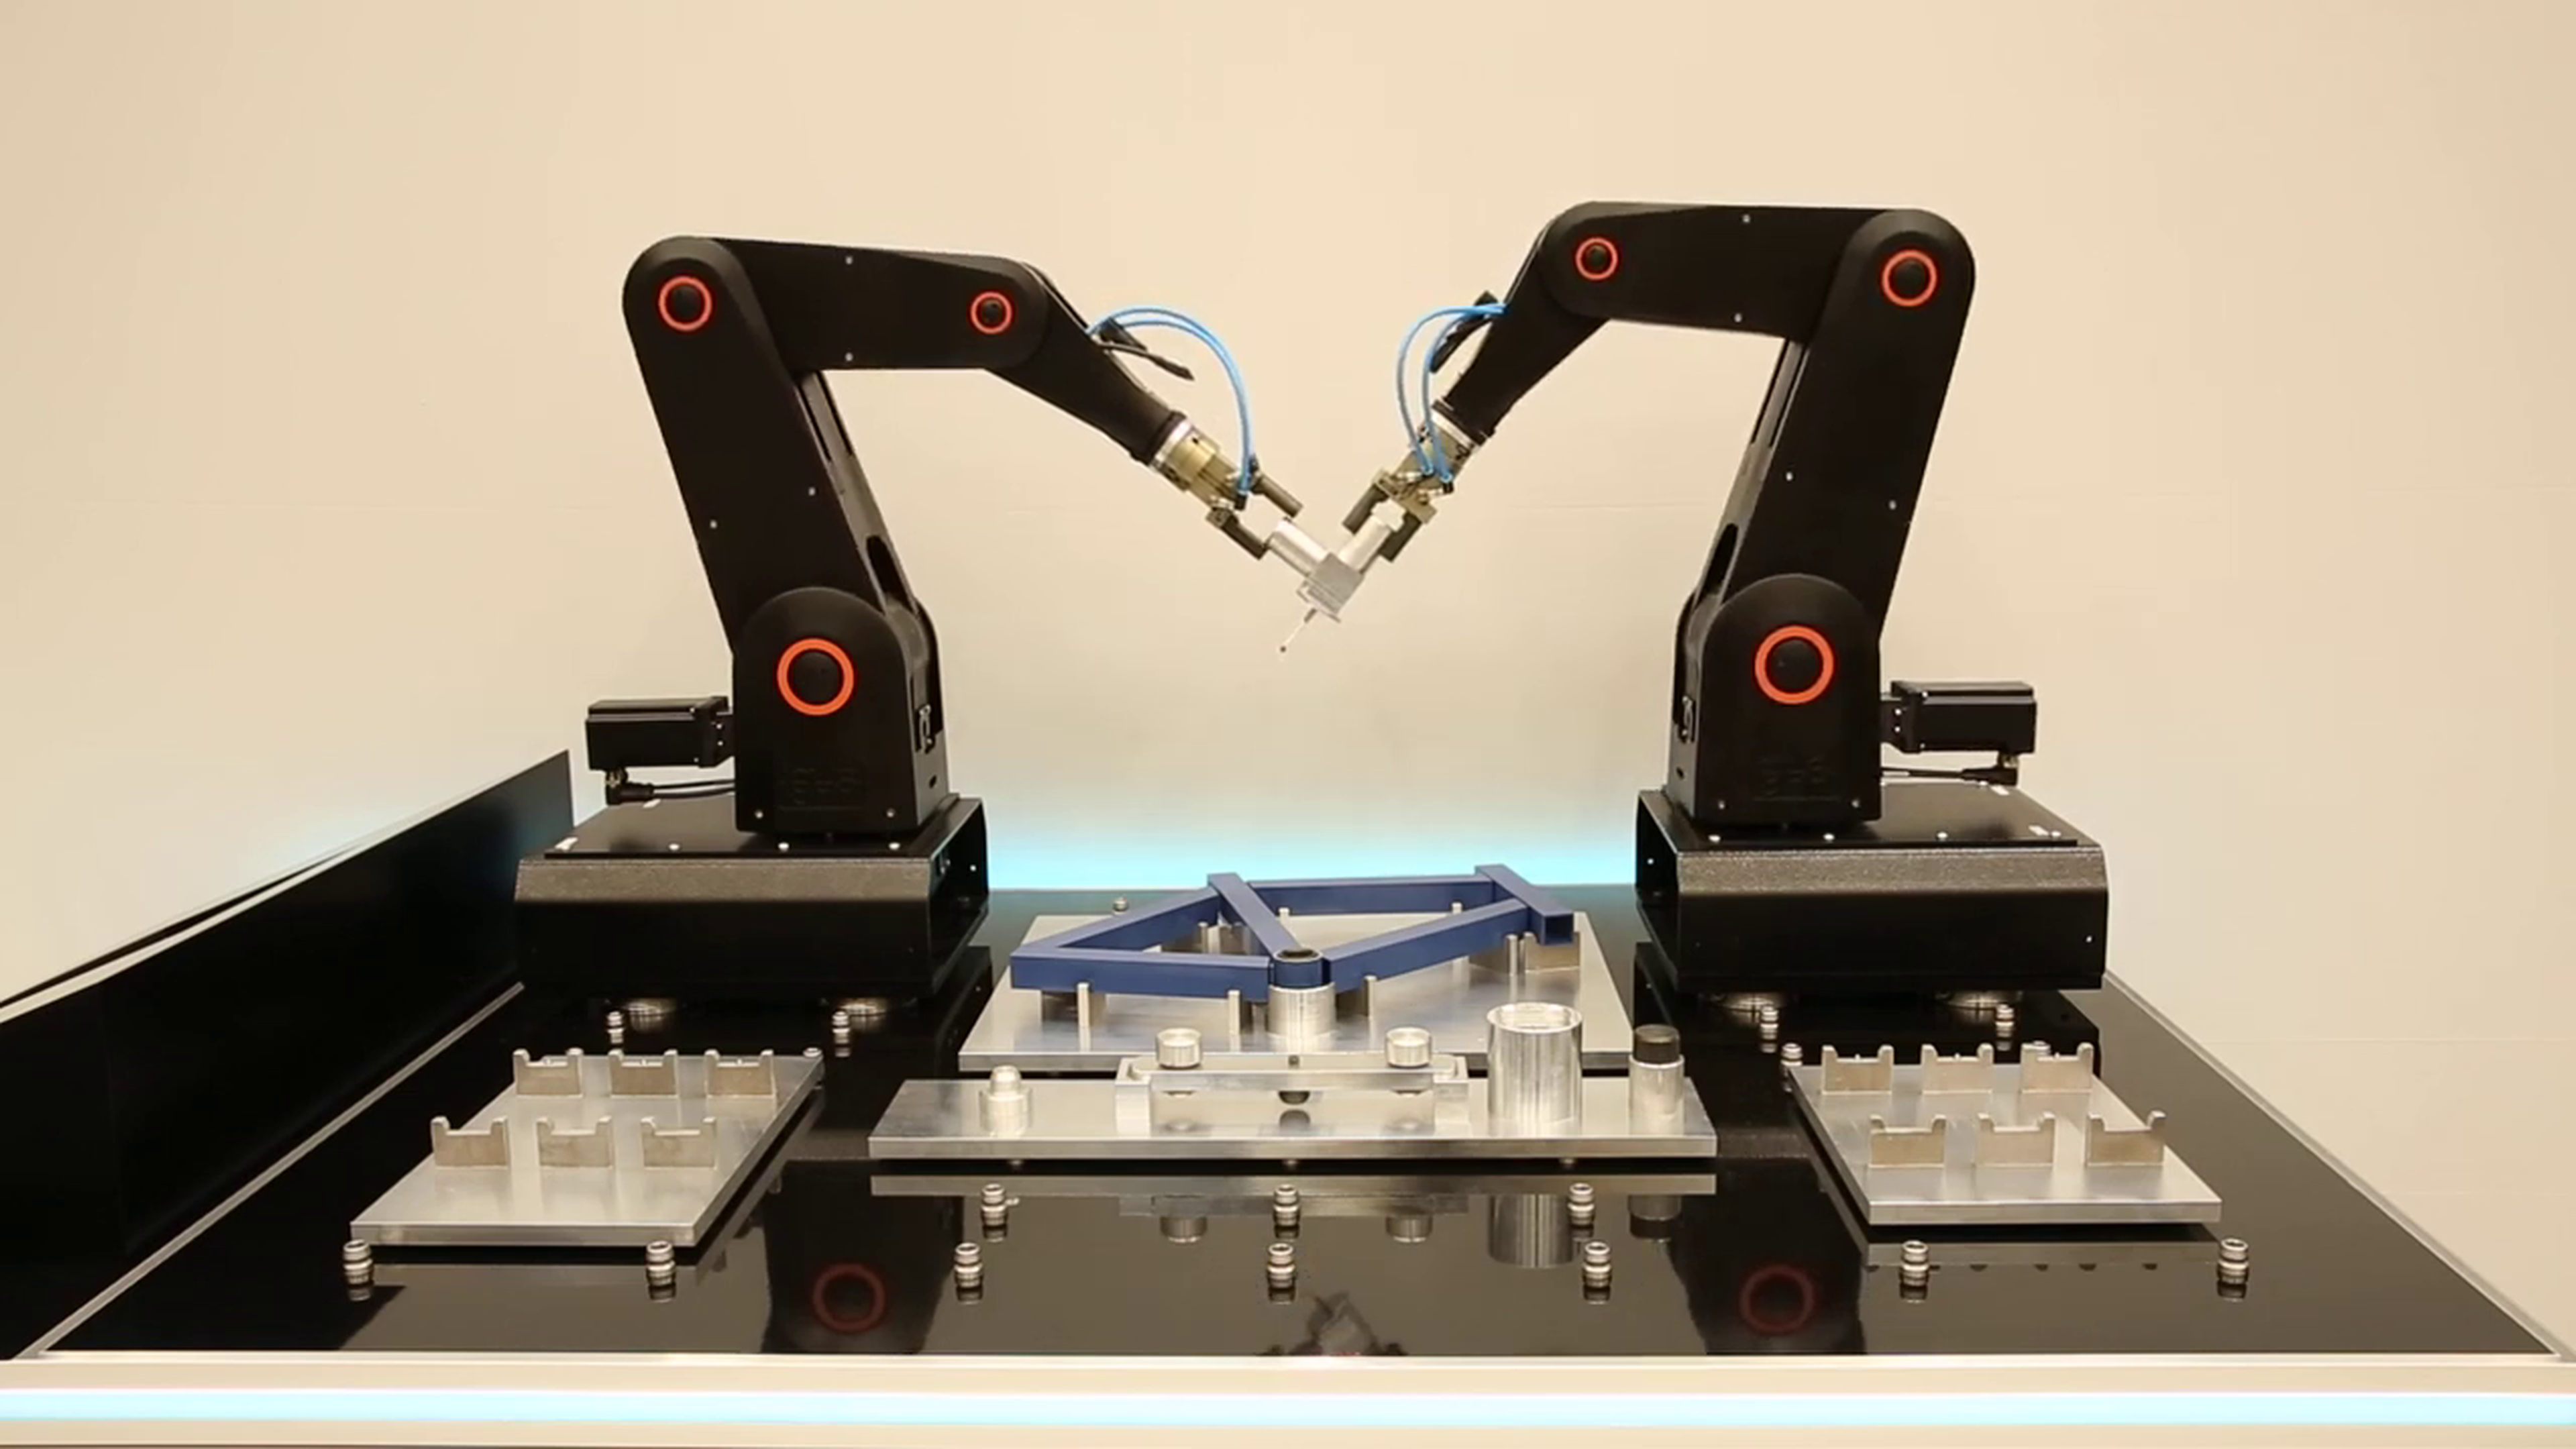
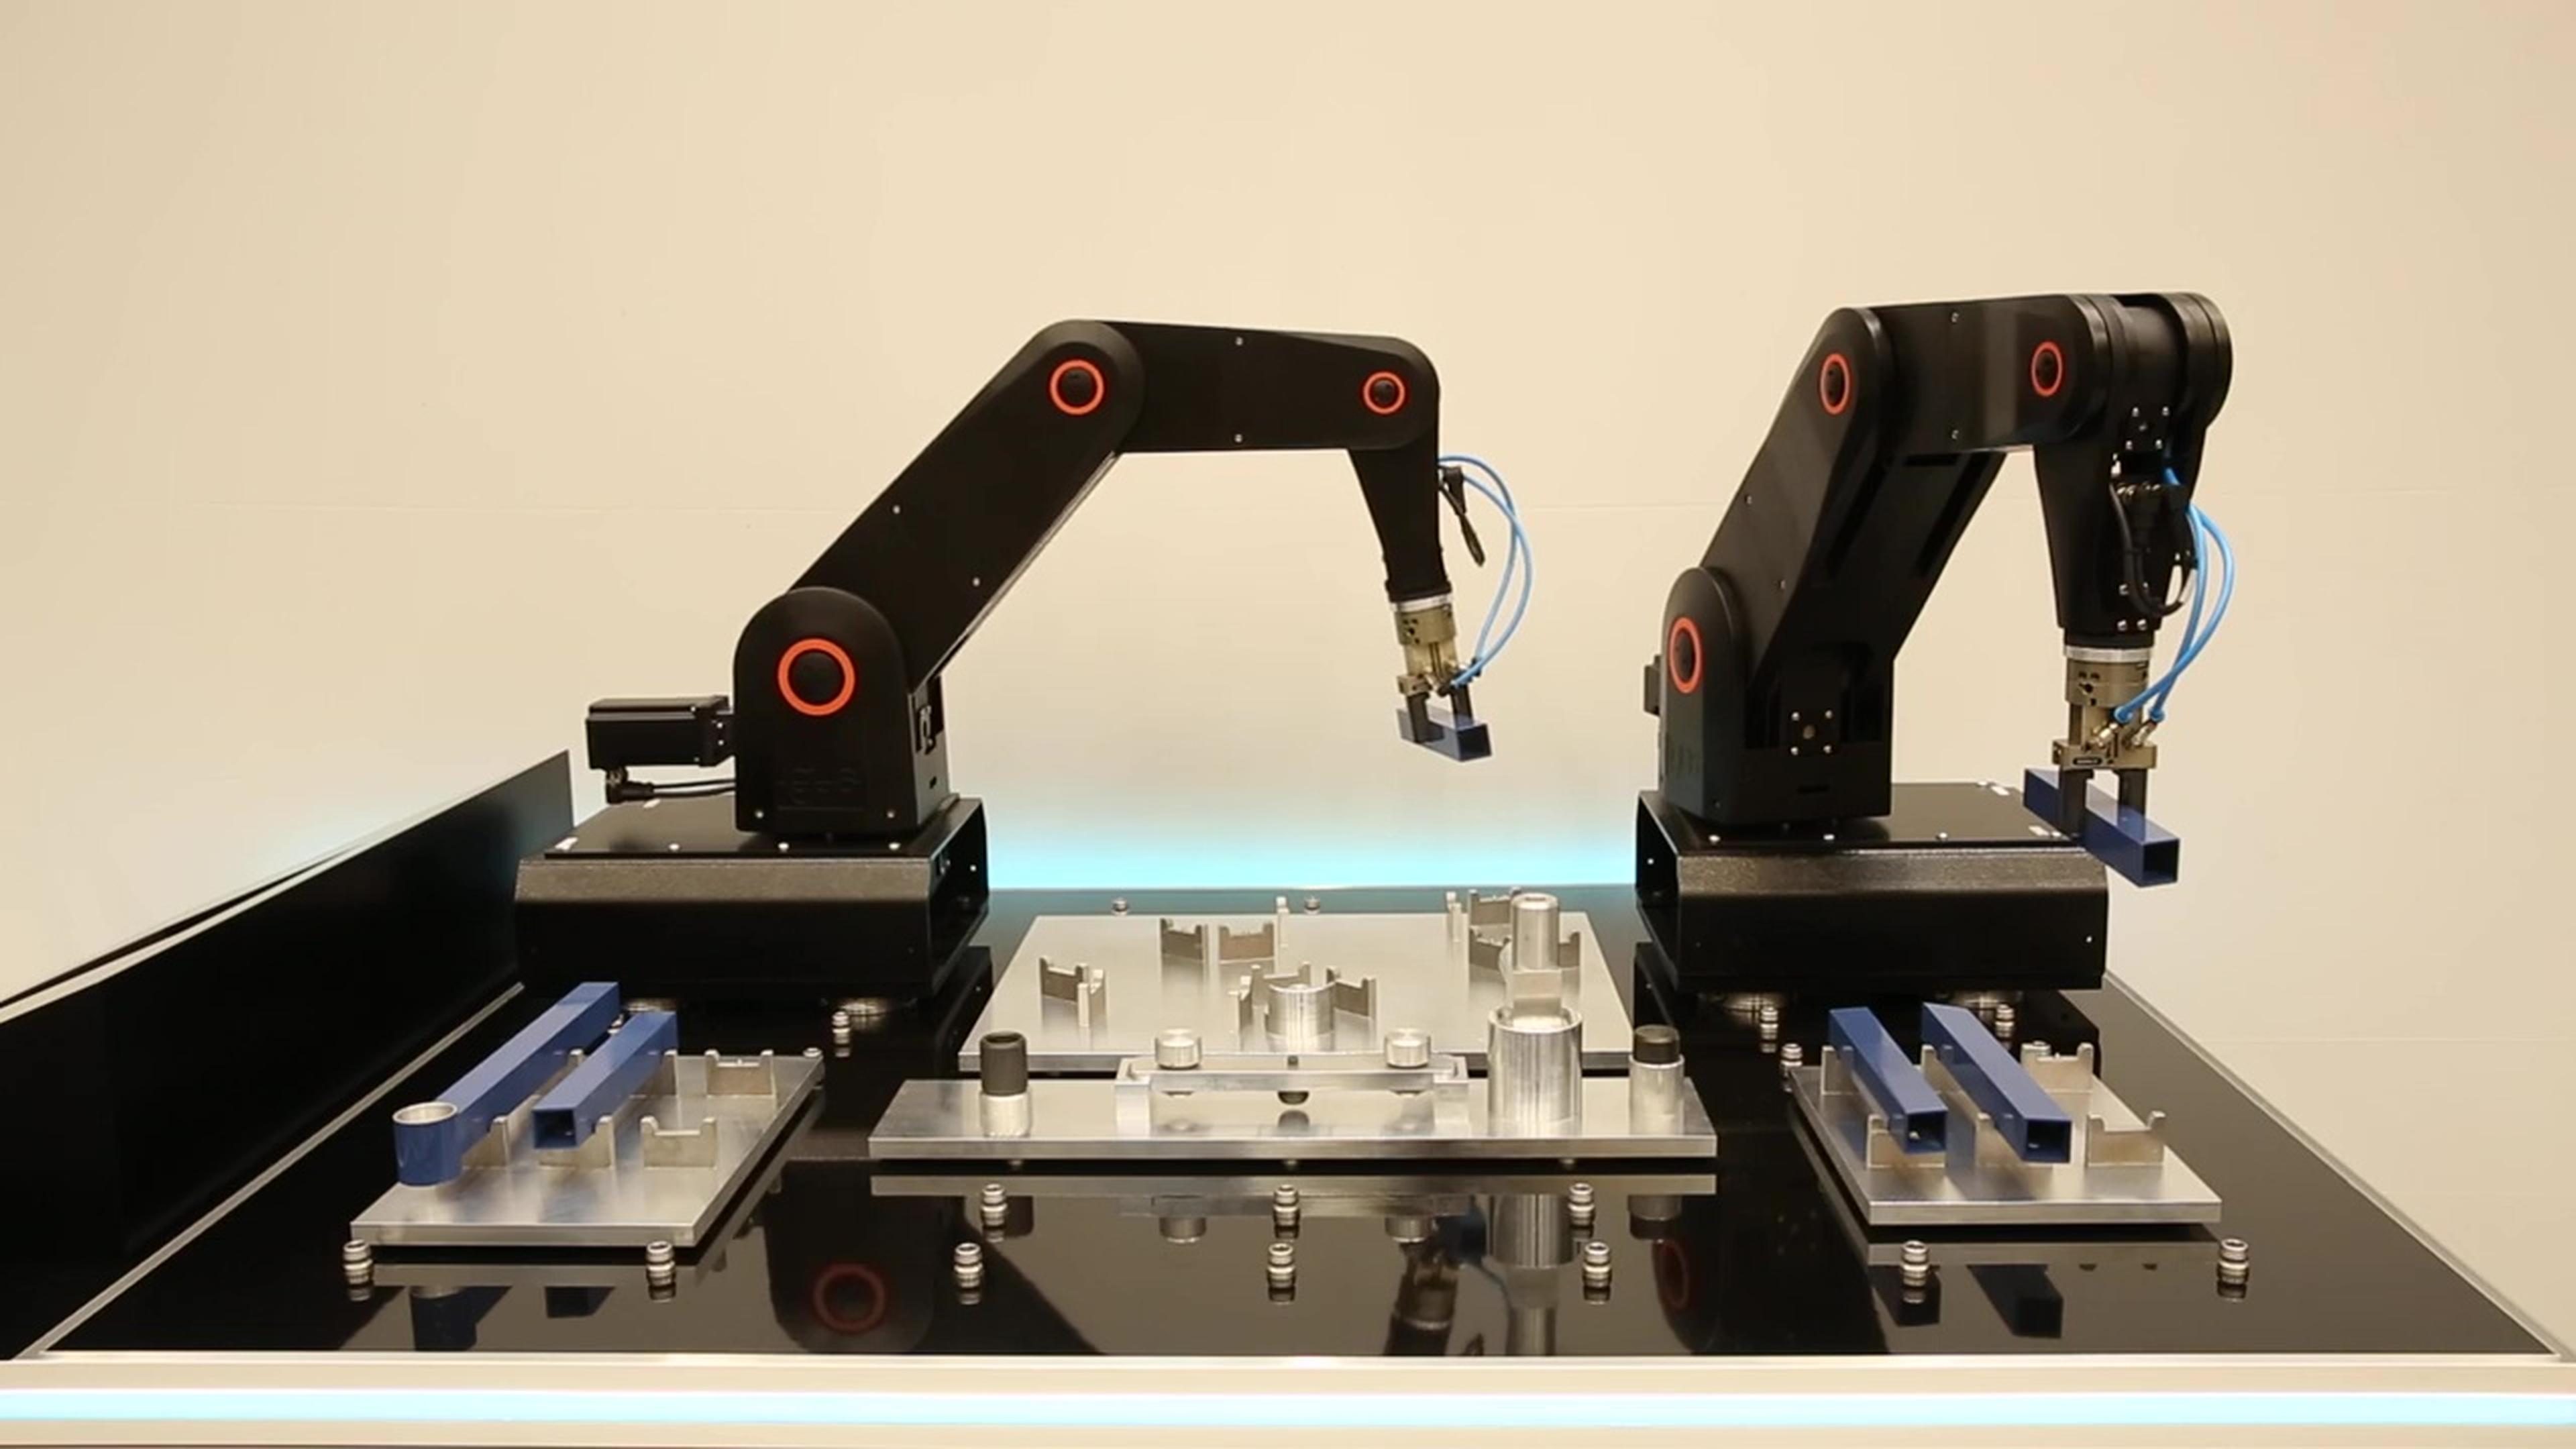
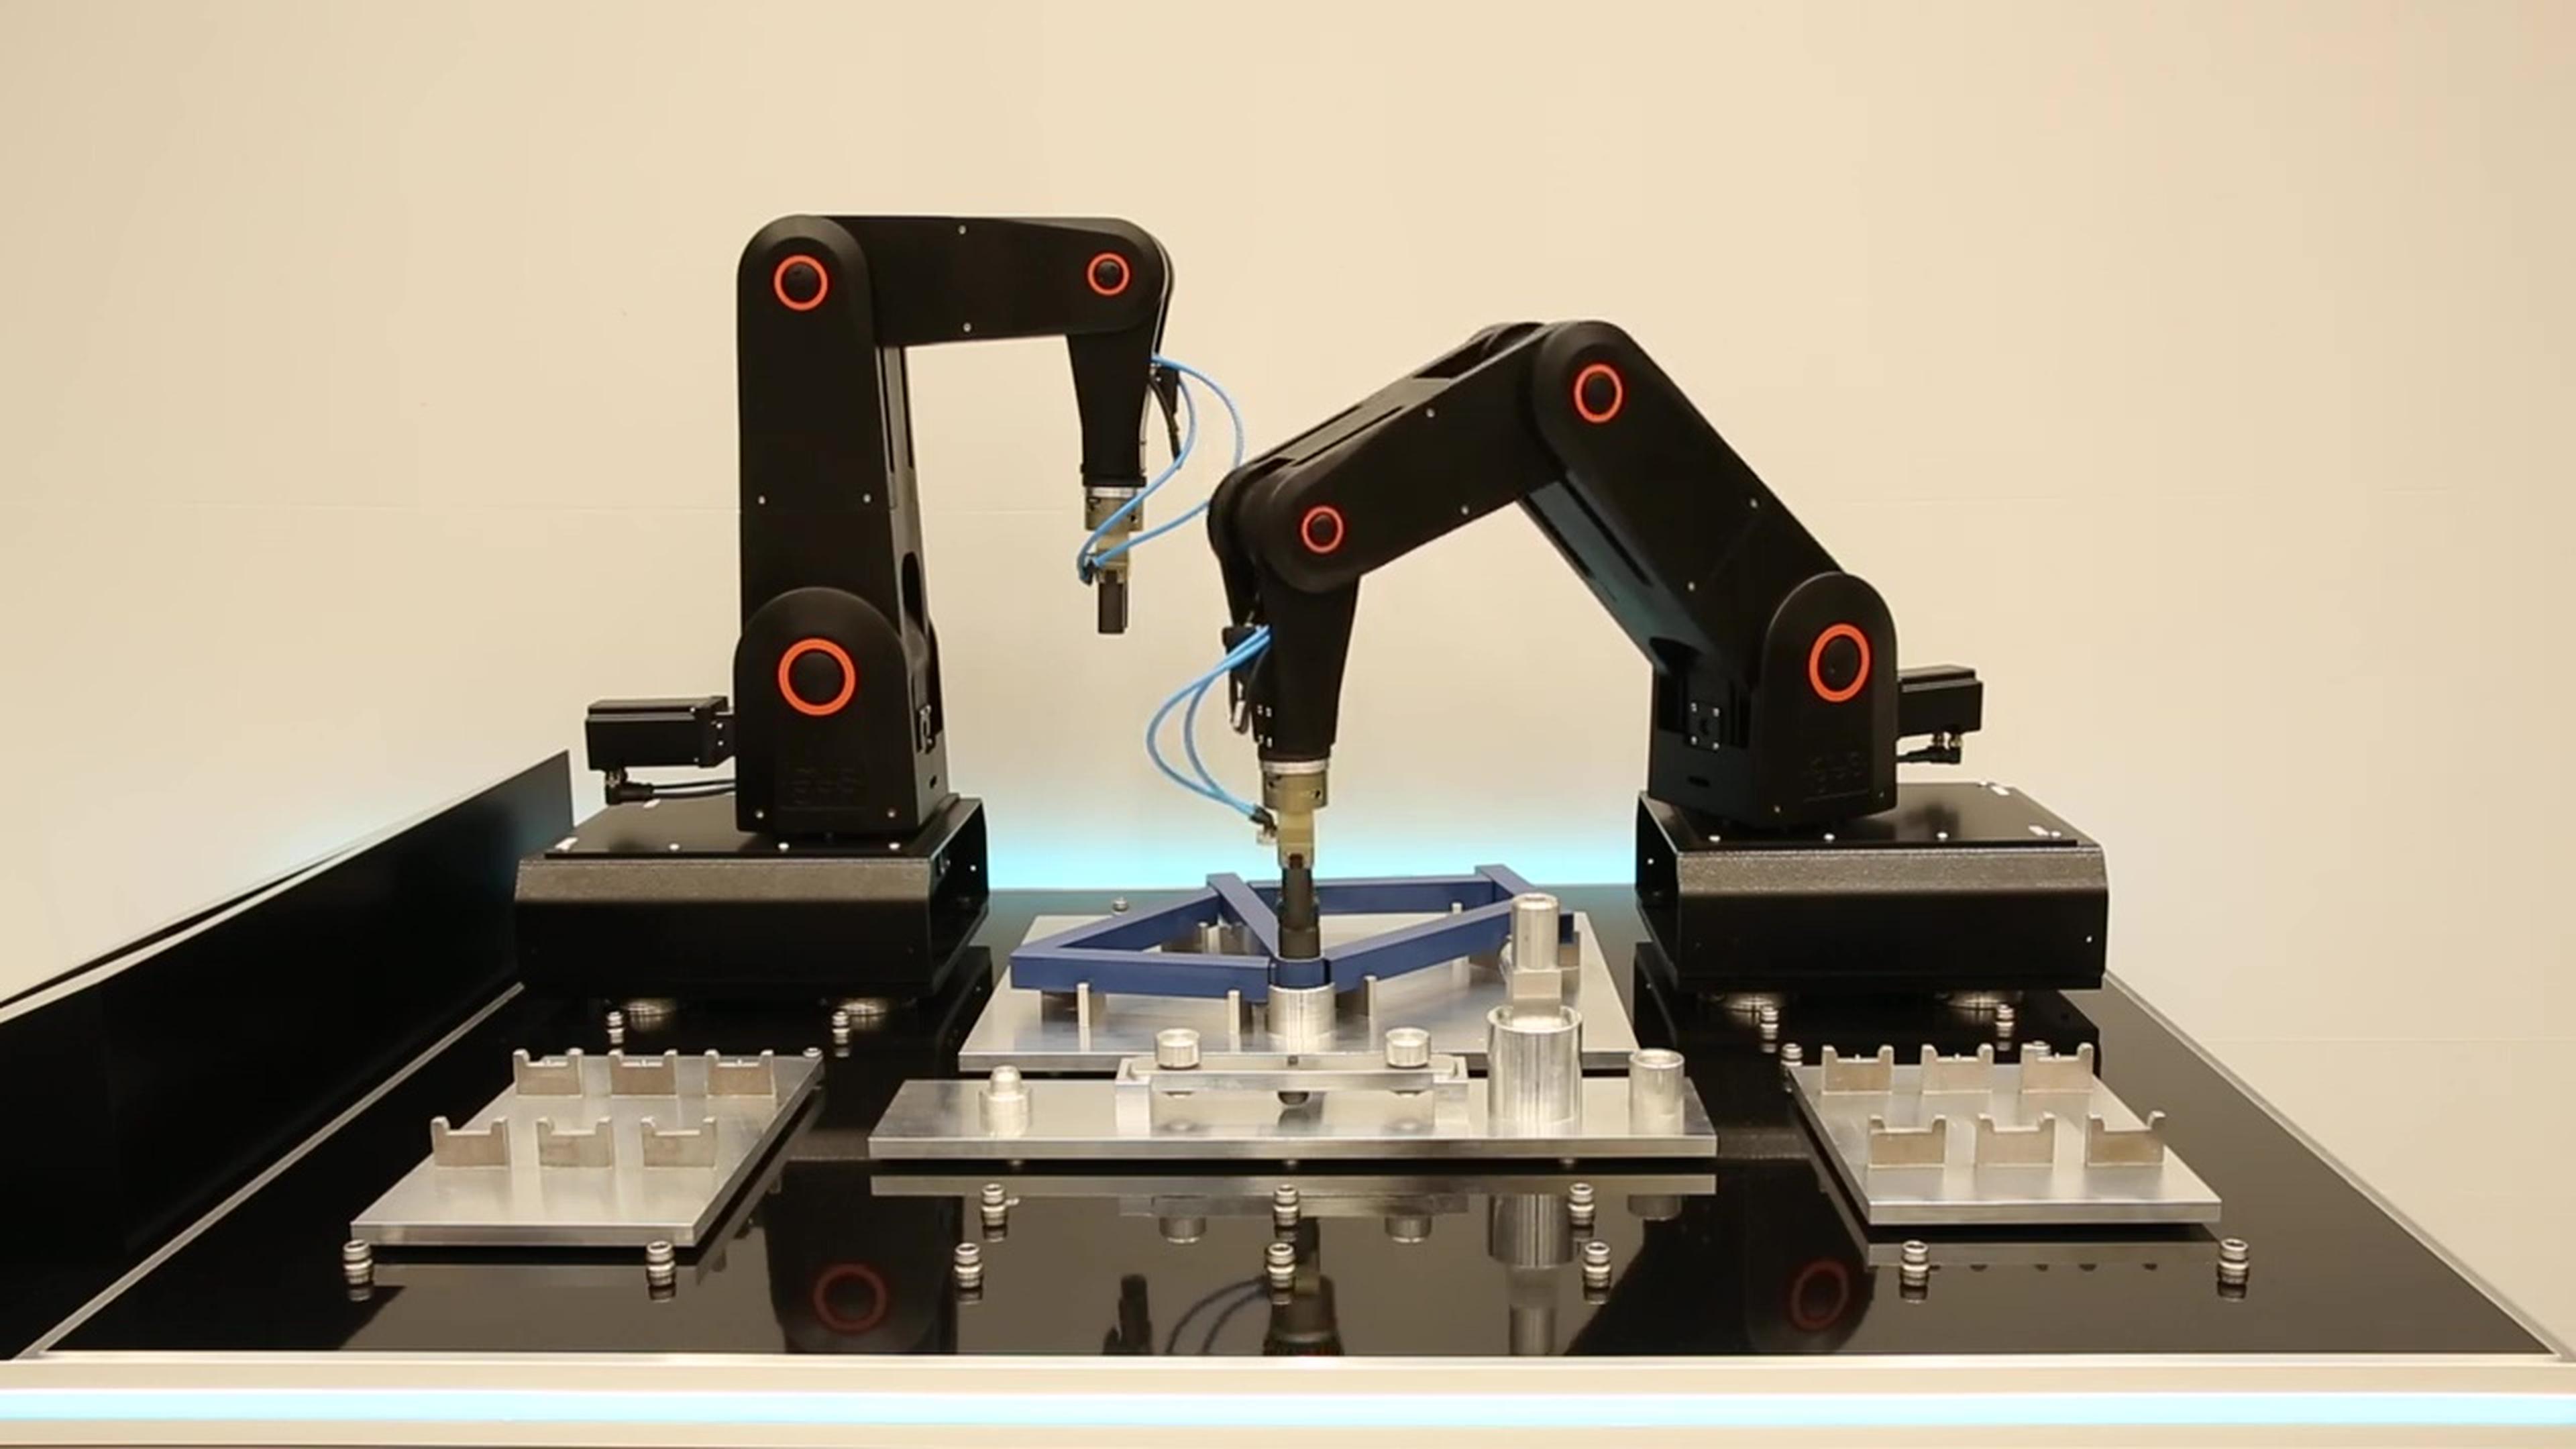
นักวิจัยที่ KIT Karlsruhe วิเคราะห์ว่าความเร็วในการผลิตเพิ่มขึ้นอย่างไรเมื่อหุ่นยนต์สองตัวทำงานแบบซิงโครไนซ์และประสานกระบวนการร่วมกัน งานศึกษานี้ชี้ให้เห็นถึงความคุ้มค่าด้านต้นทุนของการใช้หุ่นยนต์โคบอทสองตัวเมื่อเทียบกับหุ่นยนต์อุตสาหกรรมหนึ่งตัว ความท้าทายหลักคือการทำให้การเคลื่อนไหวของหุ่นยนต์ซิงโครไนซ์กันอย่างสมบูรณ์ หลังจากปรับปรุงระบบควบคุมแล้ว หุ่นยนต์ทั้งสองสามารถทำงานเสริมกันได้อย่างราบรื่น เพิ่มประสิทธิภาพการทำงานและบรรลุความแม่นยำแบบซิงโครไนซ์ ซึ่งช่วยเพิ่มประสิทธิภาพในกระบวนการผลิตอย่างมีนัยสำคัญ
การประยุกต์ใช้งานนี้คืออะไร
ระบบนี้ทำให้การซิงโครไนซ์เวิร์กโฟลว์ของหุ่นยนต์สองตัวเป็นอัตโนมัติ ช่วยให้การทำงานร่วมกันในงานการผลิต การประกอบ และโลจิสติกส์รวดเร็วและมีประสิทธิภาพมากขึ้น
ข้อดีของโซลูชันนี้คืออะไร
ประสิทธิภาพสูงขึ้น: การทำงานพร้อมกันช่วยลดเวลาการผลิต
คุ้มค่าด้านต้นทุน: หุ่นยนต์โคบอทหนึ่งคู่มีราคาถูกกว่าหุ่นยนต์อุตสาหกรรมหนึ่งตัว
ประสิทธิภาพที่ปรับให้เหมาะสม: การปรับปรุงระบบช่วยให้ประสานงานกันได้อย่างราบรื่นเพื่อผลผลิตสูงสุด
ข้อดีของหุ่นยนต์คืออะไร
หุ่นยนต์ที่ซิงโครไนซ์กันมอบ:
การทำงานร่วมกันอย่างแม่นยำ: การเคลื่อนไหวที่เสริมกันช่วยเพิ่มประสิทธิภาพเวิร์กโฟลว์การผลิต
การผสานรวมที่ยืดหยุ่น: ปรับใช้ได้กับหลากหลายอุตสาหกรรมและงานประยุกต์
การขยายระบบที่ดีขึ้น: รองรับการขยายการทำงานด้วยหุ่นยนต์หลายตัว
เพิ่มความเร็วการผลิตด้วยการซิงโครไนซ์หุ่นยนต์สองตัว
งานวิจัยที่ KIT Karlsruhe แสดงให้เห็นว่าหุ่นยนต์ที่ซิงโครไนซ์กันสามารถพลิกโฉมกระบวนการผลิตได้อย่างไร ด้วยการประสานงานที่ราบรื่นและการเพิ่มประสิทธิภาพ ชุดการทำงานที่คุ้มค่าด้านต้นทุนนี้เปิดโอกาสใหม่ในการปรับปรุงกระบวนการอุตสาหกรรมพร้อมกับลดต้นทุนการลงทุน
2 ชิ้นส่วน