Fairino FR5-WML | 6DOF | 1900 mm | 5kg
โคบอท Fairino FR5-WML สำหรับพื้นที่ทำงานขนาดใหญ่
Fairino FR5-WML เป็นหุ่นยนต์โคบอทแบบ 6 แกน น้ำหนักบรรทุก 5 kg ระยะเอื้อม 1,900 mm ออกแบบมาเฉพาะสำหรับงานเชื่อม การป้อนชิ้นงานให้เครื่อง CNC การขนย้ายวัสดุ และกระบวนการ pick-and-place ด้วยความแม่นยำในการทำซ้ำ ±0.1 mm ความเร็ว TCP สูงสุด 2 m/s และการหมุน 360° ของแกนที่หก จึงรองรับการทำงานที่ยืดหยุ่นในพื้นที่ทำงานขนาดใหญ่ อินเทอร์เฟซแบบเปิดอย่าง Python, C++, C#, ROS และ ROS2 รวมถึงมาตรฐานการสื่อสารอย่าง Modbus TCP, PROFINET, EtherCAT และ EtherNet/IP ช่วยให้เชื่อมต่อเข้ากับระบบอัตโนมัติที่มีอยู่ได้ง่าย
Highlights
ระยะเอื้อมไกลสำหรับพื้นที่ทำงานขนาดใหญ่
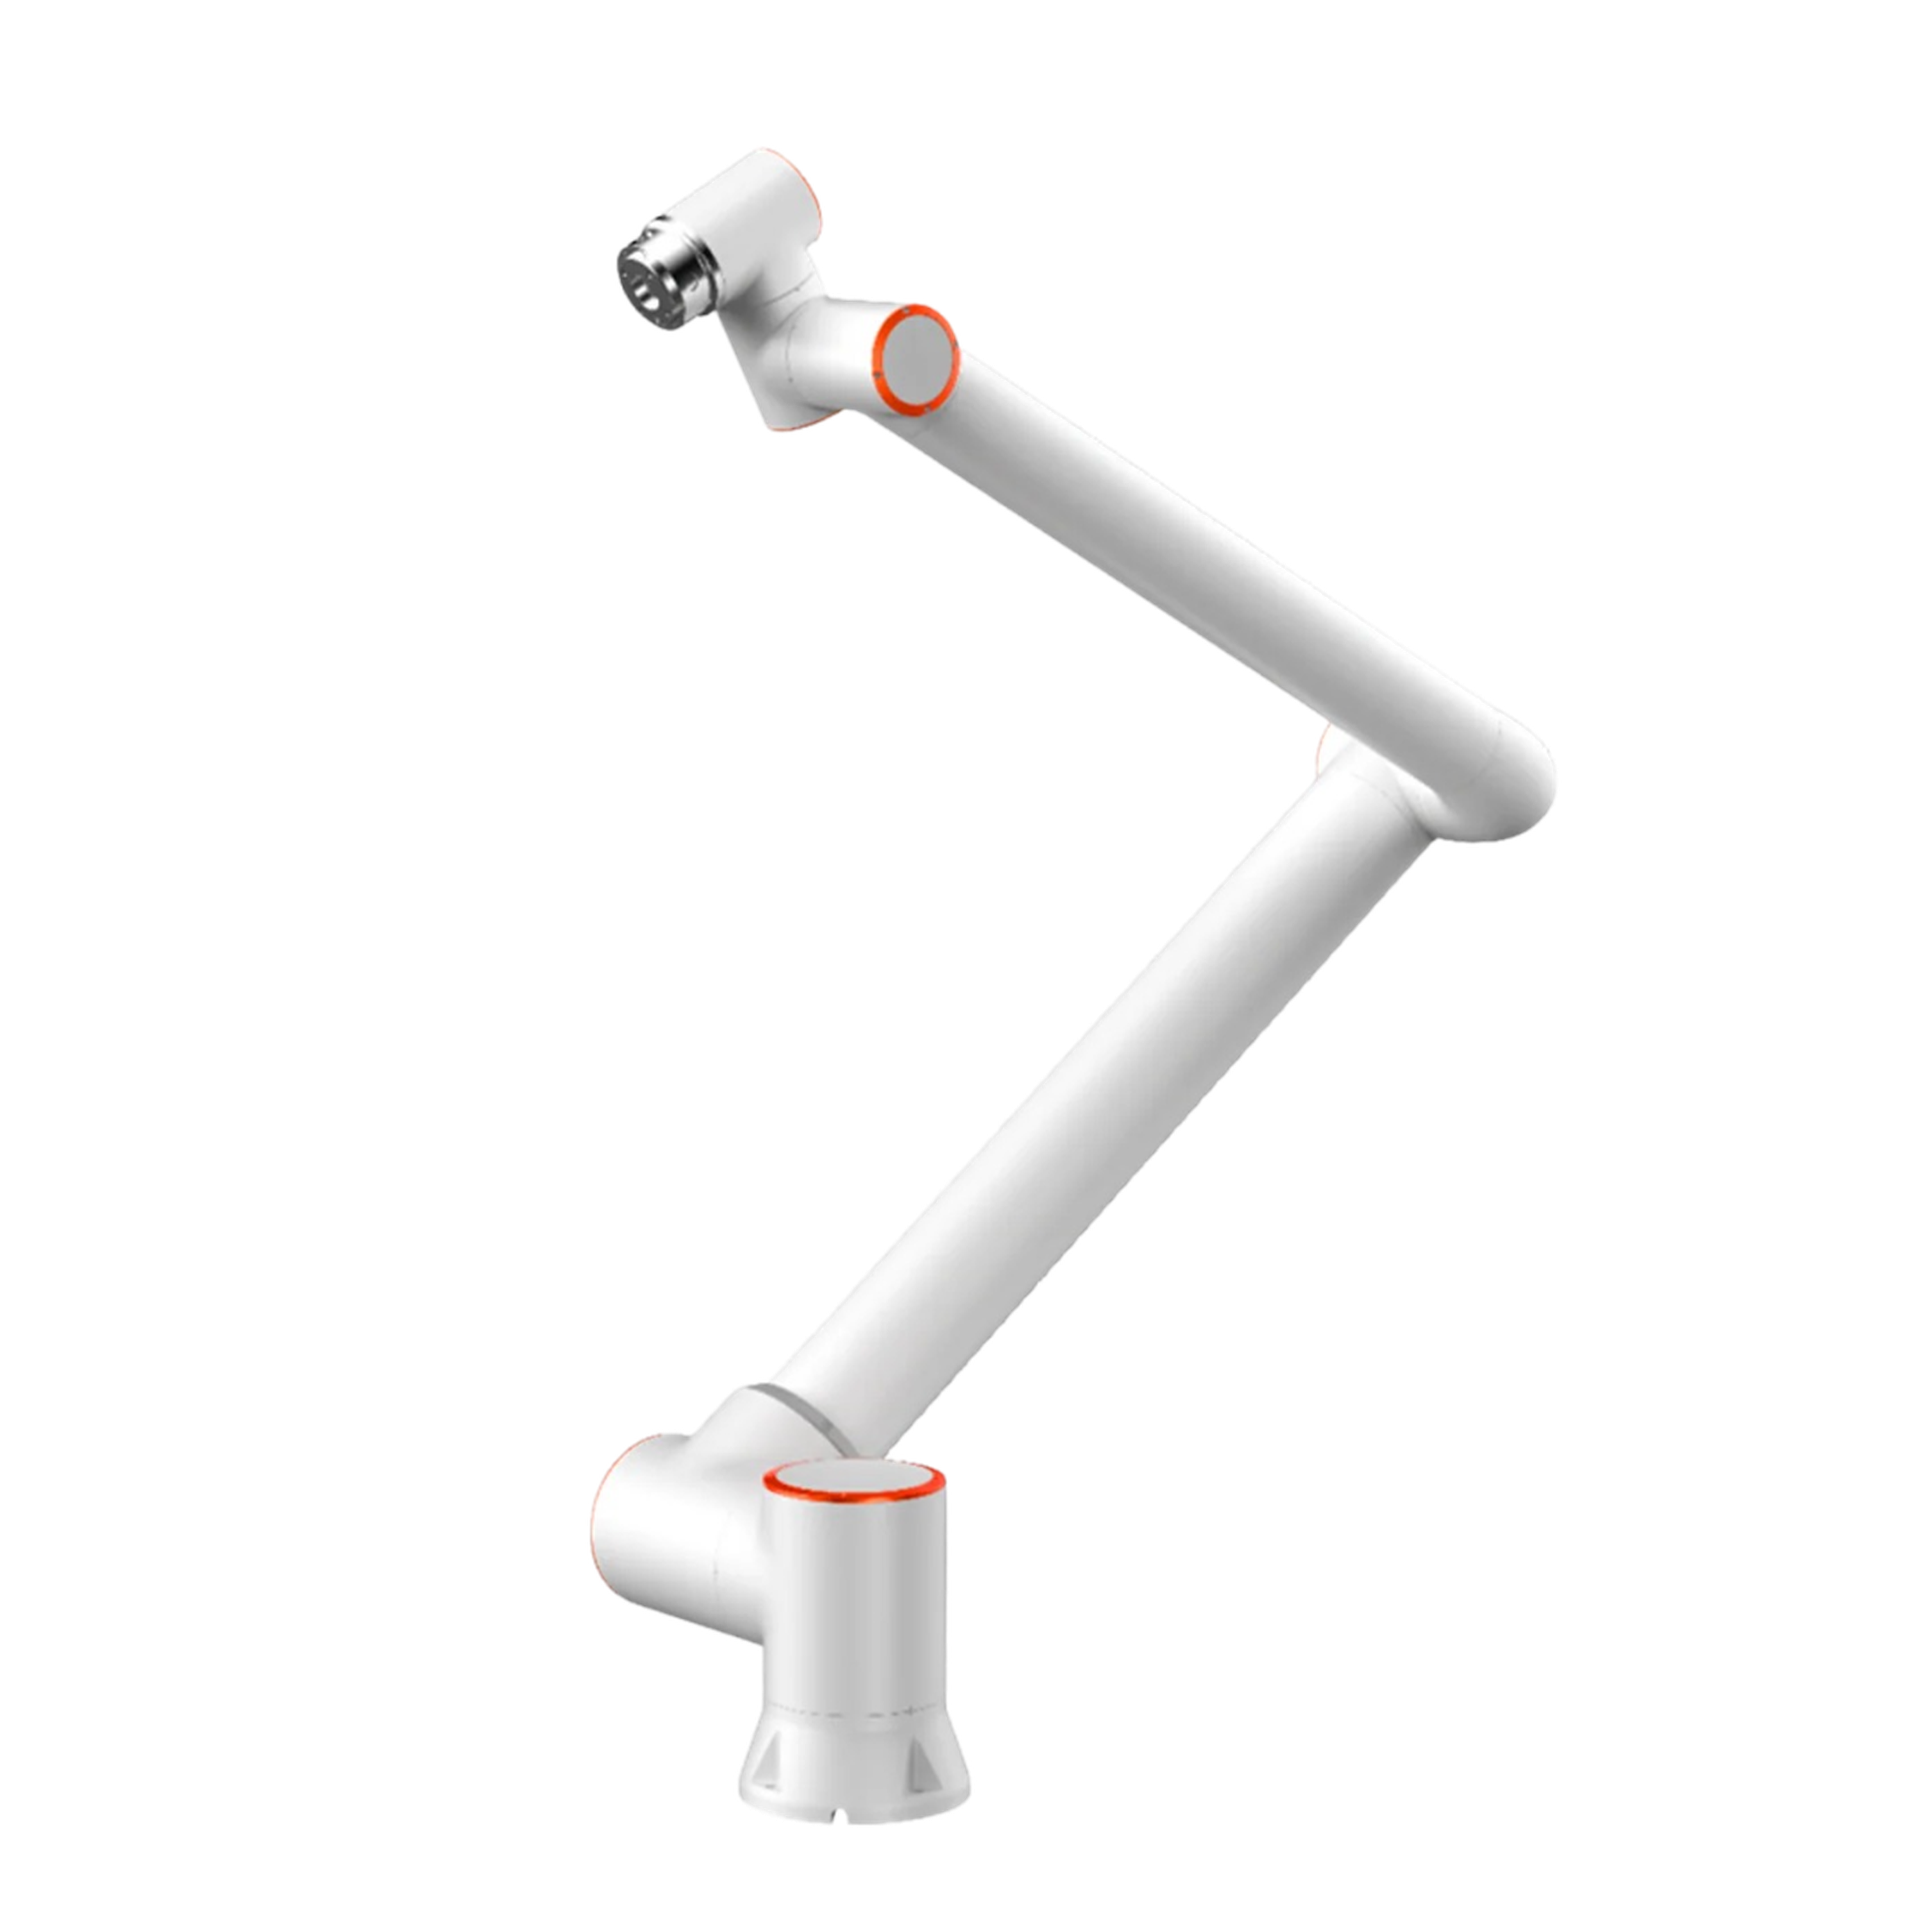
Fairino FR5-WML ผสานน้ำหนักบรรทุก 5 kg เข้ากับระยะเอื้อม 1900 mm จึงครอบคลุมพื้นที่ทำงานได้ใหญ่กว่าหุ่นยนต์หลายรุ่นในระดับเดียวกันอย่างชัดเจน ระยะการทำงานที่กว้างขึ้นช่วยให้เข้าถึงสถานี ชิ้นงาน หรือเครื่องจักรหลายจุดจากจุดติดตั้งเพียงจุดเดียว ลดความจำเป็นในการใช้แกนเชิงเส้นเพิ่มเติมหรือหุ่นยนต์ตัวอื่น และทำให้การออกแบบระบบอัตโนมัติง่ายขึ้น ด้วยหกองศาอิสระและการติดตั้งได้เกือบทุกทิศทาง โคบอทจึงปรับให้เข้ากับแนวคิดการผลิตที่หลากหลาย ผู้ใช้ได้ประโยชน์จากพื้นที่ทำงานที่ครอบคลุมกว้างขวางภายในเซลล์หุ่นยนต์ขนาดกะทัดรัด สำหรับงานขนย้ายวัสดุ การป้อนชิ้นงานให้เครื่อง CNC การบรรจุภัณฑ์ และงาน pick-and-place
การเชื่อมต่อแบบเปิดสำหรับ PLC ฟิลด์บัส และนักพัฒนา
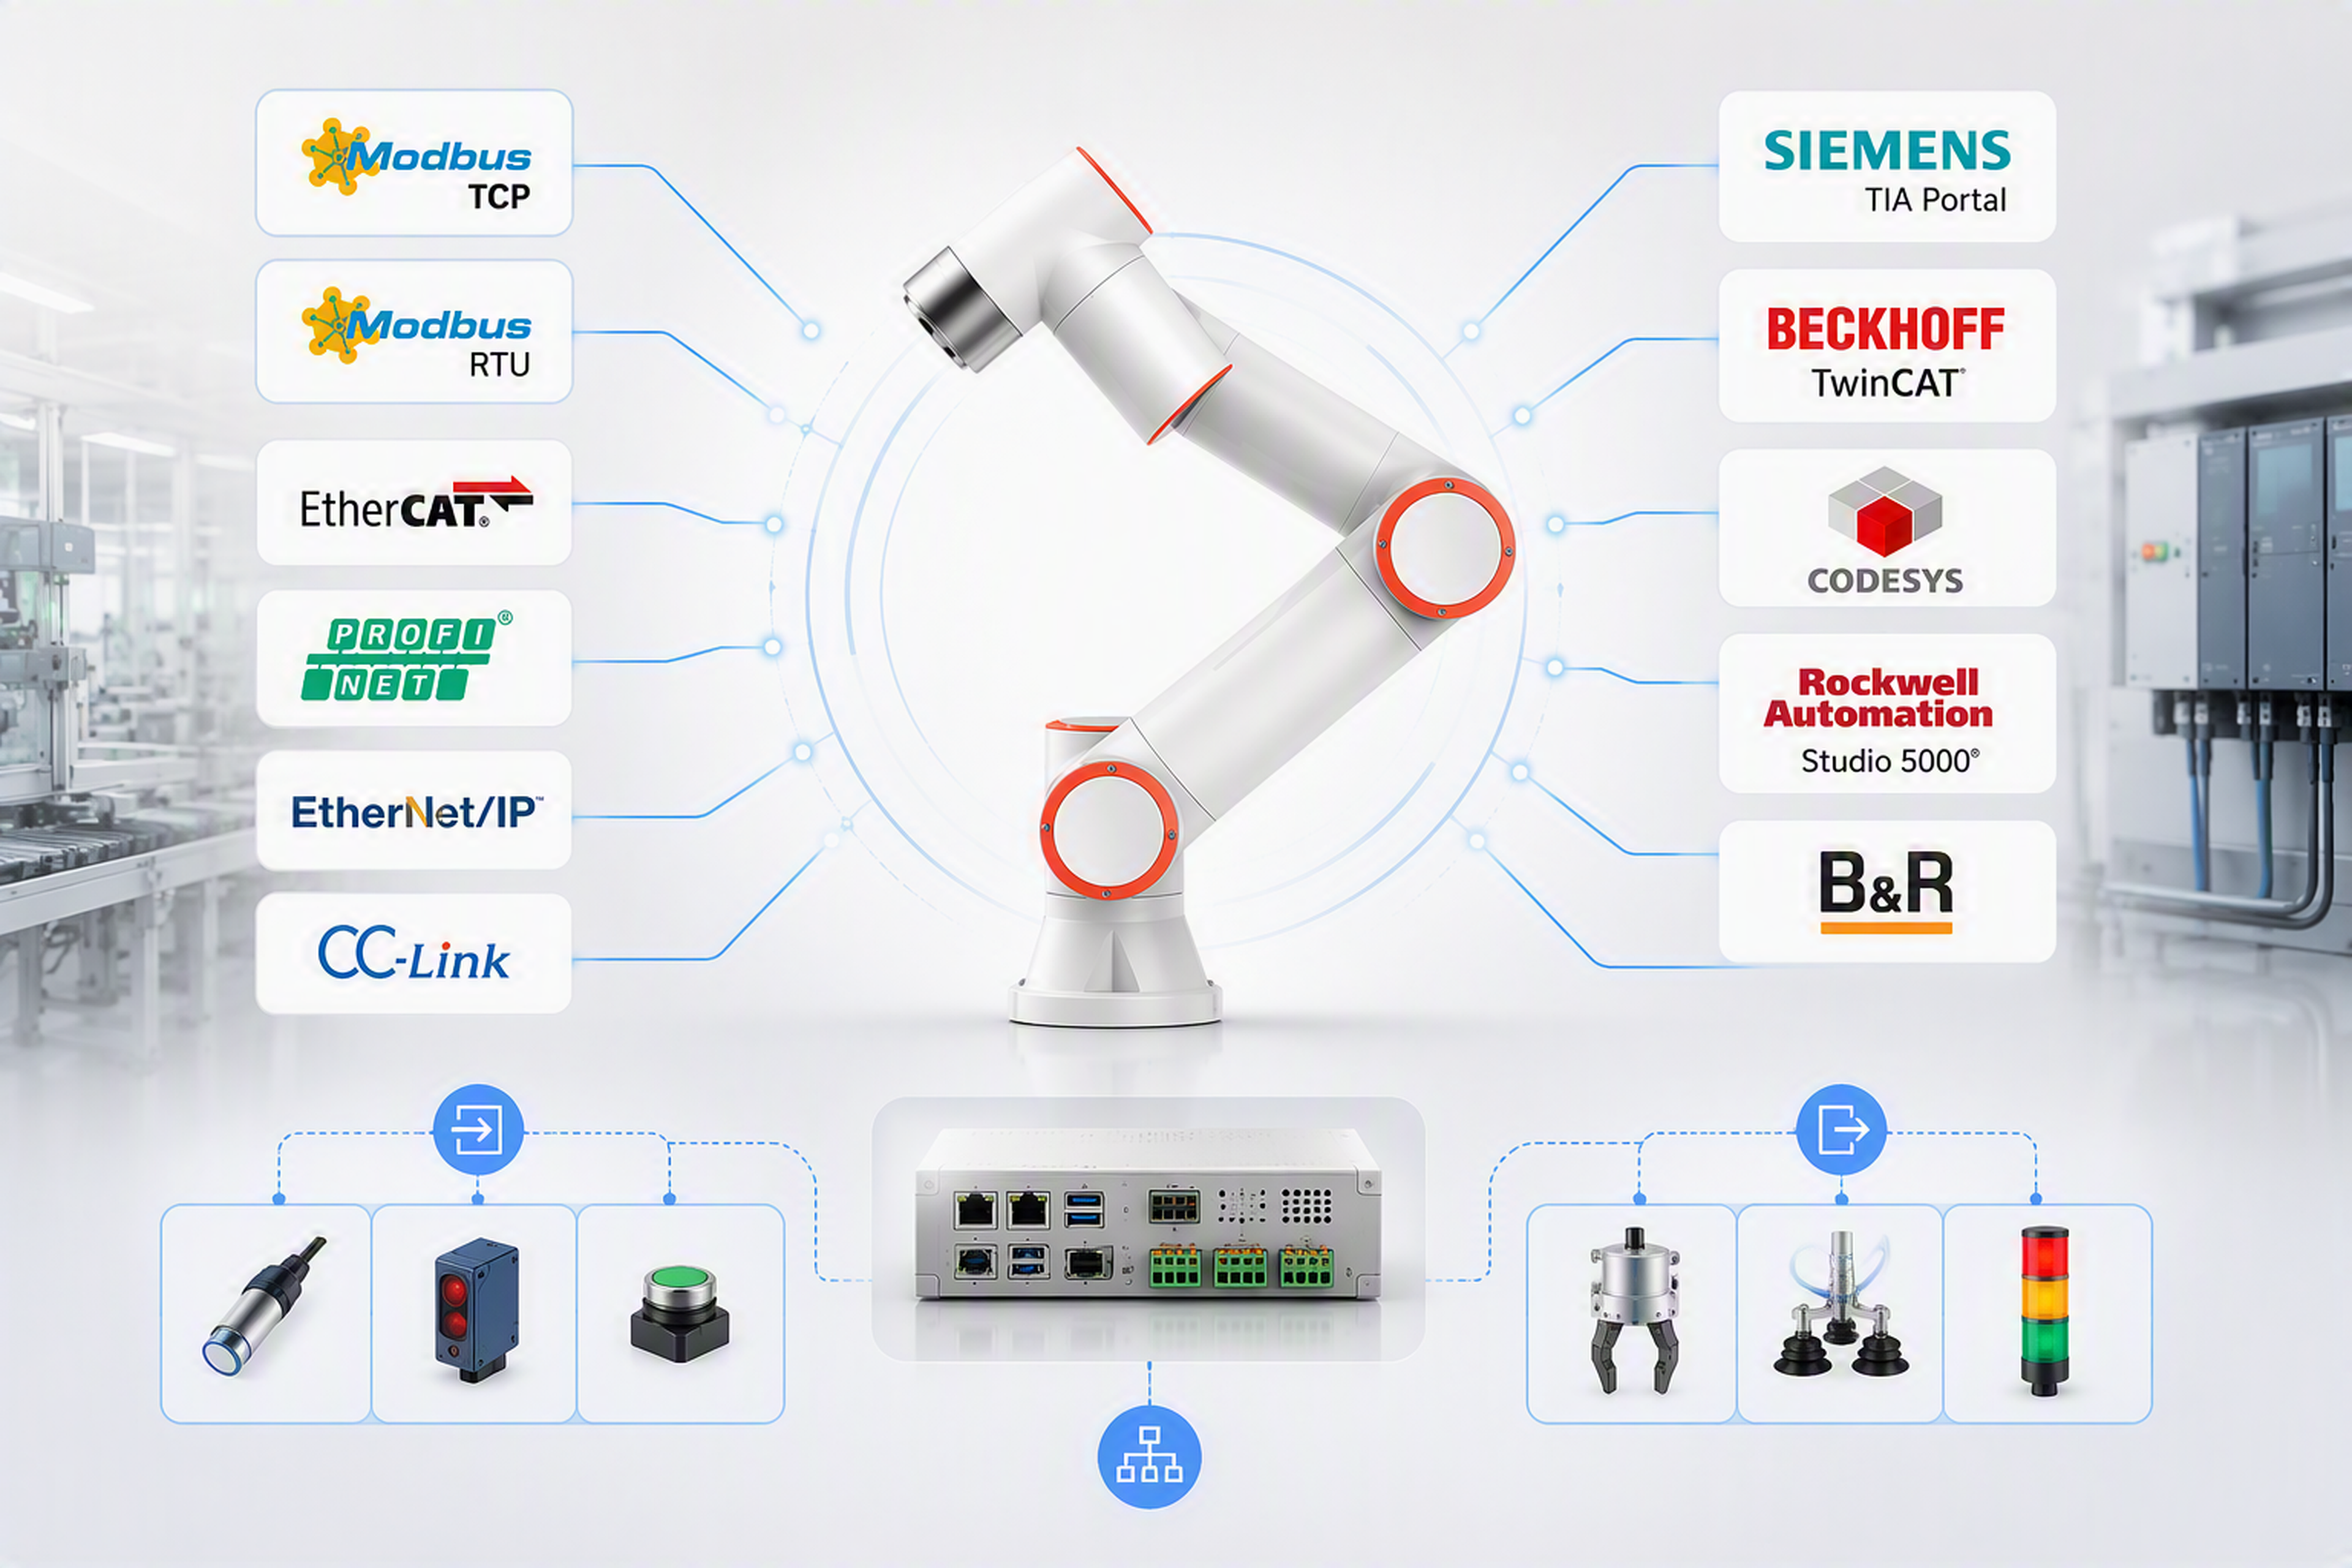
FR5-WML ออกแบบมาเพื่อเชื่อมต่อเข้ากับระบบอัตโนมัติที่มีอยู่ได้อย่างราบรื่น รองรับ Ethernet, TCP/IP, Modbus TCP และ Modbus RTU เป็นมาตรฐาน นอกจากนี้ยังมีโปรโตคอลการสื่อสารทางอุตสาหกรรมอย่าง PROFINET, EtherCAT, EtherNet/IP และ CC-Link ให้เลือกเป็นออปชัน ทำให้สามารถเชื่อมต่อกับระบบควบคุมของ Siemens, Beckhoff, Rockwell, Codesys และ B&R สำหรับนักพัฒนา FAIRINO มีสถาปัตยกรรมซอฟต์แวร์แบบเปิดพร้อม SDK สำหรับ Python, C# และ C++ การรองรับ ROS และ ROS2 ยังช่วยให้การนำไปใช้ในงานวิจัย งานพัฒนา และโครงการอัตโนมัติขั้นสูงง่ายขึ้น ผู้ใช้จึงได้ตัวเลือกการเชื่อมต่อและการปรับแต่งที่หลากหลายทั้งในระดับ PLC และระดับซอฟต์แวร์
การติดตั้งใช้งานง่ายและการใช้งานที่ยืดหยุ่น
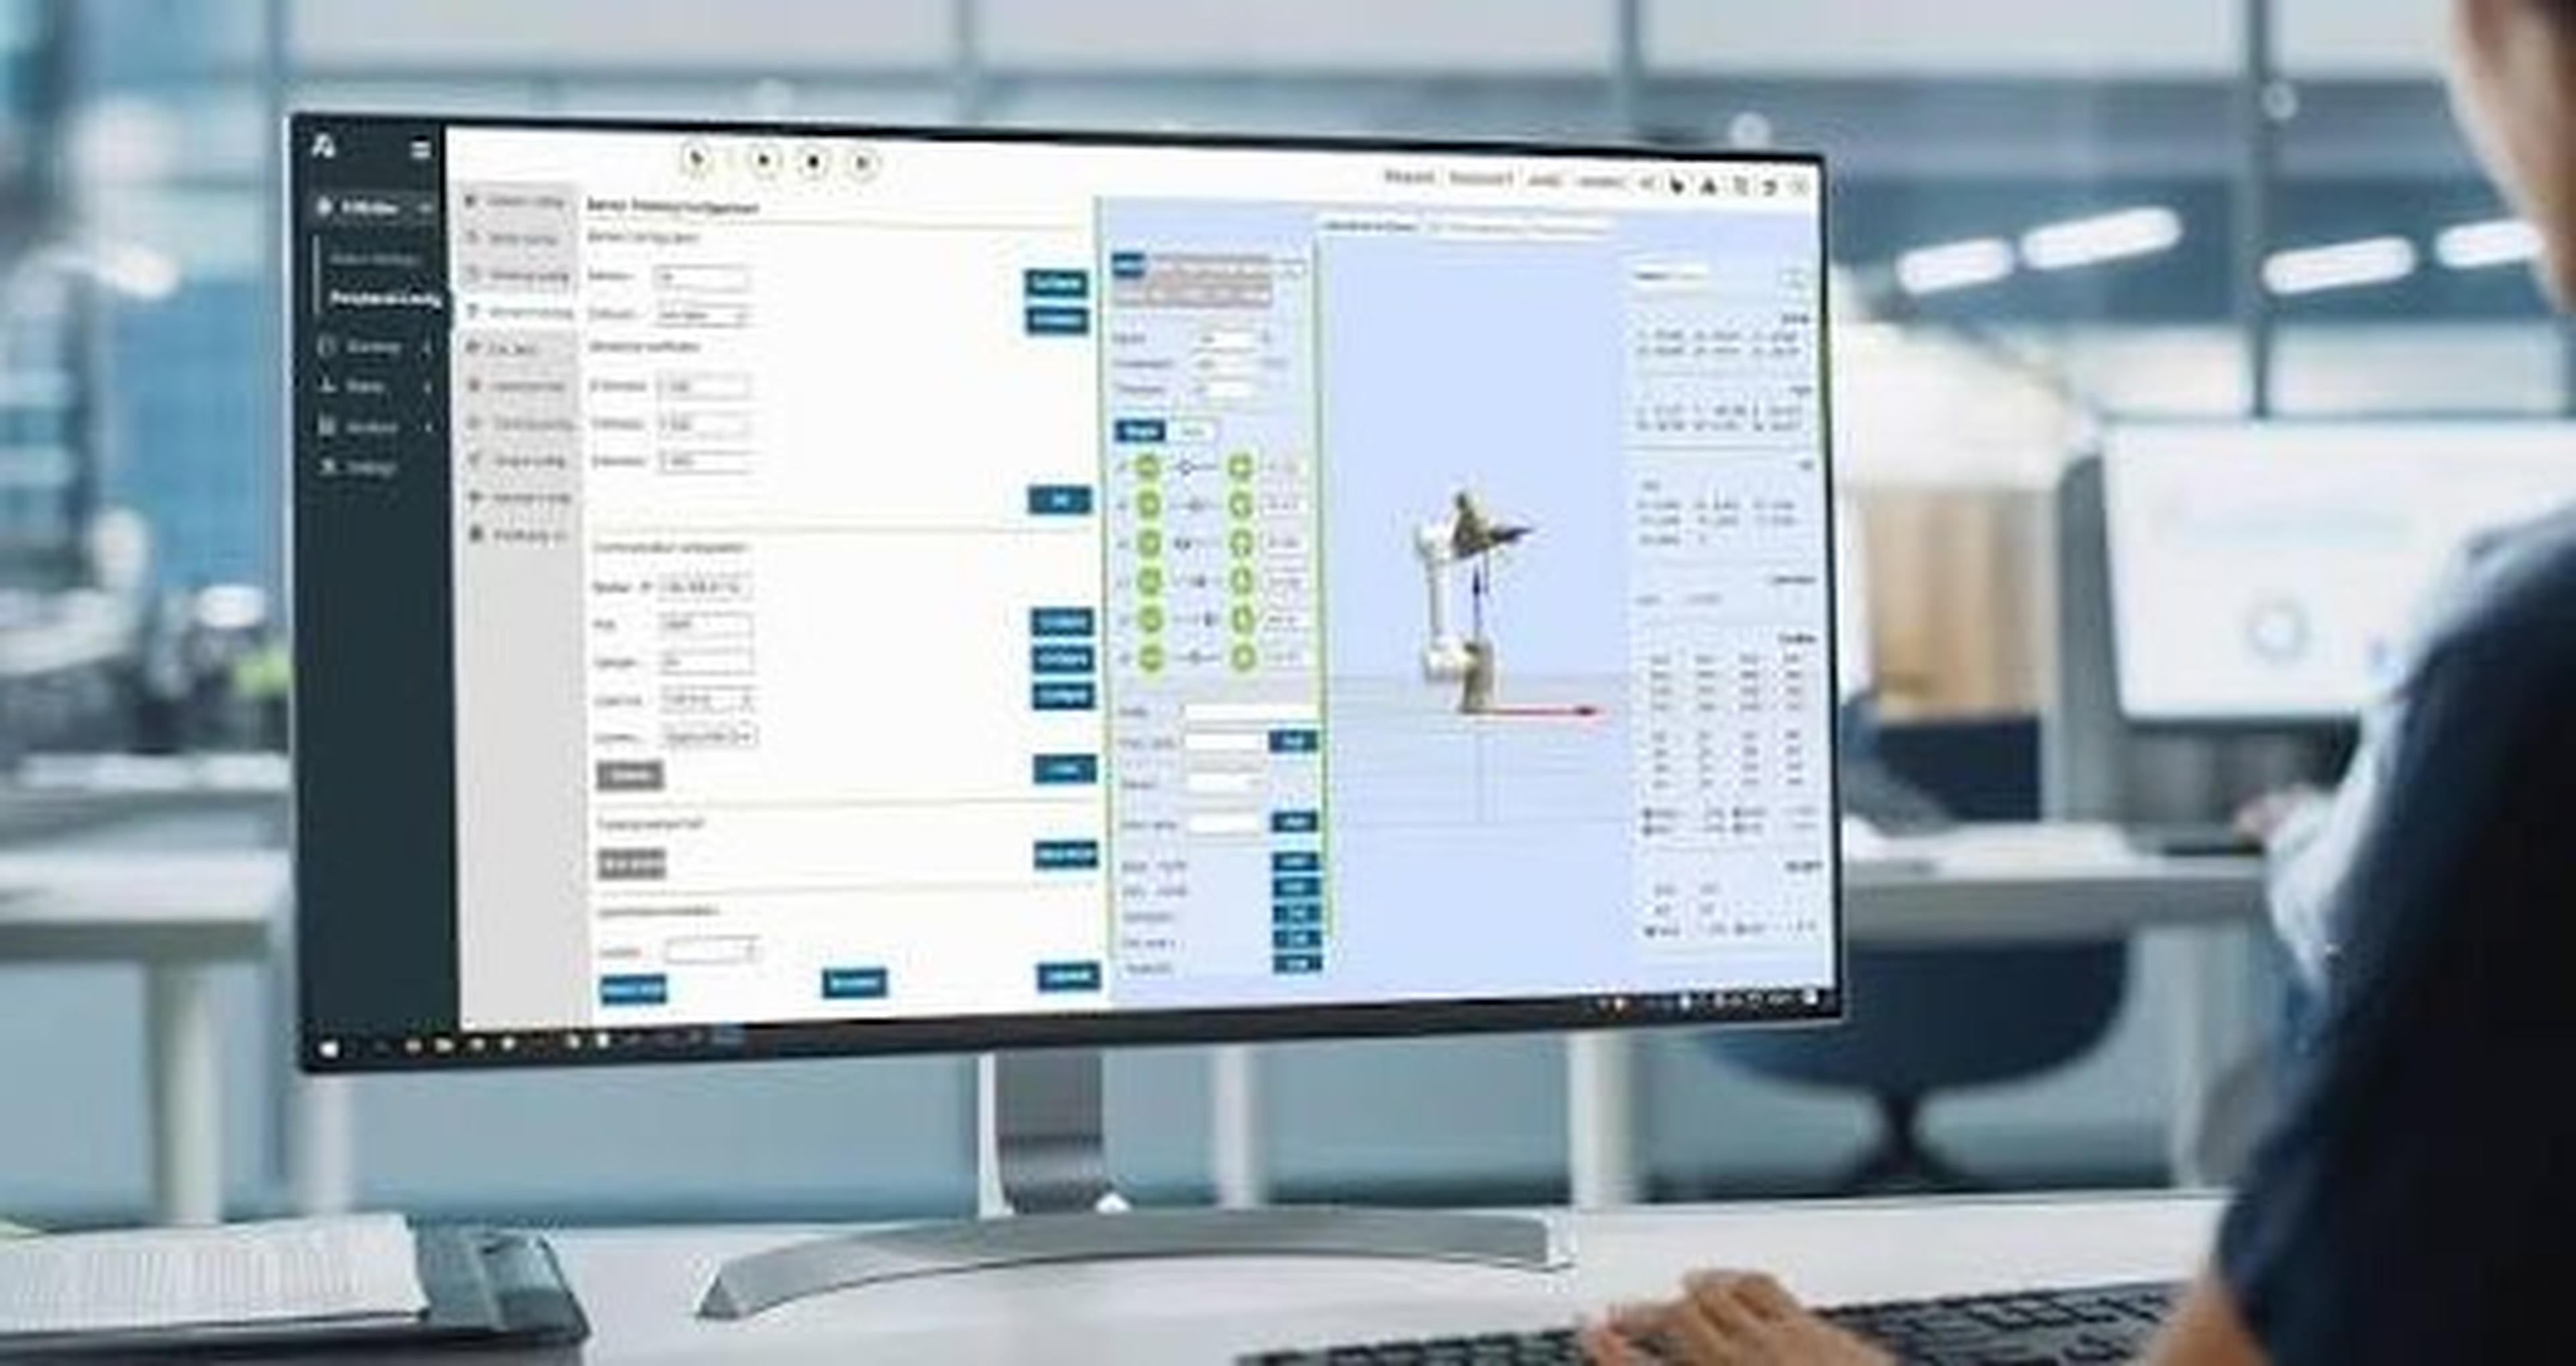
FR5-WML มีตัวเลือกสำหรับการเขียนโปรแกรมและการใช้งานที่ใช้งานง่ายหลายรูปแบบ แทชเพนแดนท์ขนาด 10.1 นิ้ว ช่วยให้ตั้งค่าและปรับลำดับการเคลื่อนไหวได้โดยตรงที่เครื่อง นอกจากนี้ยังควบคุมหุ่นยนต์ผ่านเว็บแอปพลิเคชันในเบราว์เซอร์ได้ โดยเข้าถึงฟังก์ชันและการตั้งค่าต่างๆ ได้โดยไม่ต้องติดตั้งซอฟต์แวร์เฉพาะ การเขียนโปรแกรมแบบลากและวางช่วยให้เริ่มต้นใช้งานหุ่นยนต์ได้ง่ายขึ้นและลดภาระในการปรับแก้ที่ทำเป็นประจำ ขณะเดียวกันโครงสร้างอินเทอร์เฟซแบบเปิดก็ให้ความยืดหยุ่นเพียงพอสำหรับแนวคิดระบบอัตโนมัติที่ซับซ้อนขึ้น โคบอทจึงเหมาะทั้งกับผู้ใช้ที่มีประสบการณ์ด้านหุ่นยนต์จำกัดและผู้รับออกแบบระบบที่ต้องการสร้างกระบวนการทำงานเฉพาะทาง
ออกแบบสำหรับงานเชื่อมขั้นสูง
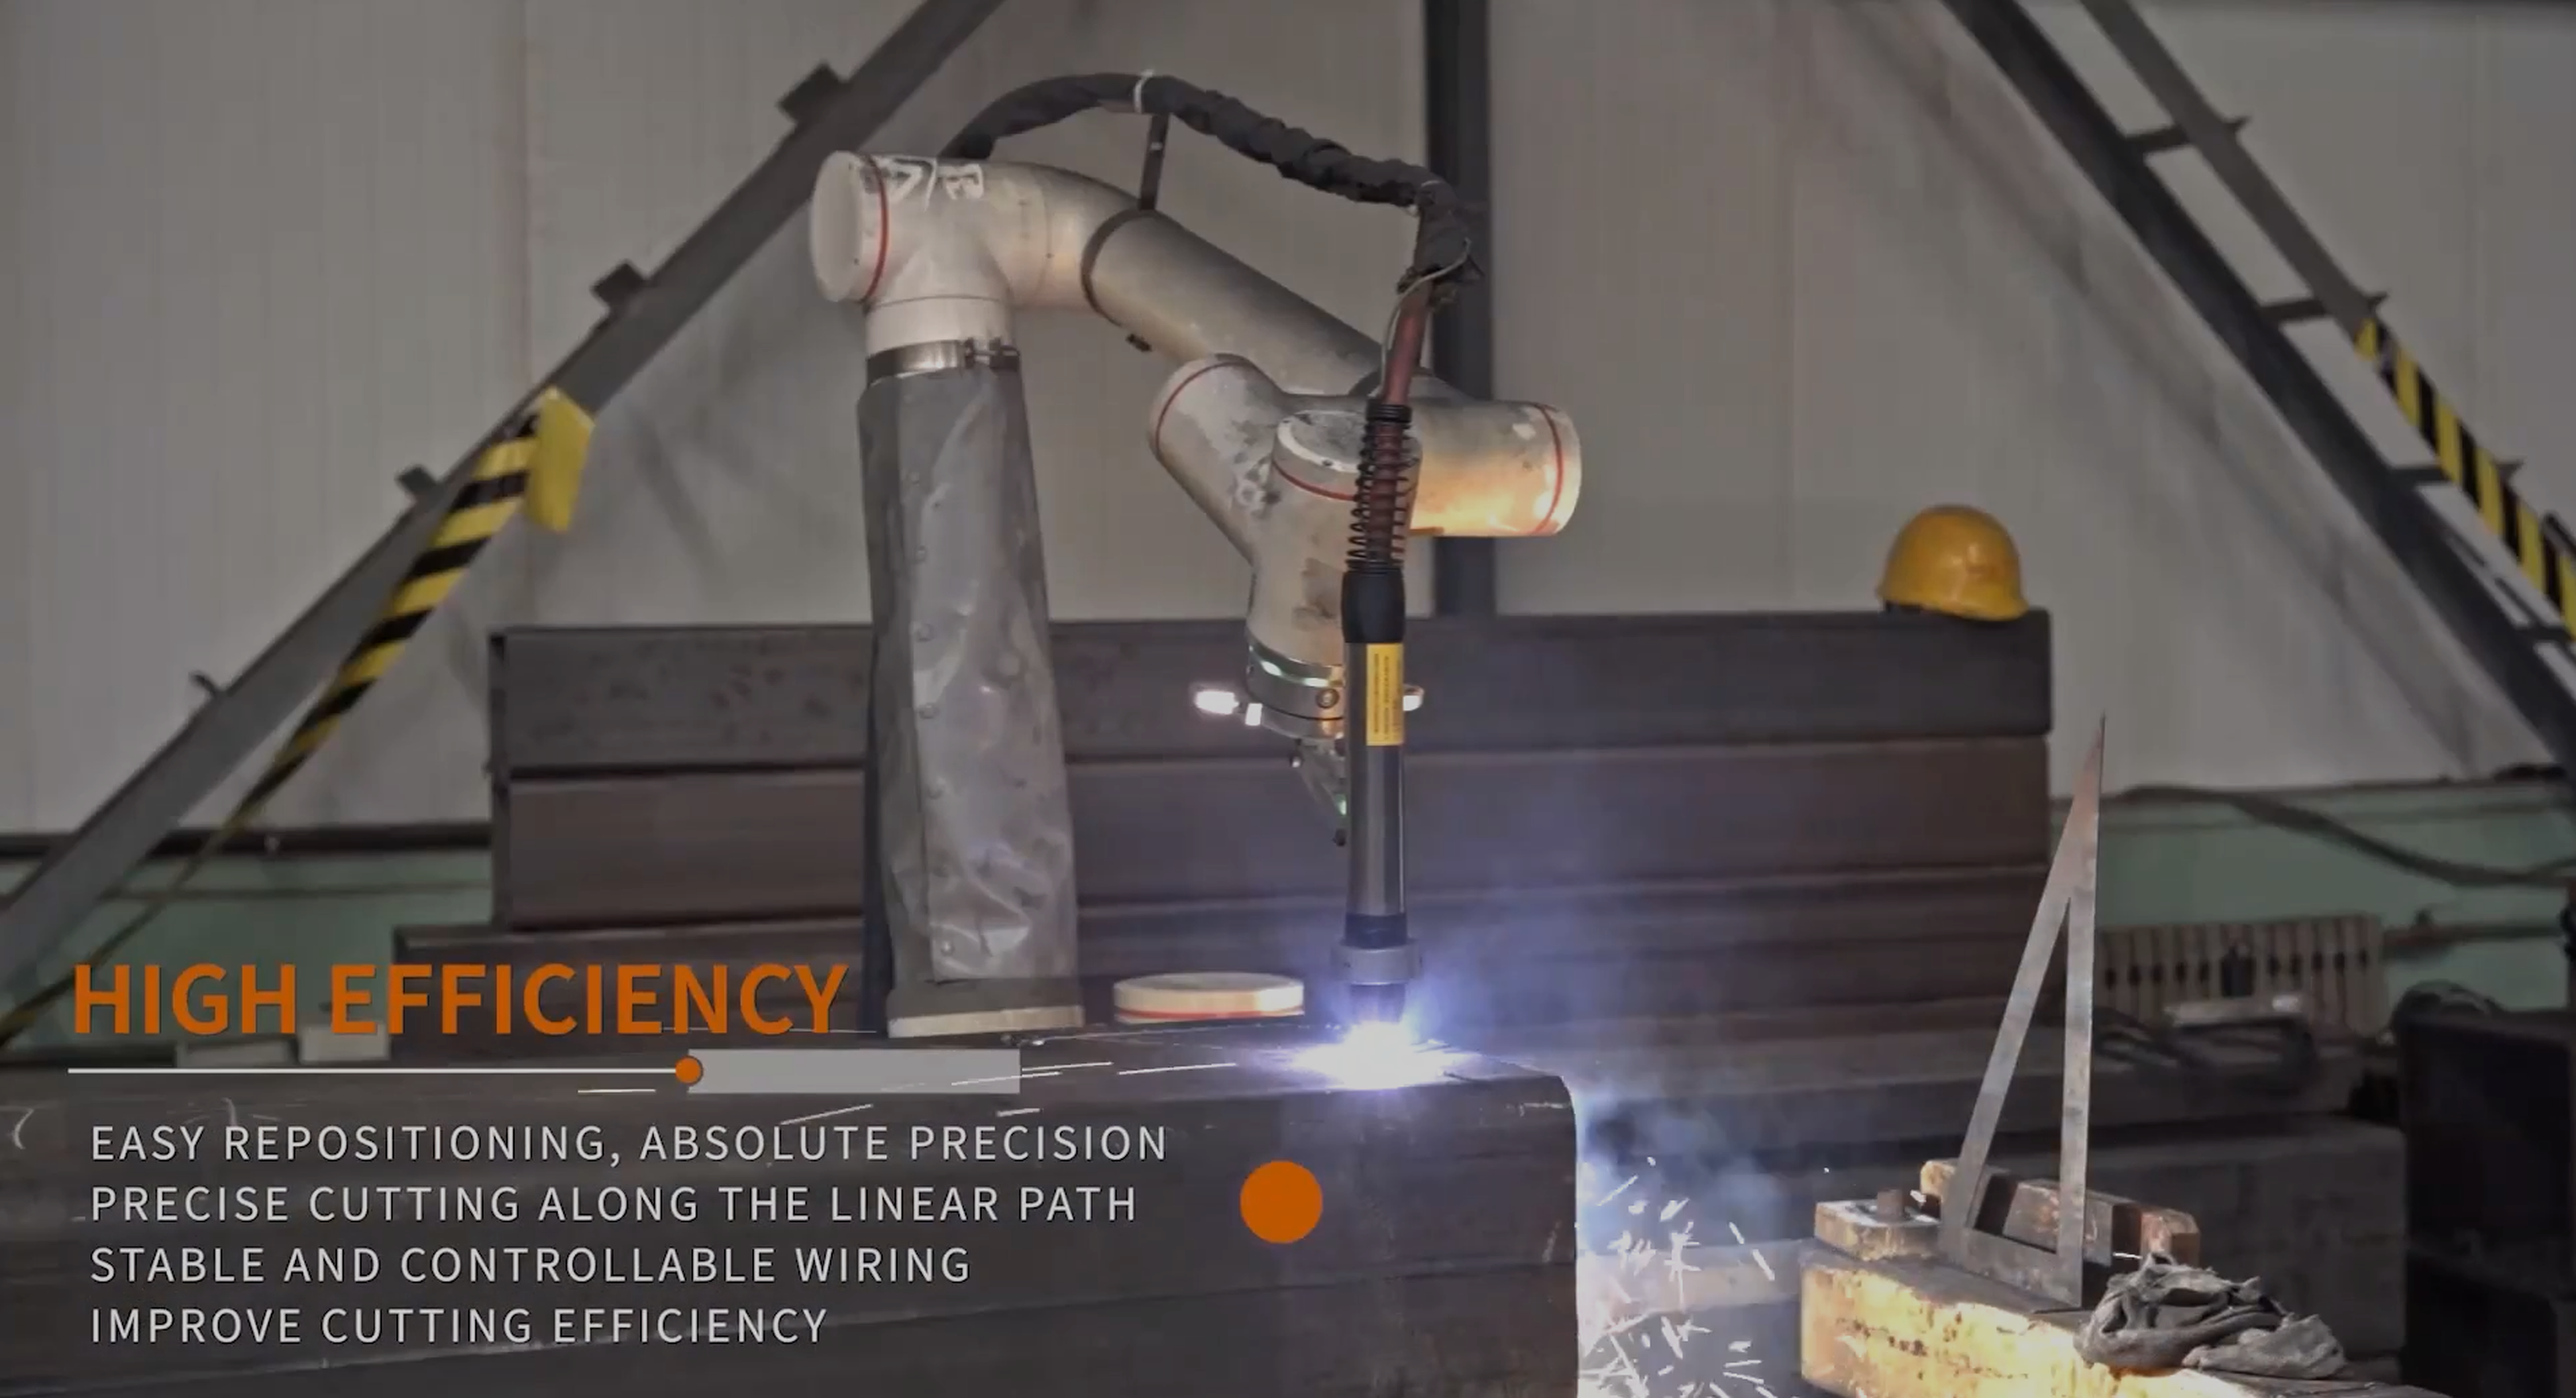
นอกจากงานขนย้ายทั่วไป FR5-WML ยังถูกออกแบบมาเฉพาะสำหรับงานเชื่อม โคบอทรองรับกระบวนการเชื่อม MIG, TIG และเลเซอร์ พร้อมฟังก์ชันเฉพาะสำหรับงานเชื่อมอย่าง Arc Tracking และ Seam Tracking ฟังก์ชันเหล่านี้ช่วยชดเชยความคลาดเคลื่อนของชิ้นงานและค่าความคลาดเคลื่อนจากกระบวนการผลิตระหว่างการทำงาน ทำให้คุณภาพงานสม่ำเสมอ การหมุน 360° ของแกนที่หกเพิ่มความคล่องตัวในการเข้าถึงตำแหน่งเชื่อมที่ซับซ้อนและช่วยให้เข้าถึงพื้นที่ที่เข้าถึงยากได้ง่ายขึ้น เมื่อรวมกับความเร็ว TCP สูงสุด 2 m/s และความแม่นยำในการทำซ้ำ ±0.1 mm หุ่นยนต์จึงเหมาะกับงานเชื่อมหลากหลายรูปแบบรวมถึงกระบวนการผลิตอัตโนมัติที่ต้องการทั้งความคล่องตัวและความเสถียรของกระบวนการ
อุปกรณ์เสริมที่เหมาะสมและโซลูชันครบวงจรจากที่เดียว
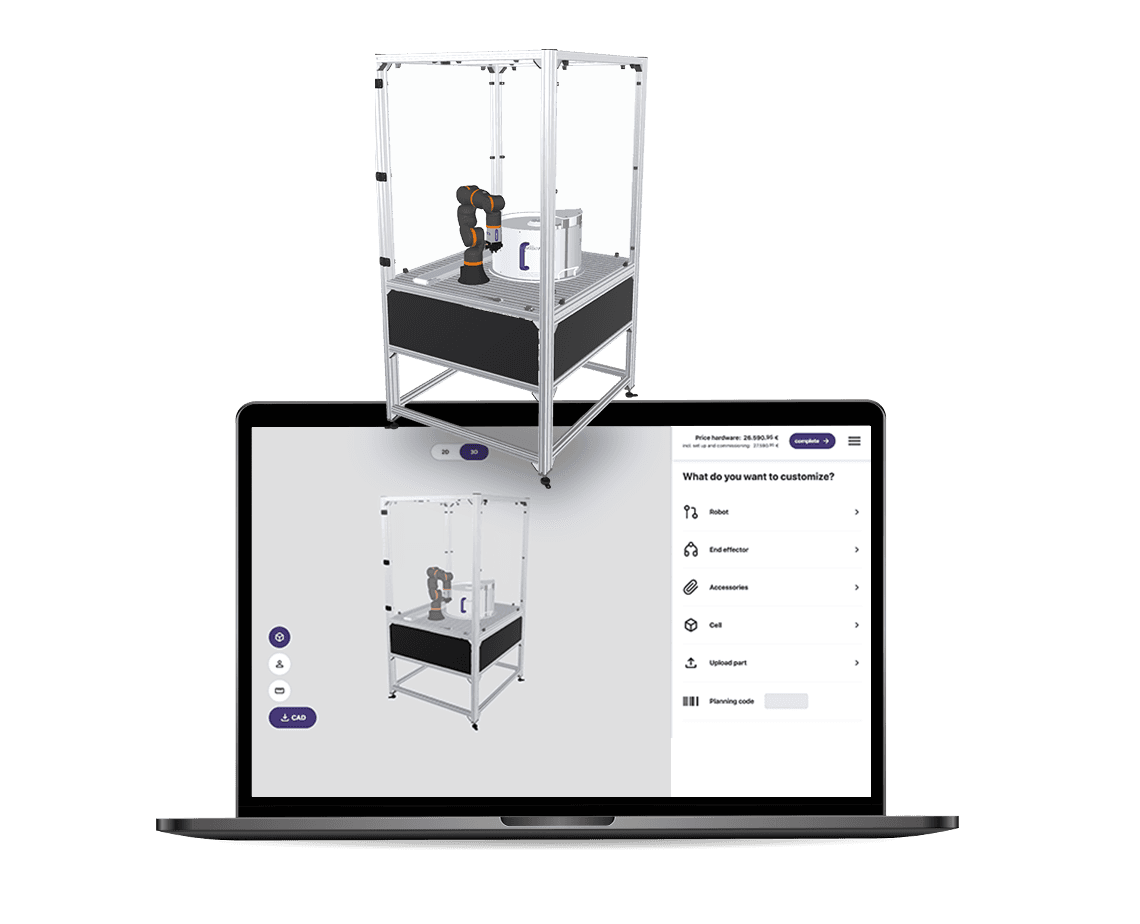
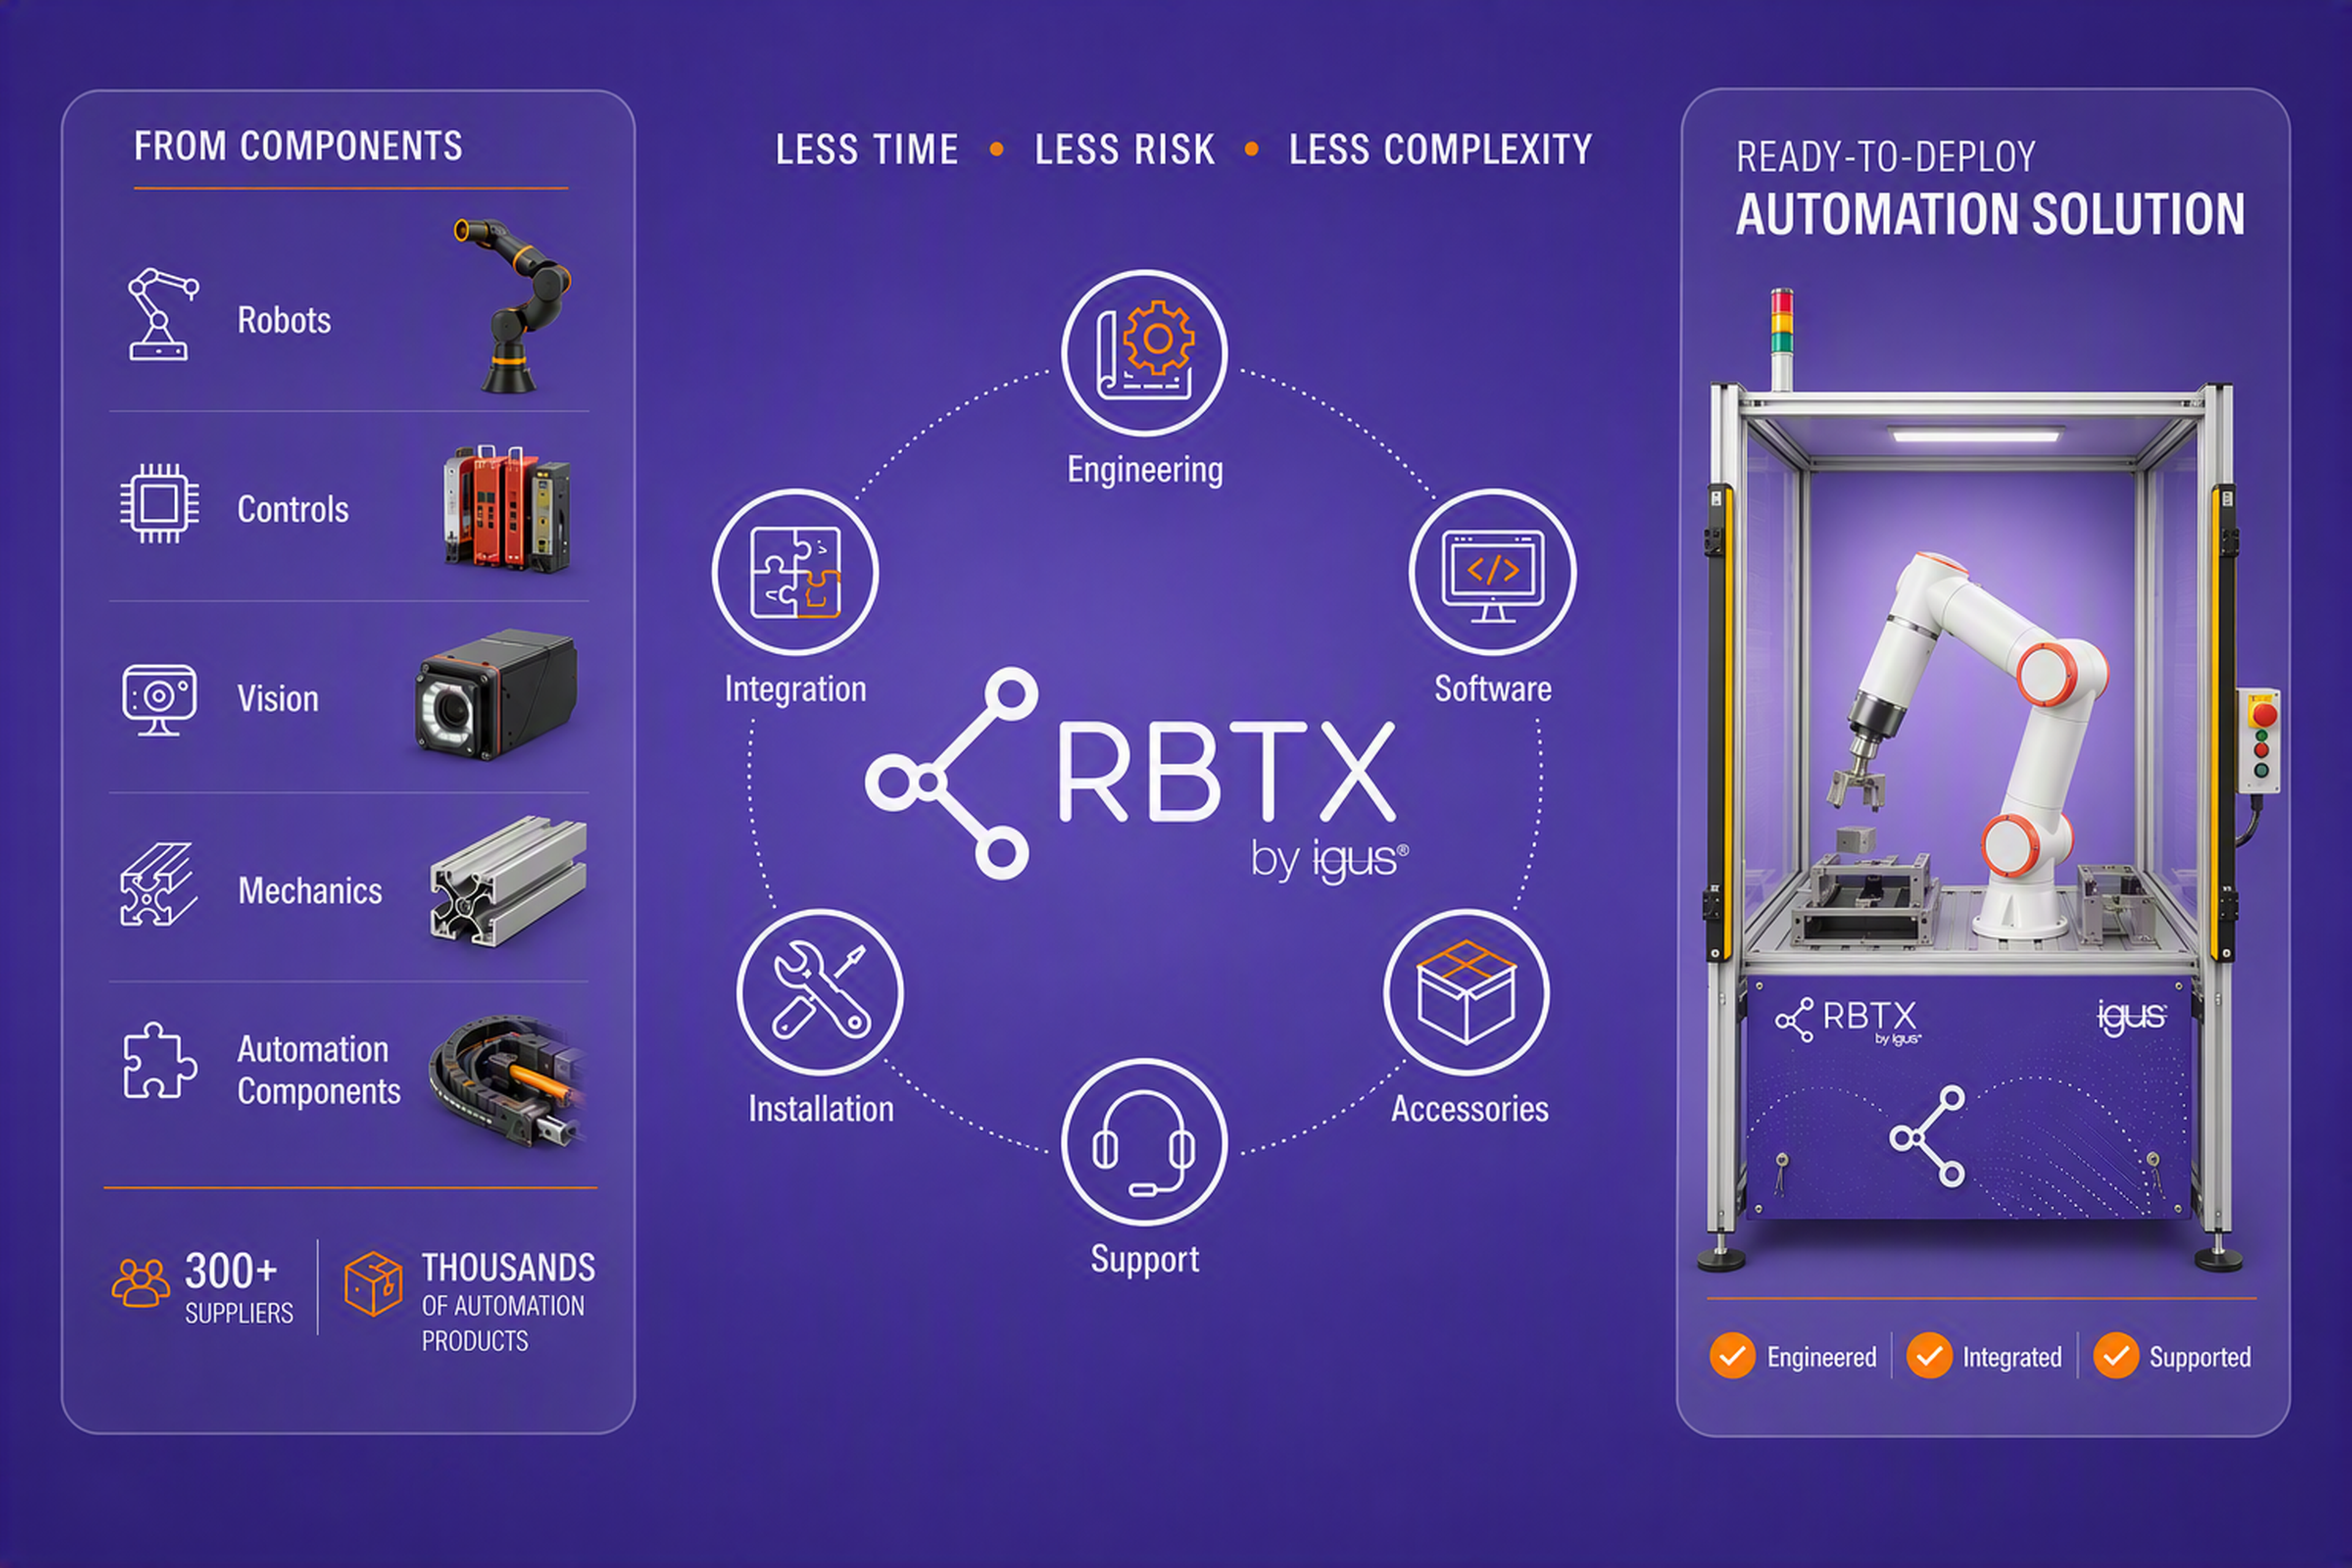
Fairino FR5-WML มีจำหน่ายผ่านแพลตฟอร์ม RBTX ไม่เพียงในฐานะหุ่นยนต์เดี่ยว แต่ยังเป็นพื้นฐานสำหรับโซลูชันอัตโนมัติแบบครบวงจรพร้อมอุปกรณ์เสริมที่เหมาะสม ผู้ใช้สามารถนำโคบอทไปประกอบกับกริปเปอร์ ระบบแมชชีนวิชัน เซ็นเซอร์วัดแรงและทอร์ก และอุปกรณ์อัตโนมัติอื่นๆ ที่เข้ากันได้ เพื่อทำงานขนย้าย ตรวจสอบ และประกอบที่หลากหลาย แนวทางแบบโมดูลาร์นี้ช่วยให้เลือกและปรับฮาร์ดแวร์ให้ตรงกับความต้องการของงานแต่ละประเภท นอกจากนี้ RBTX ยังช่วยในการกำหนดค่าของระบบหุ่นยนต์แบบครบชุด ตั้งแต่การเลือกฮาร์ดแวร์ไปจนถึงโซลูชันอัตโนมัติที่ผสานรวมอย่างสมบูรณ์โดยใช้ FR5-WML บริษัทจึงมีจุดติดต่อจุดเดียวสำหรับหุ่นยนต์ อุปกรณ์ต่อพ่วง และการผสานรวมระบบ พร้อมลดภาระในการวางแผน จัดหา และดำเนินโครงการอัตโนมัติ
โซลูชันต้นทุนต่ำที่สร้างด้วย RBTX®
นัดหมายวิดีโอคอลฟรีกับผู้เชี่ยวชาญของเรา