Fairino FR3-WML | 6DOF | 922 mm | 3kg
หุ่นยนต์โคบอท Fairino FR3-WML
FAIRINO FR3-WML เป็นหุ่นยนต์โคบอทแบบ 6 แกน ที่ออกแบบสำหรับงานเชื่อมที่ต้องการความแม่นยำและงานอัตโนมัติที่ยืดหยุ่น ด้วยน้ำหนักบรรทุก 3 kg ระยะเอื้อม 922 mm และความแม่นยำในการทำซ้ำ ±0.05 mm จึงสามารถเคลื่อนที่ตามเส้นทางได้อย่างแม่นยำสูงแม้ในเซลล์การทำงานขนาดกะทัดรัด แกนที่หกซึ่งหมุนได้ ±360° ช่วยให้กำหนดทิศทางเครื่องมือในลักษณะซับซ้อนและเดินแนวโค้งต่อเนื่องได้ง่ายขึ้น ผ่าน Modbus TCP/RTU และฟิลด์บัสเสริมอย่าง PROFINET, EtherNet/IP หรือ EtherCAT โคบอทนี้สามารถเชื่อมต่อเข้ากับสภาพแวดล้อมการควบคุมที่มีอยู่ได้อย่างราบรื่น งานที่นิยมใช้ ได้แก่ งานเชื่อม การป้อนชิ้นงานเข้าเครื่องจักร การขนย้ายวัสดุ การประกอบ ตลอดจนงานตรวจสอบและงานอัตโนมัติในห้องปฏิบัติการ
Highlights
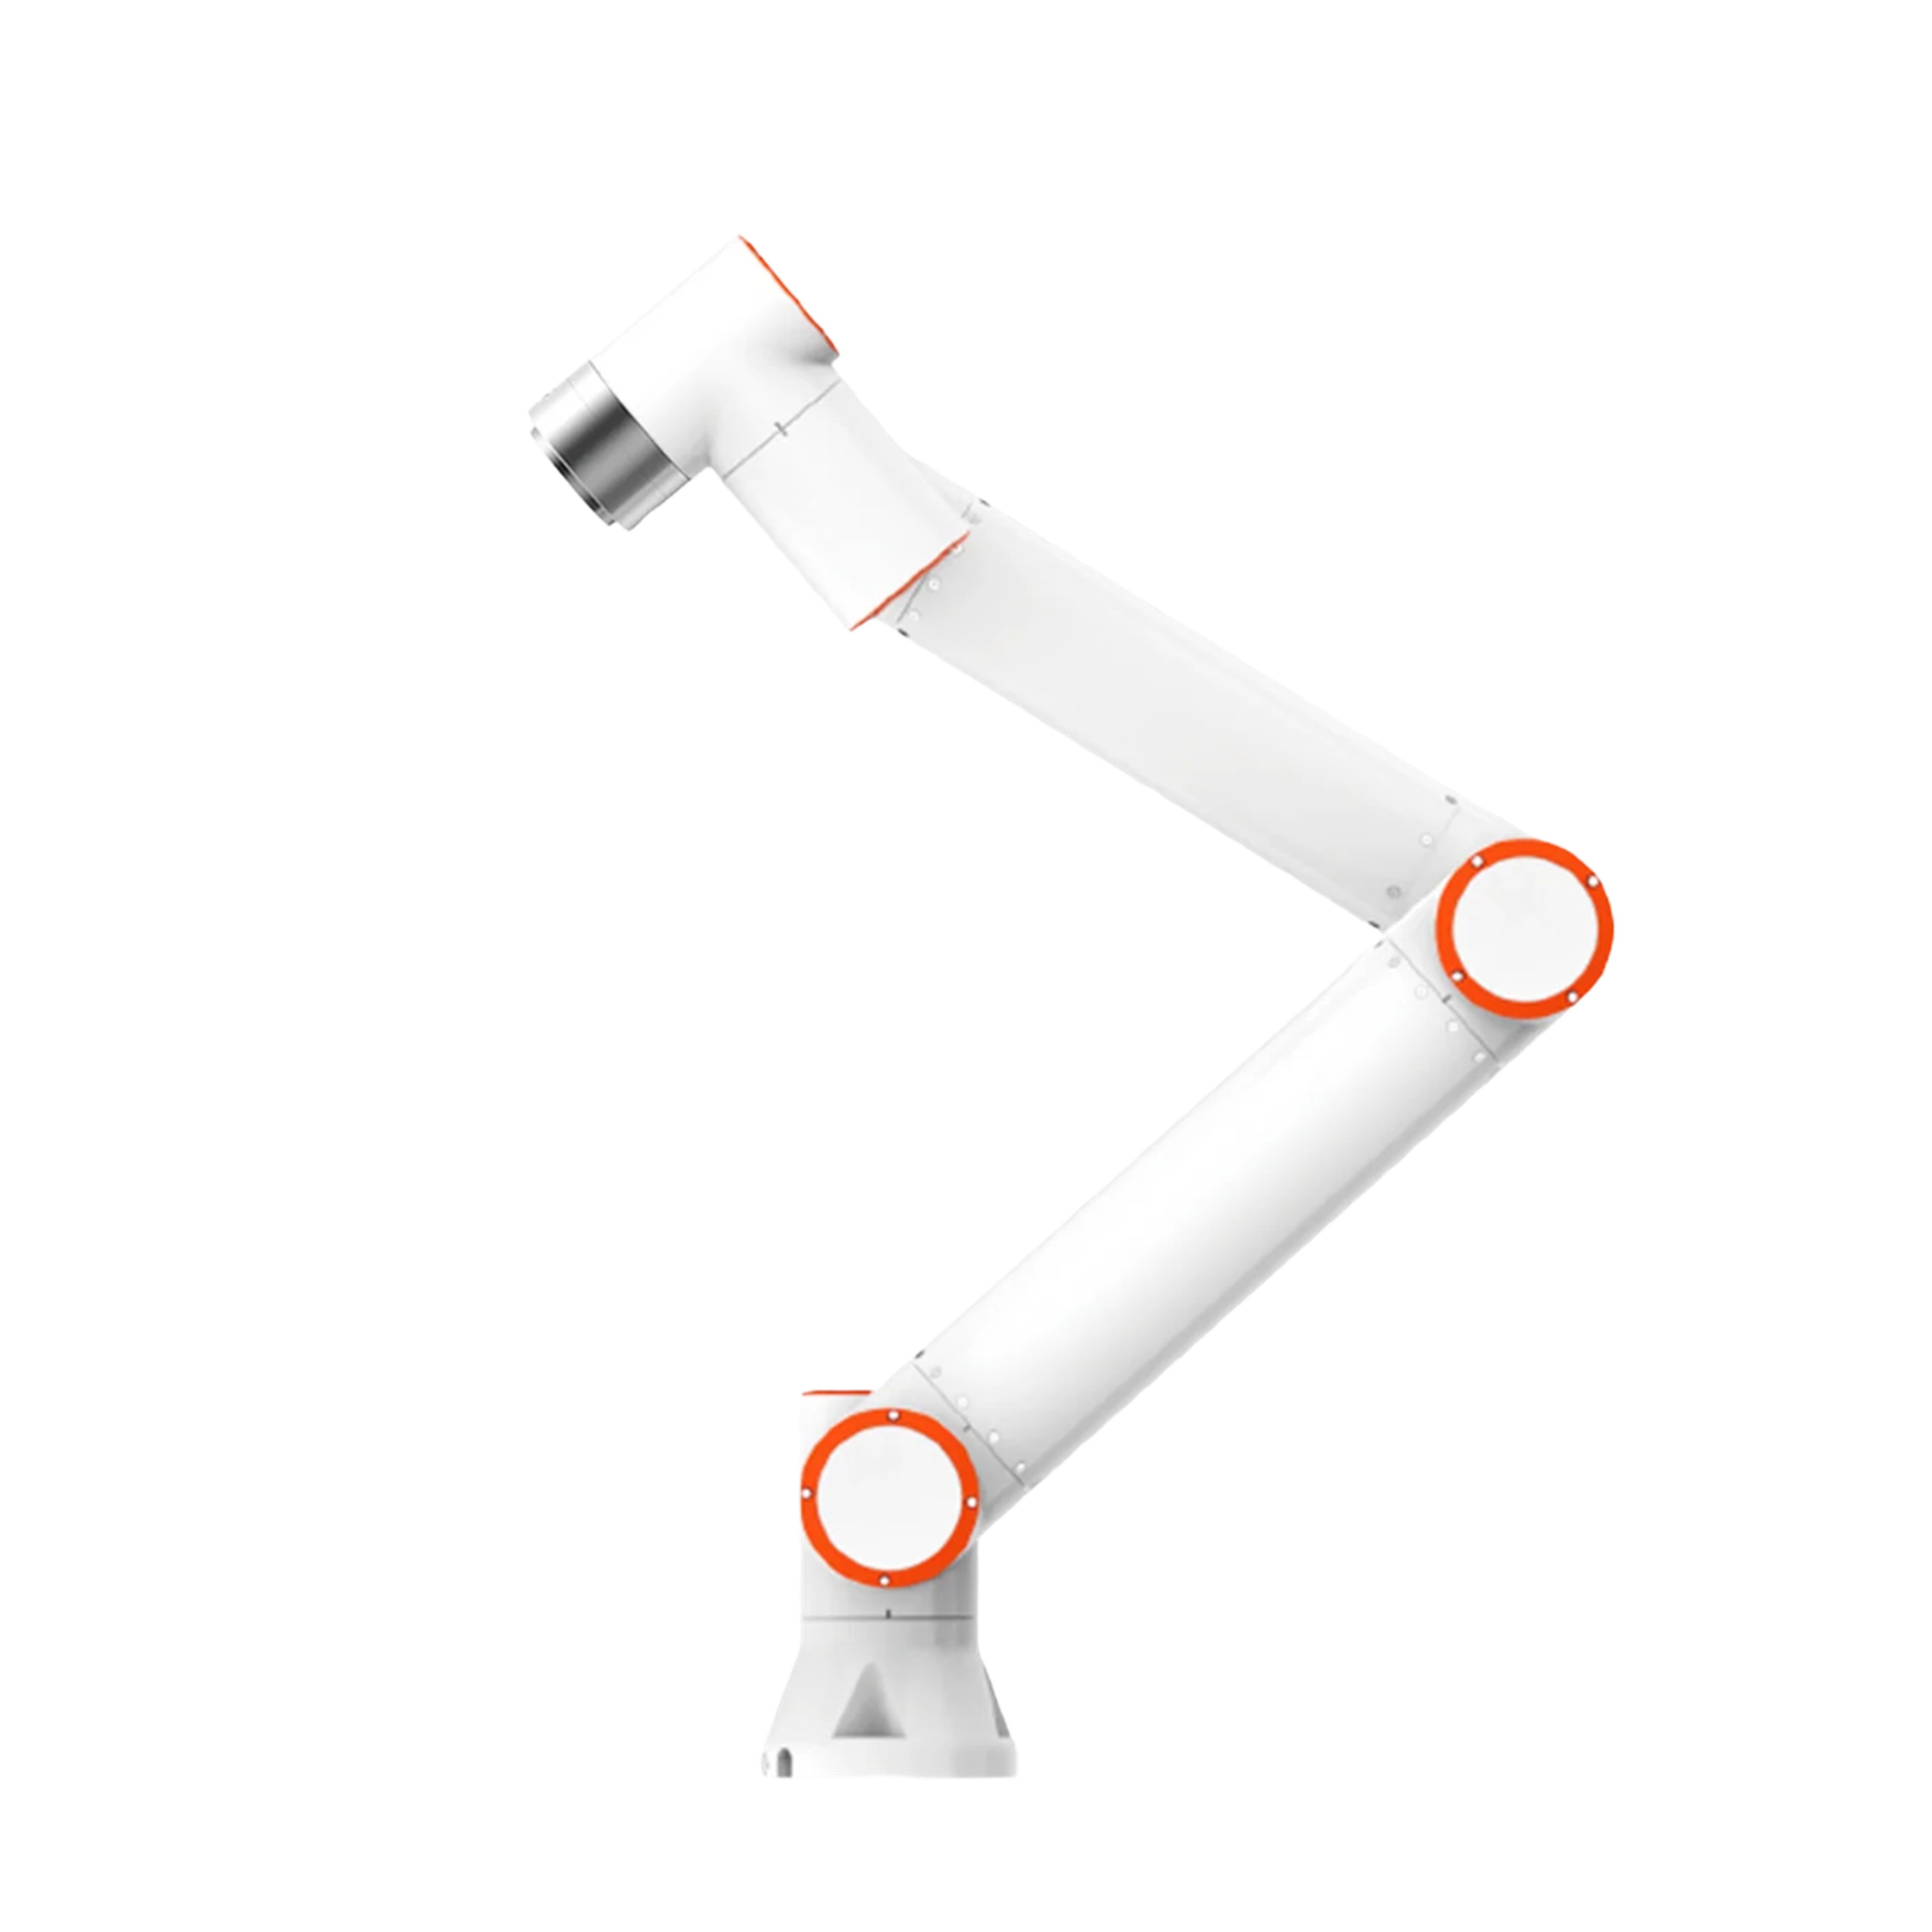
ระยะเอื้อมที่มากขึ้นสำหรับงานอัตโนมัติขนาดกะทัดรัด
FAIRINO FR3-WML ผสานน้ำหนักบรรทุก 3 kg เข้ากับระยะเอื้อม 922 mm ให้พื้นที่ทำงานที่กว้างขึ้นภายในระดับประสิทธิภาพเดียวกัน จึงครอบคลุมพื้นที่ทำงานขนาดใหญ่ขึ้นได้โดยไม่ต้องเปลี่ยนไปใช้หุ่นยนต์ที่หนักหรือกินพื้นที่มากกว่า ด้วยน้ำหนักตัวเพียงประมาณ 11.25 kg และพื้นที่ติดตั้งขนาดกะทัดรัด 128 mm โคบอทนี้จึงเหมาะกับงานที่พื้นที่ติดตั้งมีจำกัด สามารถติดตั้งได้ทั้งบนพื้น ผนัง หรือเพดาน ช่วยให้ออกแบบเซลล์อัตโนมัติได้อย่างยืดหยุ่น งานที่นิยมใช้ ได้แก่ การป้อนชิ้นงานเข้าเครื่องจักร งานหยิบวาง กระบวนการประกอบ ตลอดจนงานตรวจสอบและงานอัตโนมัติในห้องปฏิบัติการที่ใช้ชิ้นงานและเอนด์เอฟเฟกเตอร์น้ำหนักเบา
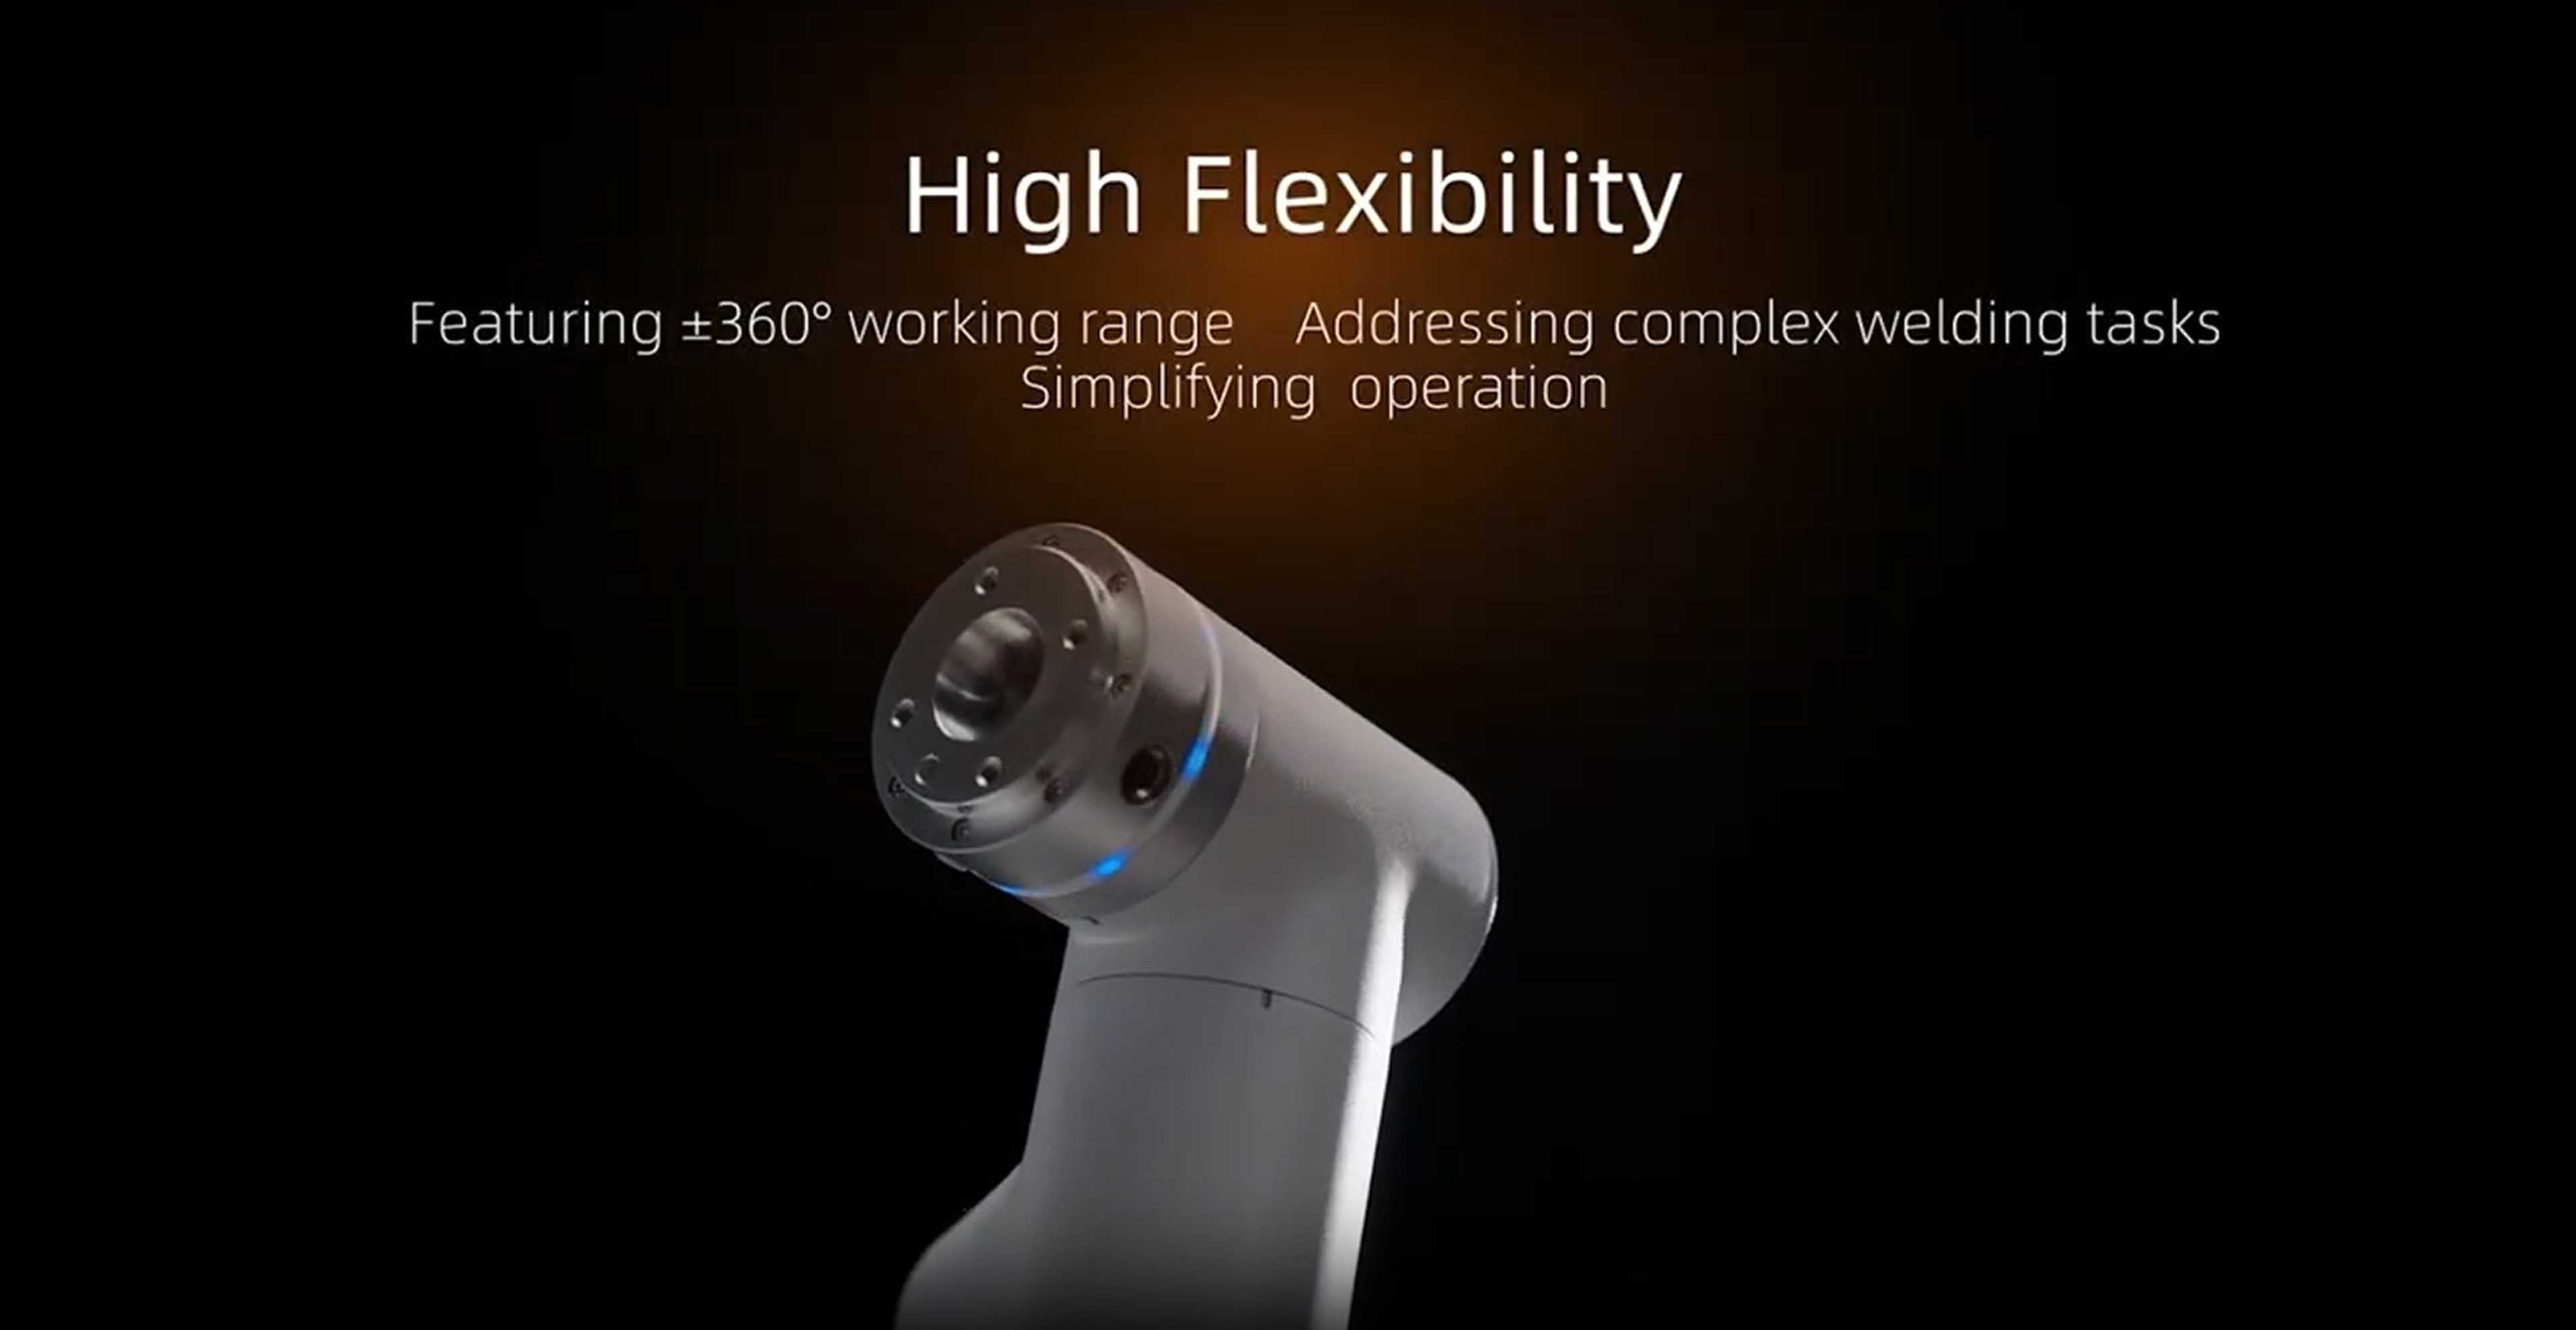
การหมุน ±360° บนแกนที่ 6 สำหรับเส้นทางที่ซับซ้อน
จุดเด่นสำคัญของ FR3-WML คือช่วงการหมุนที่ขยายเป็น ±360° ของแกนที่หก อิสระในการเคลื่อนที่ที่เพิ่มขึ้นนี้ช่วยให้กำหนดทิศทางเครื่องมือได้ง่ายขึ้นในงานที่เกี่ยวข้องกับรูปทรงโค้ง รอยเชื่อมรอบท่อ หรือพื้นที่แปรรูปที่เข้าถึงได้ยาก โดยเฉพาะในงานเชื่อมบนท่อ ภาชนะ หรือชิ้นส่วนที่มีรูปทรงซับซ้อน การวางแผนเส้นทางทำได้ง่ายขึ้น เพราะหุ่นยนต์มีความยืดหยุ่นในการจัดทิศทางเครื่องมือมากขึ้น การออกแบบนี้รองรับการเคลื่อนที่ที่ราบรื่นและสม่ำเสมอตามแนวโค้งที่ท้าทาย ในขณะเดียวกัน การวางแผนการเดินสายเคเบิล การจ่ายสื่อ และการยึดจับเครื่องมืออย่างเหมาะสมยังคงเป็นส่วนสำคัญของการออกแบบโครงการ เพื่อใช้ประโยชน์จากความสามารถในการเคลื่อนที่ของแกนเพิ่มเติมได้อย่างเต็มที่
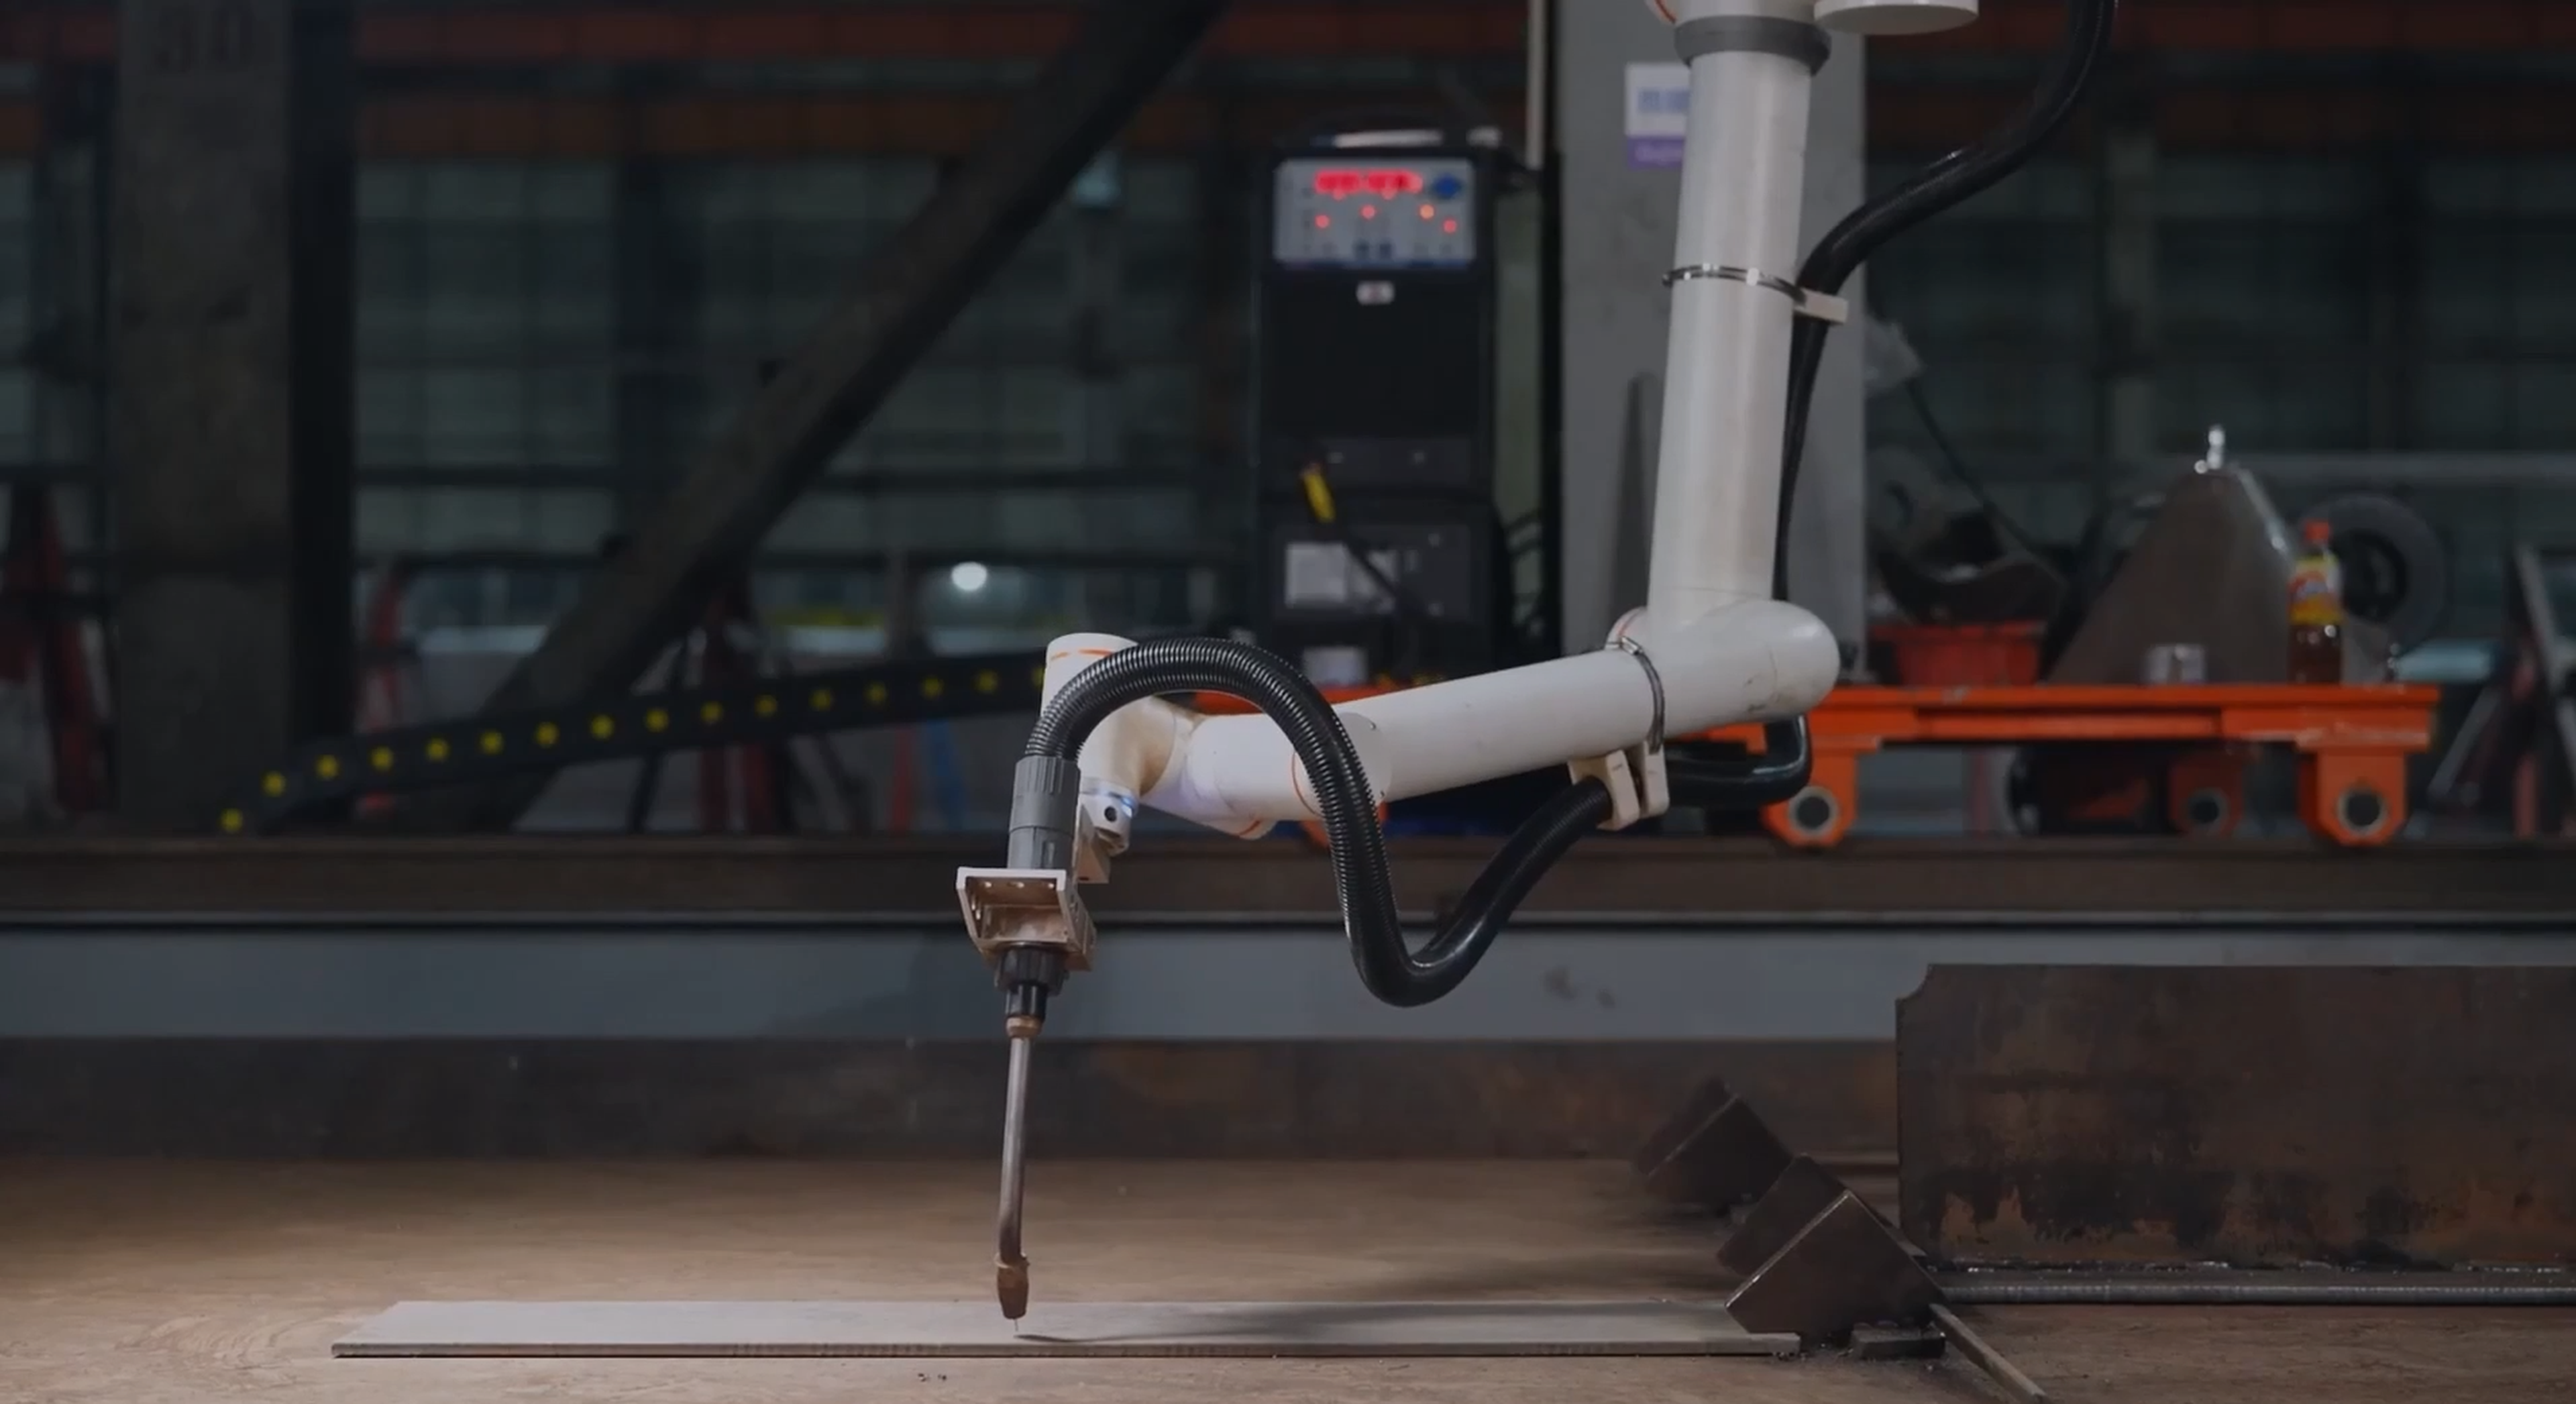
การเคลื่อนที่อย่างแม่นยำสำหรับกระบวนการที่ท้าทาย
ด้วยความแม่นยำในการทำซ้ำ ±0.05 mm ตามมาตรฐาน ISO 9283 FAIRINO FR3-WML จึงถูกออกแบบสำหรับงานที่ต้องการตำแหน่งที่สม่ำเสมอและความแม่นยำของเส้นทางที่ทำซ้ำได้ โครงสร้างแบบหกแกนช่วยให้ลำดับการเคลื่อนที่ยืดหยุ่น ขณะที่ความเร็ว TCP ทั่วไปที่ 1 m/s รองรับรอบการทำงานที่มีประสิทธิผล ทำให้หุ่นยนต์เหมาะไม่เพียงแต่งานเชื่อม แต่ยังรวมถึงงานประกอบ การขนย้ายวัสดุ และกระบวนการตรวจสอบที่ต้องการความเสถียรของกระบวนการในระดับสูง การทำซ้ำตำแหน่งที่กำหนดไว้อย่างแม่นยำช่วยลดความแปรปรวนจากแรงงานคนและสนับสนุนผลลัพธ์ที่สม่ำเสมอและทำซ้ำได้ ในขณะเดียวกัน ผู้ประกอบระบบก็ได้ประโยชน์จากระบบหุ่นยนต์ขนาดกะทัดรัดที่ผสานความแม่นยำและความคล่องตัวในรูปแบบที่ประหยัดพื้นที่
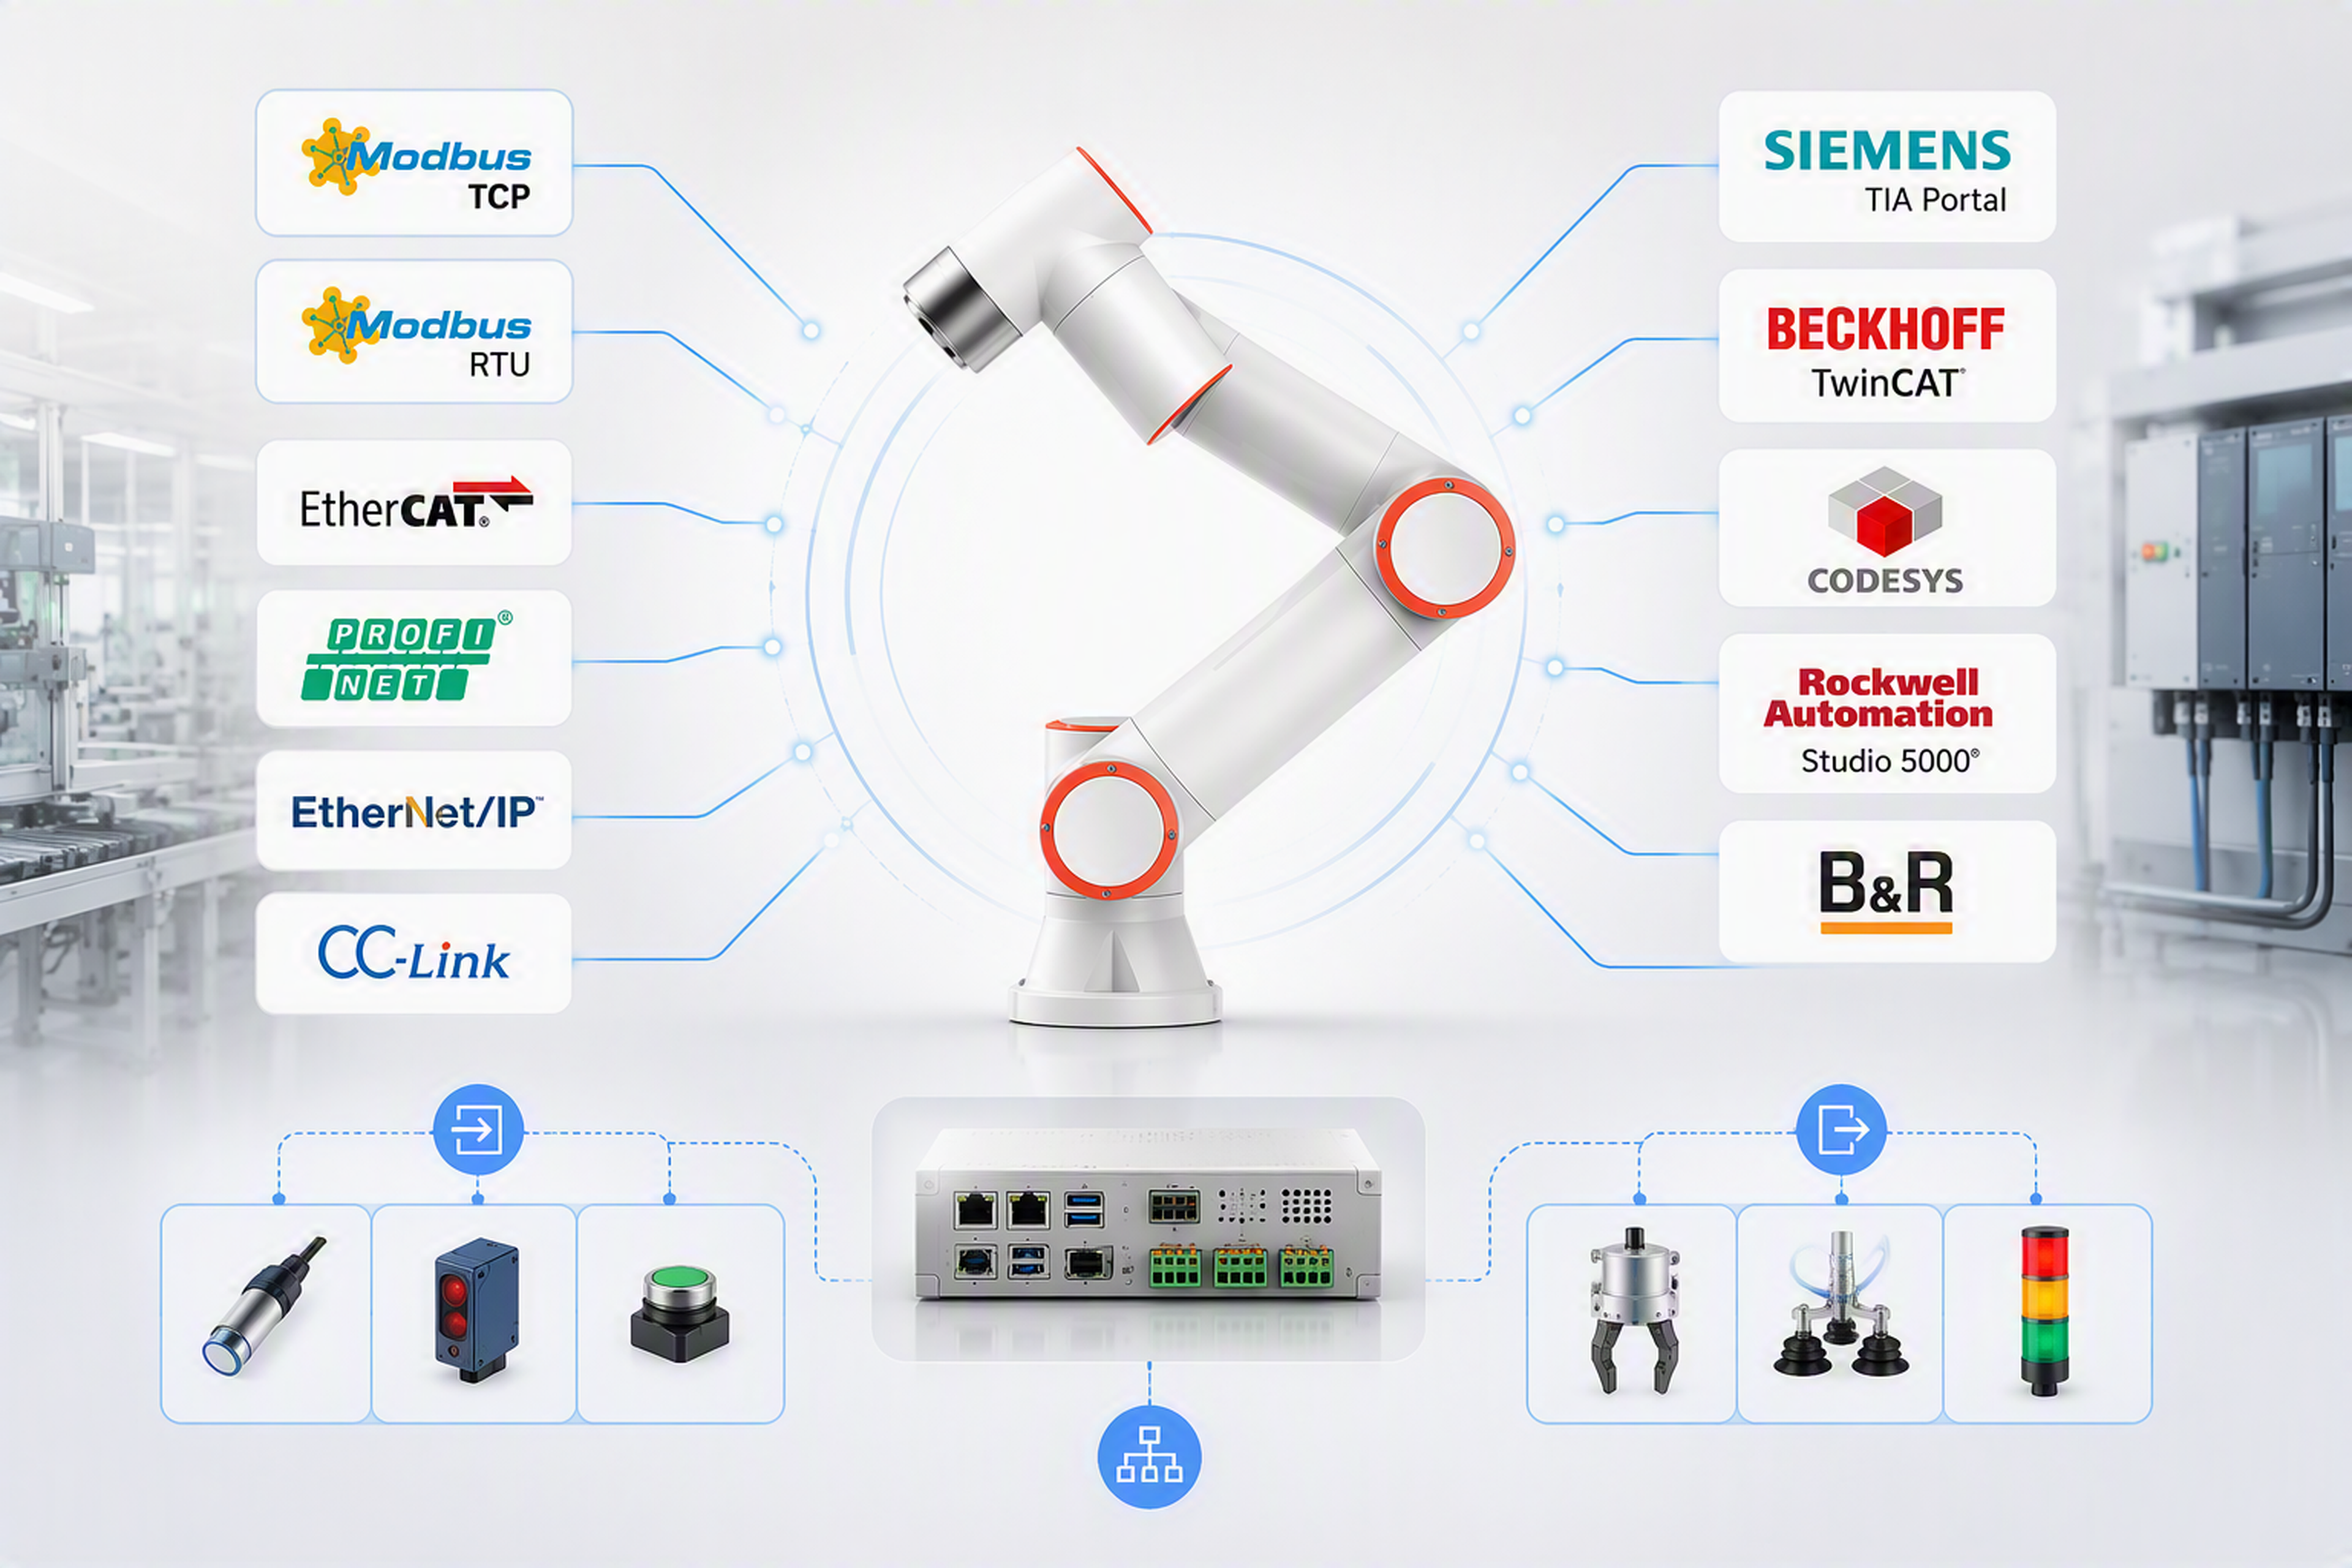
การเชื่อมต่อแบบเปิดเข้ากับ PLC และสภาพแวดล้อมซอฟต์แวร์
FR3-WML มีทางเลือกหลายรูปแบบในการเชื่อมต่อเข้ากับระบบอัตโนมัติที่มีอยู่ อินเทอร์เฟซการสื่อสารมาตรฐาน ได้แก่ TCP/IP, Modbus TCP และ Modbus RTU นอกจากนี้ยังมี PROFINET, EtherNet/IP, EtherCAT และ CC-Link เป็นโปรโตคอลการสื่อสารแบบเลือกเสริมได้ ขึ้นอยู่กับการกำหนดค่าที่เลือก จึงสามารถเชื่อมต่อหุ่นยนต์เข้ากับสภาพแวดล้อมของ PLC และระบบควบคุมที่หลากหลาย สำหรับงานเฉพาะทาง FAIRINO มี Software Development Kit สำหรับ C#, C++, Python, ROS และ ROS2 ซึ่งช่วยให้พัฒนาฟังก์ชันเฉพาะสำหรับการใช้งานและเชื่อมต่อเข้ากับโครงการวิจัย การผลิต และงานอัตโนมัติได้ง่ายขึ้น ระบบยังมาพร้อมพอร์ต I/O แบบดิจิทัลและแอนะล็อกจำนวนมากทั้งบนแขนหุ่นยนต์และบนคอนโทรลเลอร์
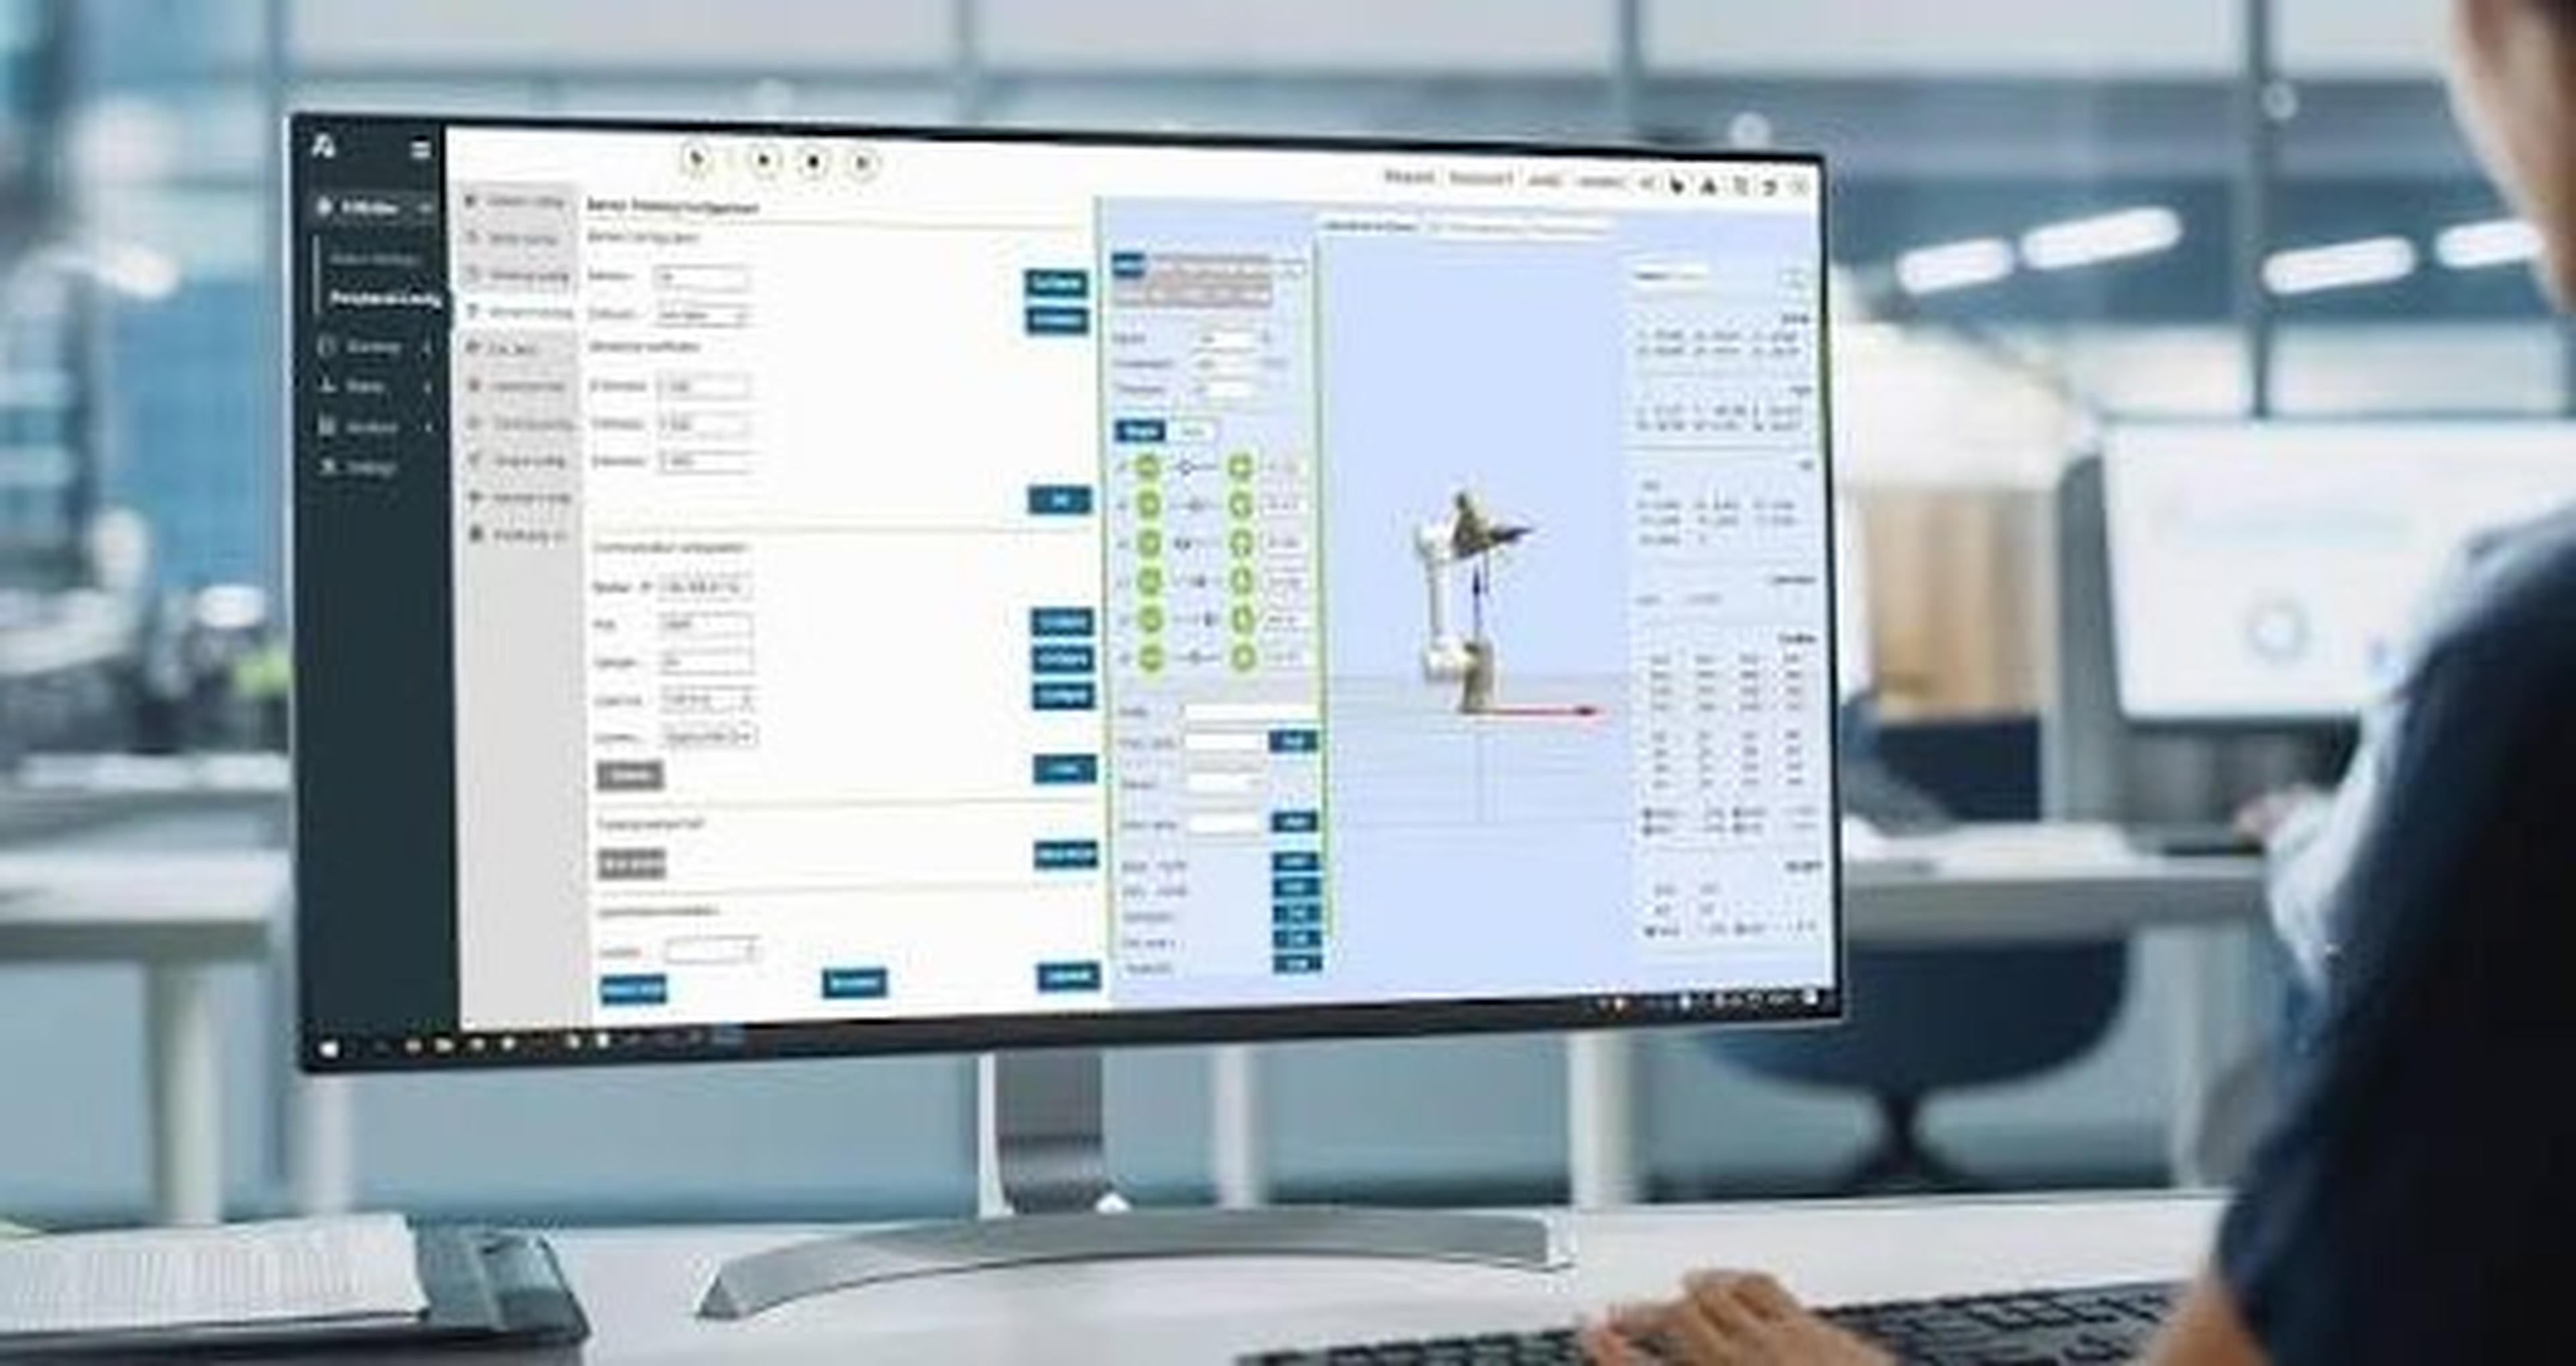
การใช้งานผ่านทีชเพนแดนท์หรือเว็บแอป
สำหรับการติดตั้งเริ่มต้นและการใช้งานประจำวัน FAIRINO มีทางเลือกอินเทอร์เฟซผู้ใช้หลายแบบ นอกเหนือจากทีชเพนแดนท์ขนาด 10.1 นิ้ว ความละเอียด 1280 × 800 พิกเซล ยังสามารถควบคุมและเขียนโปรแกรมหุ่นยนต์ผ่าน FAIRINO WebApp ที่ทำงานบนเบราว์เซอร์ได้ เข้าถึงผ่านเว็บเบราว์เซอร์มาตรฐาน จึงไม่จำเป็นต้องติดตั้งซอฟต์แวร์ในเครื่องให้ยุ่งยาก ช่วยให้การกำหนดค่า การวินิจฉัย และการปรับระบบระหว่างการเดินเครื่องง่ายขึ้น การผสานทีชเพนแดนท์แบบดั้งเดิมเข้ากับการเข้าถึงผ่านเว็บมอบความยืดหยุ่นเพิ่มเติมให้ผู้ประกอบระบบและผู้ดูแลโรงงานสำหรับงานบริการและงานวิศวกรรม ในขณะเดียวกัน สถาปัตยกรรมซอฟต์แวร์แบบเปิดรองรับการเชื่อมต่อกับสภาพแวดล้อมการพัฒนาที่กำหนดเองและกระบวนการอัตโนมัติแบบดิจิทัลได้อย่างราบรื่น
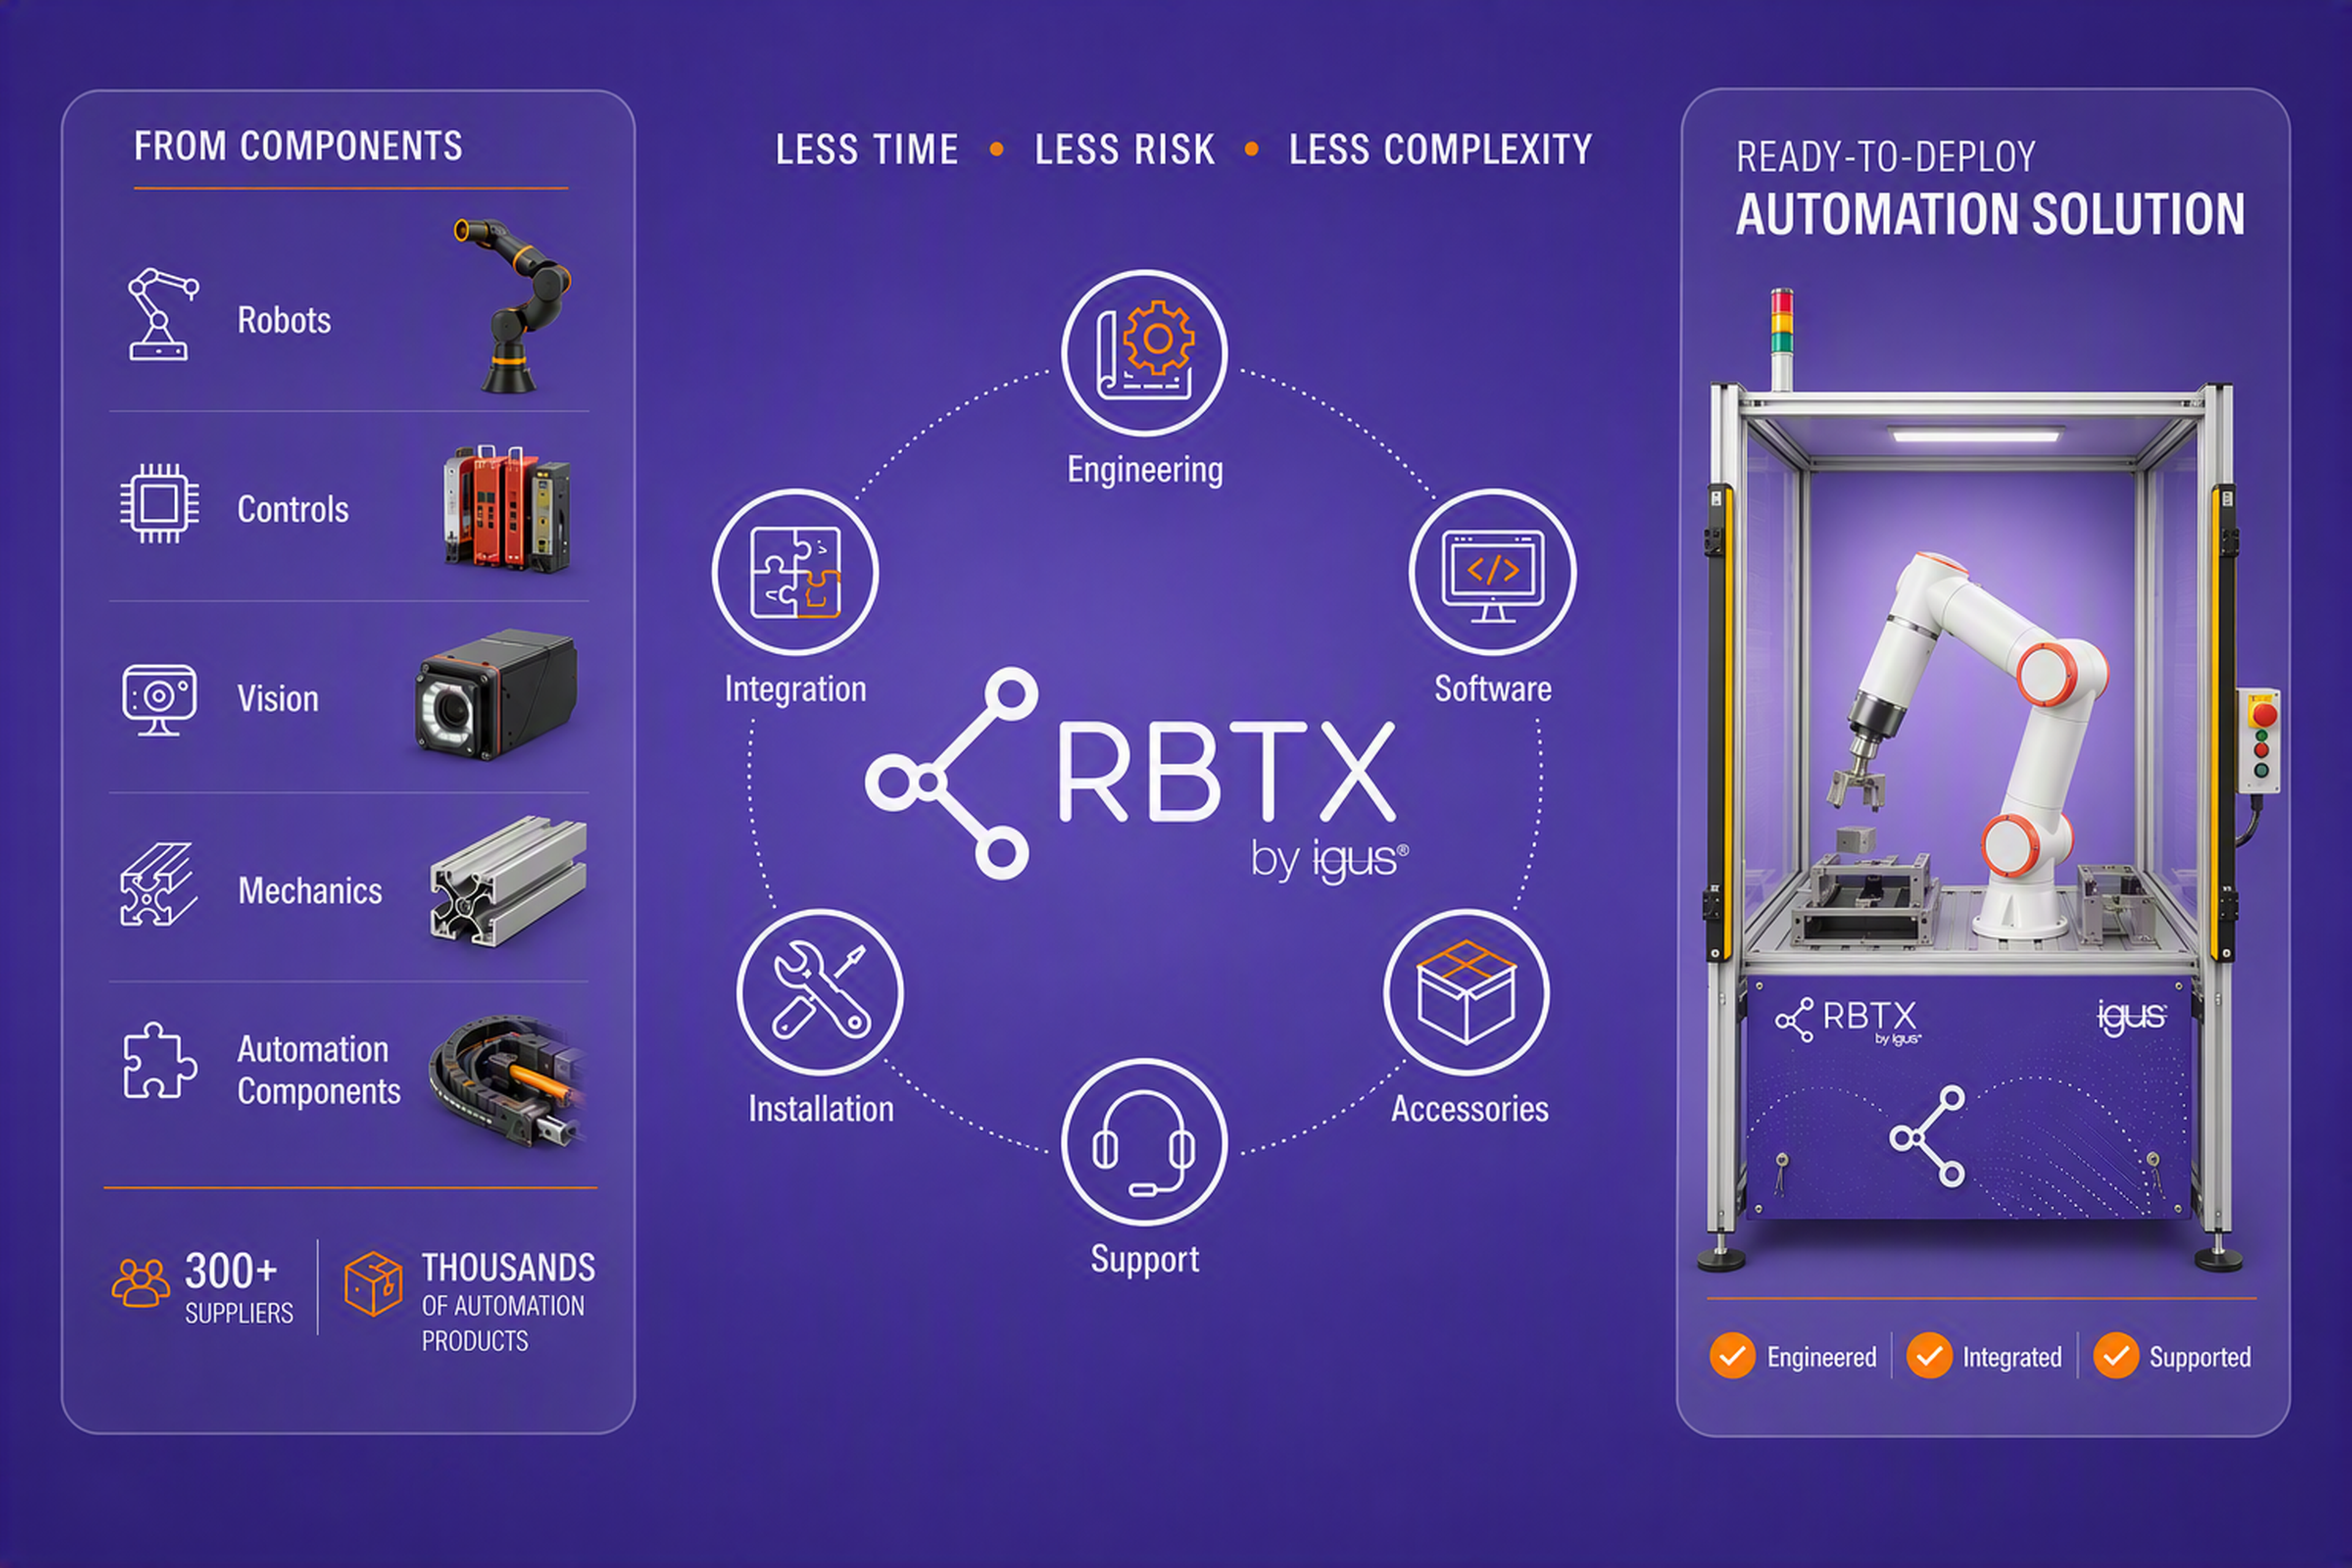
กับ RBTX จากหุ่นยนต์สู่โซลูชันระบบแบบครบวงจร
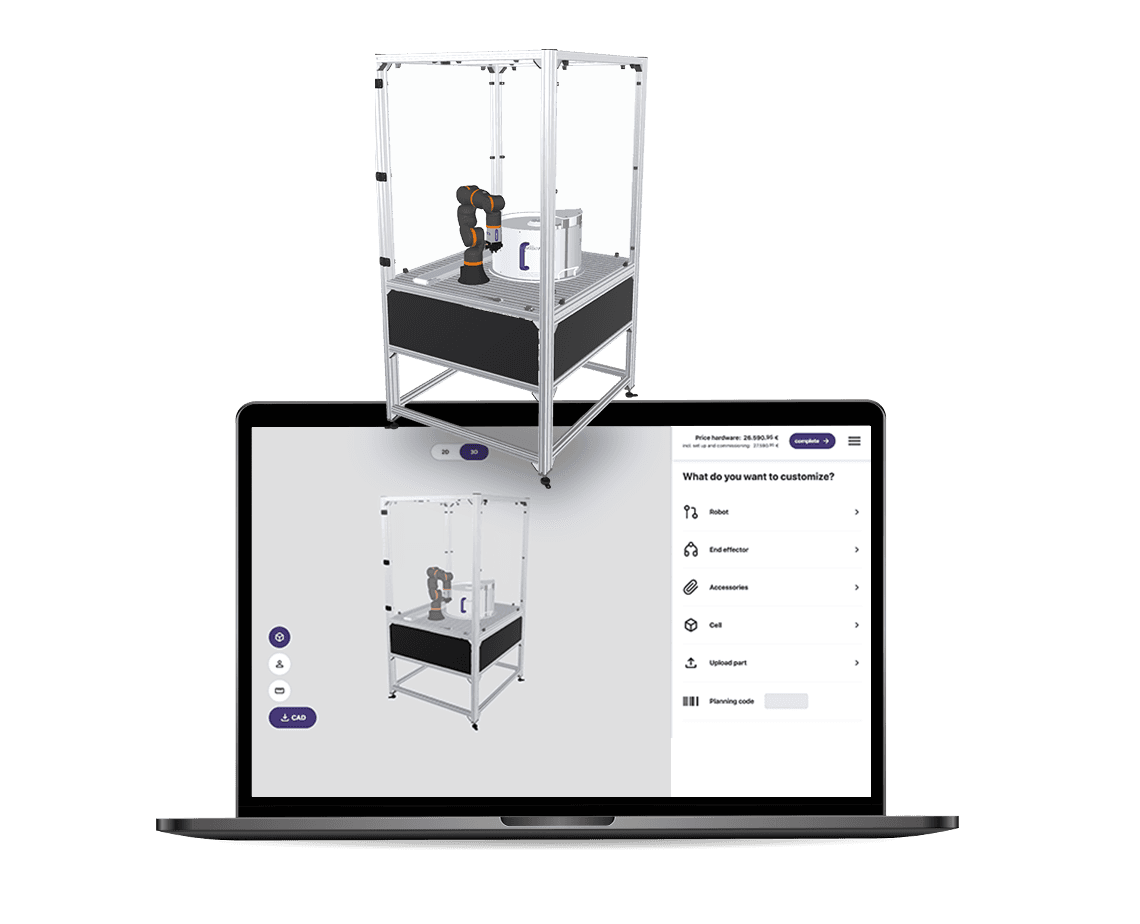
FAIRINO FR3-WML สามารถจับคู่กับส่วนประกอบอัตโนมัติที่เข้ากันได้หลากหลายผ่านแพลตฟอร์ม RBTX ตัวเลือกที่มี ได้แก่ กริปเปอร์ ระบบแมชชีนวิชัน เซ็นเซอร์วัดแรงและทอร์ก ตัวเปลี่ยนเครื่องมือ โซลูชันด้านความปลอดภัย และเอนด์เอฟเฟกเตอร์อื่น ๆ สำหรับงานต่าง ๆ นอกจากการจัดหาฮาร์ดแวร์ที่เหมาะสม RBTX ยังสนับสนุนการเชื่อมต่อโคบอทเข้ากับสภาพแวดล้อมการผลิตที่มีอยู่ FR3-WML สามารถติดตั้งได้ทั้งในเซลล์หุ่นยนต์แบบพร้อมใช้งานและในระบบการผลิตที่ซับซ้อน โดยมีการประสานอุปกรณ์ต่อพ่วง เทคโนโลยีความปลอดภัย การเชื่อมต่อ PLC และลำดับกระบวนการให้สอดคล้องกัน เพื่อให้การทำงานราบรื่น จึงสามารถส่งมอบโซลูชันอัตโนมัติแบบครบวงจรที่ใช้งานได้จริงจากแหล่งเดียว
โซลูชันต้นทุนต่ำที่สร้างด้วย RBTX®
นัดหมายวิดีโอคอลฟรีกับผู้เชี่ยวชาญของเรา