Dobot Rover X1 Explorer Industrial | หุ่นยนต์สี่ขา
Dobot Rover X1 Explorer
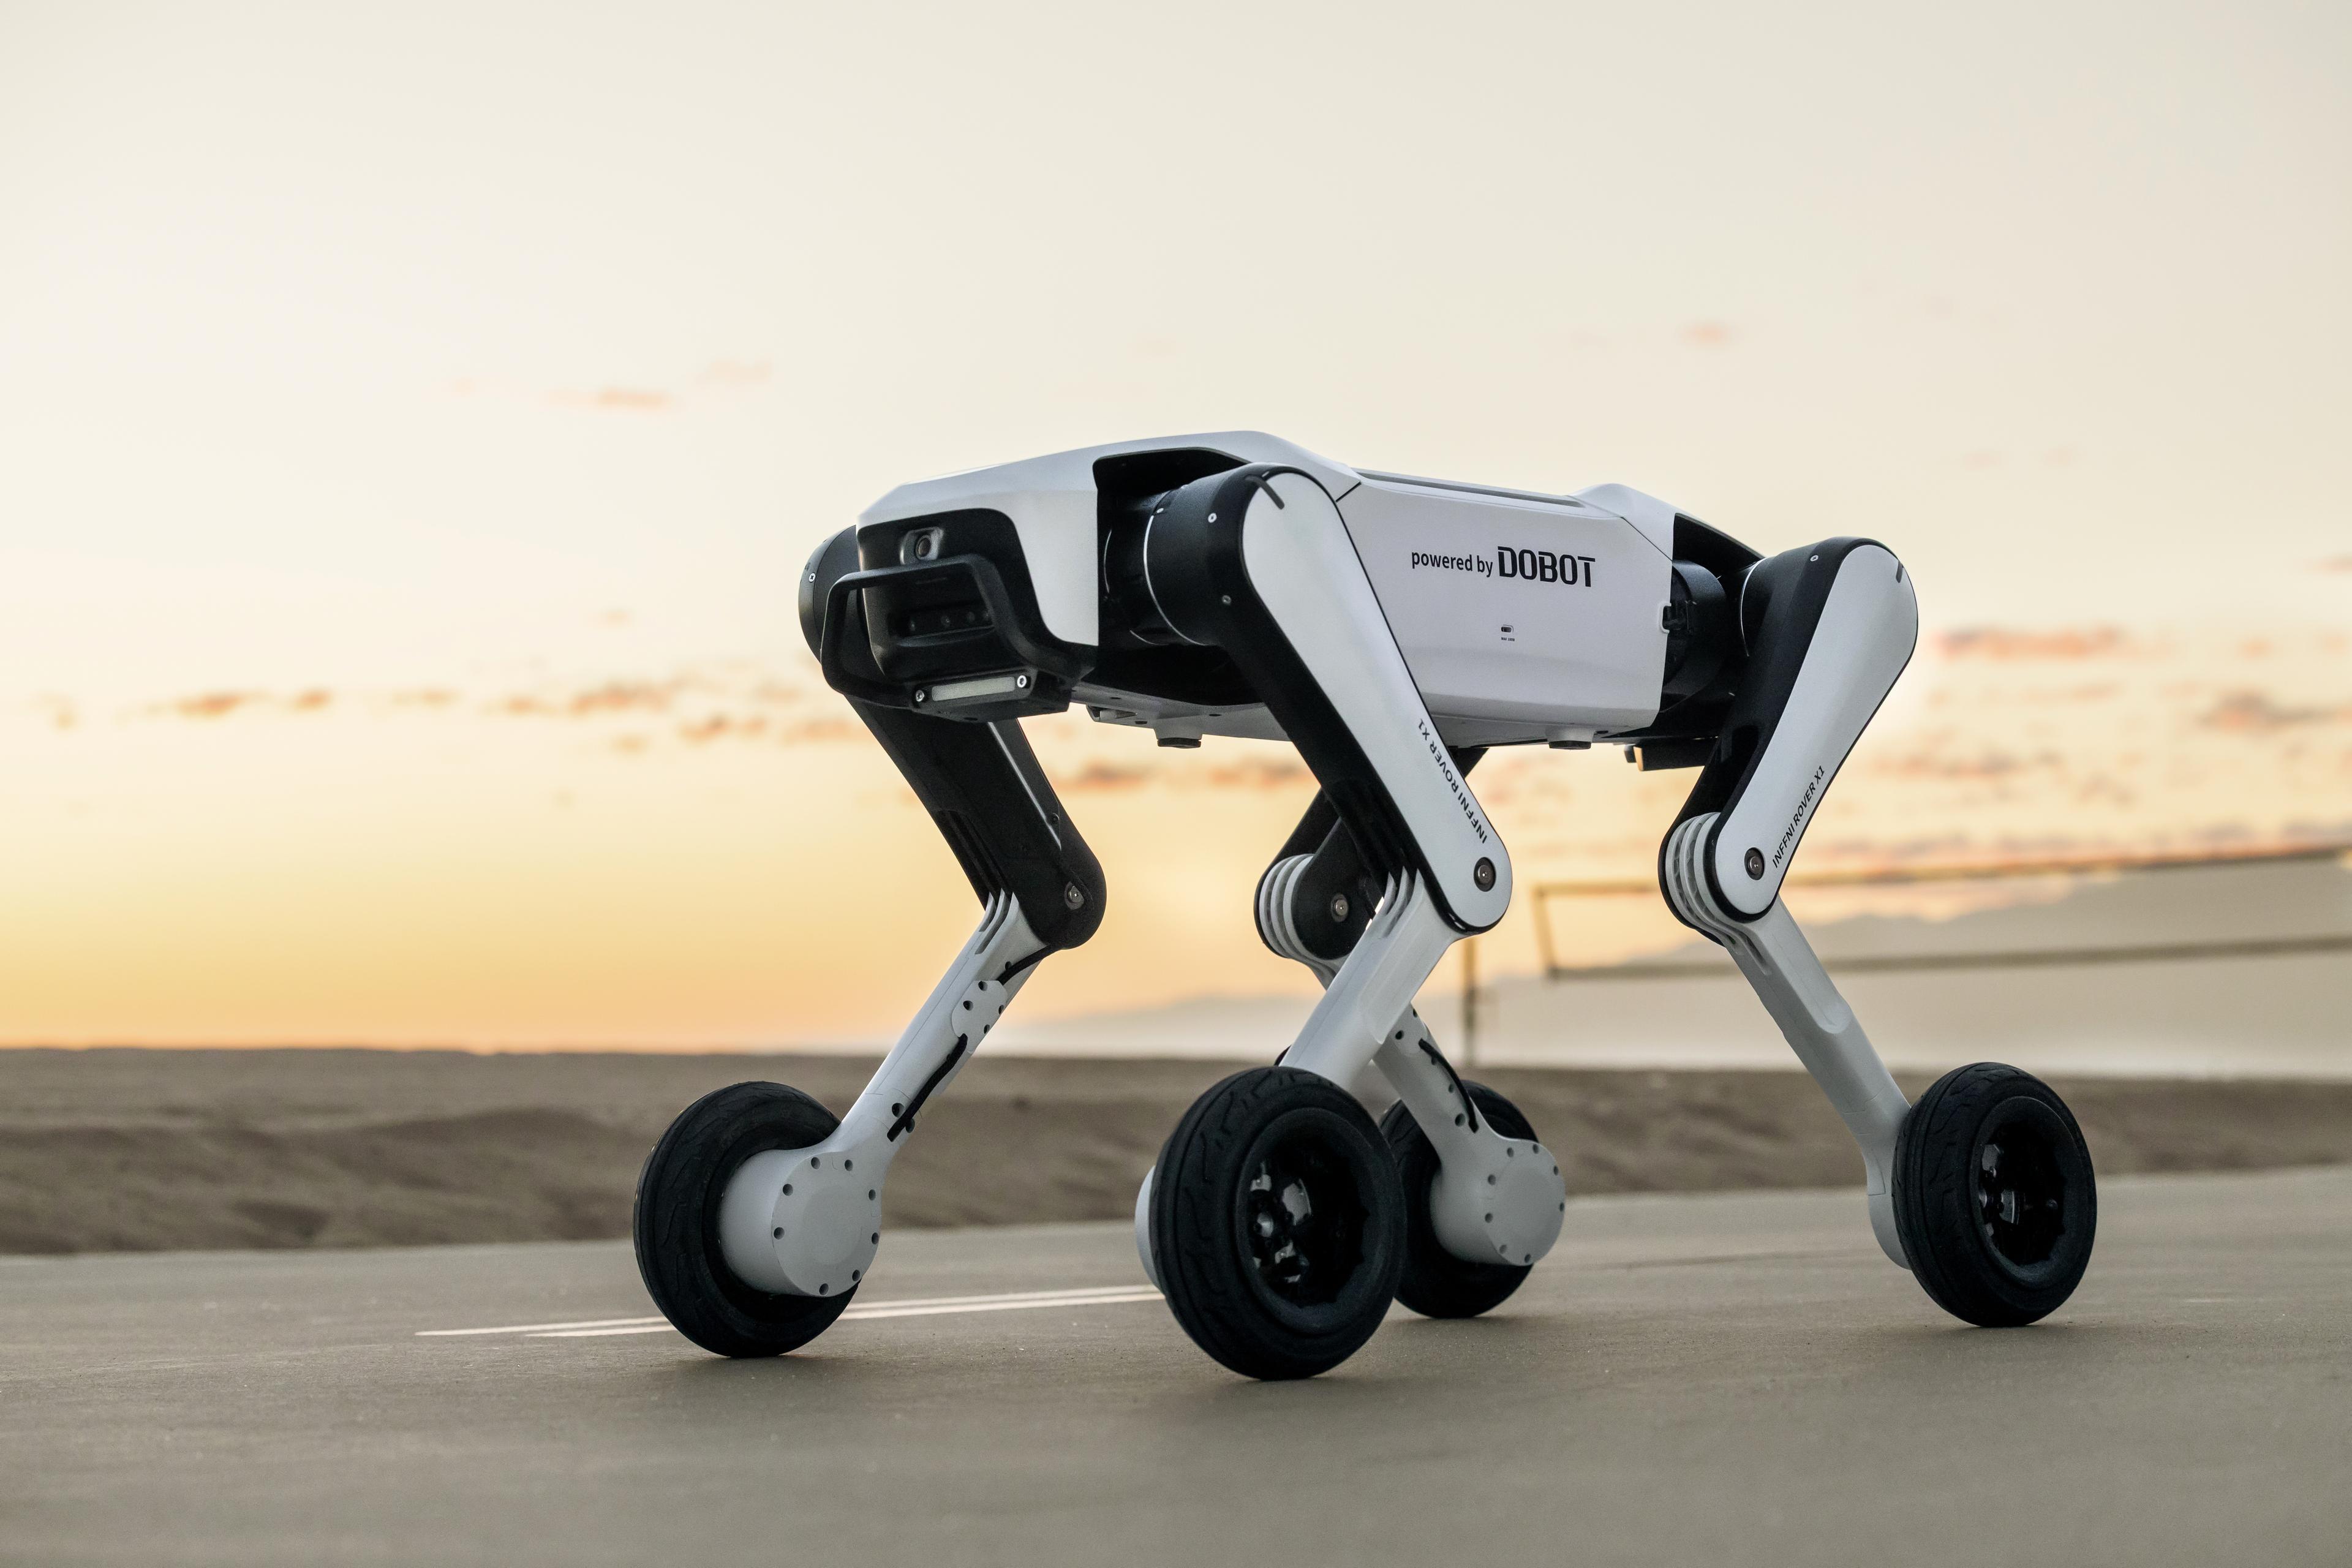
Dobot Rover X1 Explorer เป็นหุ่นยนต์สี่ขาสำหรับงานตรวจสอบและงานพัฒนาที่ขับเคลื่อนด้วย AI ออกแบบมาสำหรับสภาพแวดล้อมที่ท้าทาย ระบบขับเคลื่อนแบบลูกผสมระหว่างล้อและขาทำให้ทำความเร็วได้ถึง 3 m/s สามารถข้ามสิ่งกีดขวางสูงถึง 16 cm และไต่ทางลาดชันได้ถึง 35°
กล้องด้านหน้าและด้านหลังพร้อมเซ็นเซอร์วัดความลึก RGB-D ให้ข้อมูลสภาพแวดล้อมที่แม่นยำสำหรับการหลบหลีกสิ่งกีดขวางอัตโนมัติ การติดตามบุคคลด้วยภาพ และการโต้ตอบด้วยเสียง ด้วยอายุการใช้งานแบตเตอรี่สูงสุด 3 ชั่วโมง ความสามารถในการรับน้ำหนักบรรทุก 3 ถึง 7 kg SDK ที่รวมมาให้ในตัว และการรองรับอุปกรณ์เสริม เช่น LiDAR หรือกล้องอินฟราเรด Rover X1 จึงเหมาะอย่างยิ่งสำหรับงานตรวจสอบ การเก็บข้อมูล งานวิจัย และงานหุ่นยนต์อัตโนมัติ
Highlights
ความแตกต่างระหว่าง Rover X1 Explorer และ Rover X1
Rover X1 Explorer เป็นรุ่นที่เน้นการพัฒนาและการประยุกต์ใช้งานของ Rover X1 ขณะที่รุ่นมาตรฐาน X1 ถูกวางตำแหน่งหลักเป็นหุ่นยนต์สำหรับผู้ใช้ทั่วไปสำหรับการใช้งานในชีวิตประจำวัน โหมดติดตาม การขนส่งสิ่งของขนาดเล็ก การสร้างคอนเทนต์ และการตรวจตราภายในบ้าน ส่วน Explorer ได้ขยายขอบเขตความสนใจไปสู่งานวิจัย การศึกษา การตรวจสอบ และการพัฒนาต่อยอด รุ่นนี้มาพร้อมกล้อง RGB ด้านหน้าและด้านหลังพร้อมเซ็นเซอร์วัดความลึก ฟังก์ชัน AI ในตัว เช่น การหลบหลีกสิ่งกีดขวาง การติดตามด้วยภาพ และการโต้ตอบด้วยเสียง ตลอดจน SDK แบบรวมศูนย์สำหรับงานระดับสูงและการควบคุมเรียลไทม์ระดับล่าง มาพร้อมแบตเตอรี่ 8,000 mAh ให้เวลาการใช้งานสูงสุด 3 ชั่วโมง น้ำหนักบรรทุก 3 ถึง 7 kg และอุปกรณ์เสริมแบบเลือกได้ เช่น LiDAR หรือกล้องอินฟราเรด
การเขียนโปรแกรม ระบบควบคุม และคุณสมบัติทางเทคนิคของ Dobot Rover X1 Explorer
Rover X1 Explorer ถูกออกแบบให้เป็นแพลตฟอร์มหุ่นยนต์แบบเปิดสำหรับนักพัฒนา ทีมวิจัย และสถาบันการศึกษา SDK แบบรวมศูนย์ช่วยให้สามารถผสานฟังก์ชันระดับสูง เช่น การนำทาง ตรรกะของงาน และลำดับการเคลื่อนไหว เข้ากับการเข้าถึงระดับล่างสำหรับการควบคุมเรียลไทม์ ความเร็ว สถานะ และพฤติกรรมการเคลื่อนที่ รองรับ SDK สำหรับ C++ และ Python, SDK ของกล้อง และสภาพแวดล้อมจำลองอย่าง Isaac Gym หุ่นยนต์ควบคุมผ่านแอปด้วย Wi-Fi คอนโทรลเลอร์ Bluetooth และในอนาคตสามารถควบคุมระยะไกลผ่าน 4G ด้วยการอัปเกรด OTA ในทางเทคนิค มาพร้อมกล้องด้านหน้าและด้านหลังความละเอียด 1080p เซ็นเซอร์วัดความลึก การวางแผนเส้นทางด้วย AI การหลบหลีกสิ่งกีดขวาง โหมดติดตาม การโต้ตอบด้วยเสียง ความเร็วสูงสุด 3 m/s และความสามารถในการไต่ชัน 30 ถึง 35°
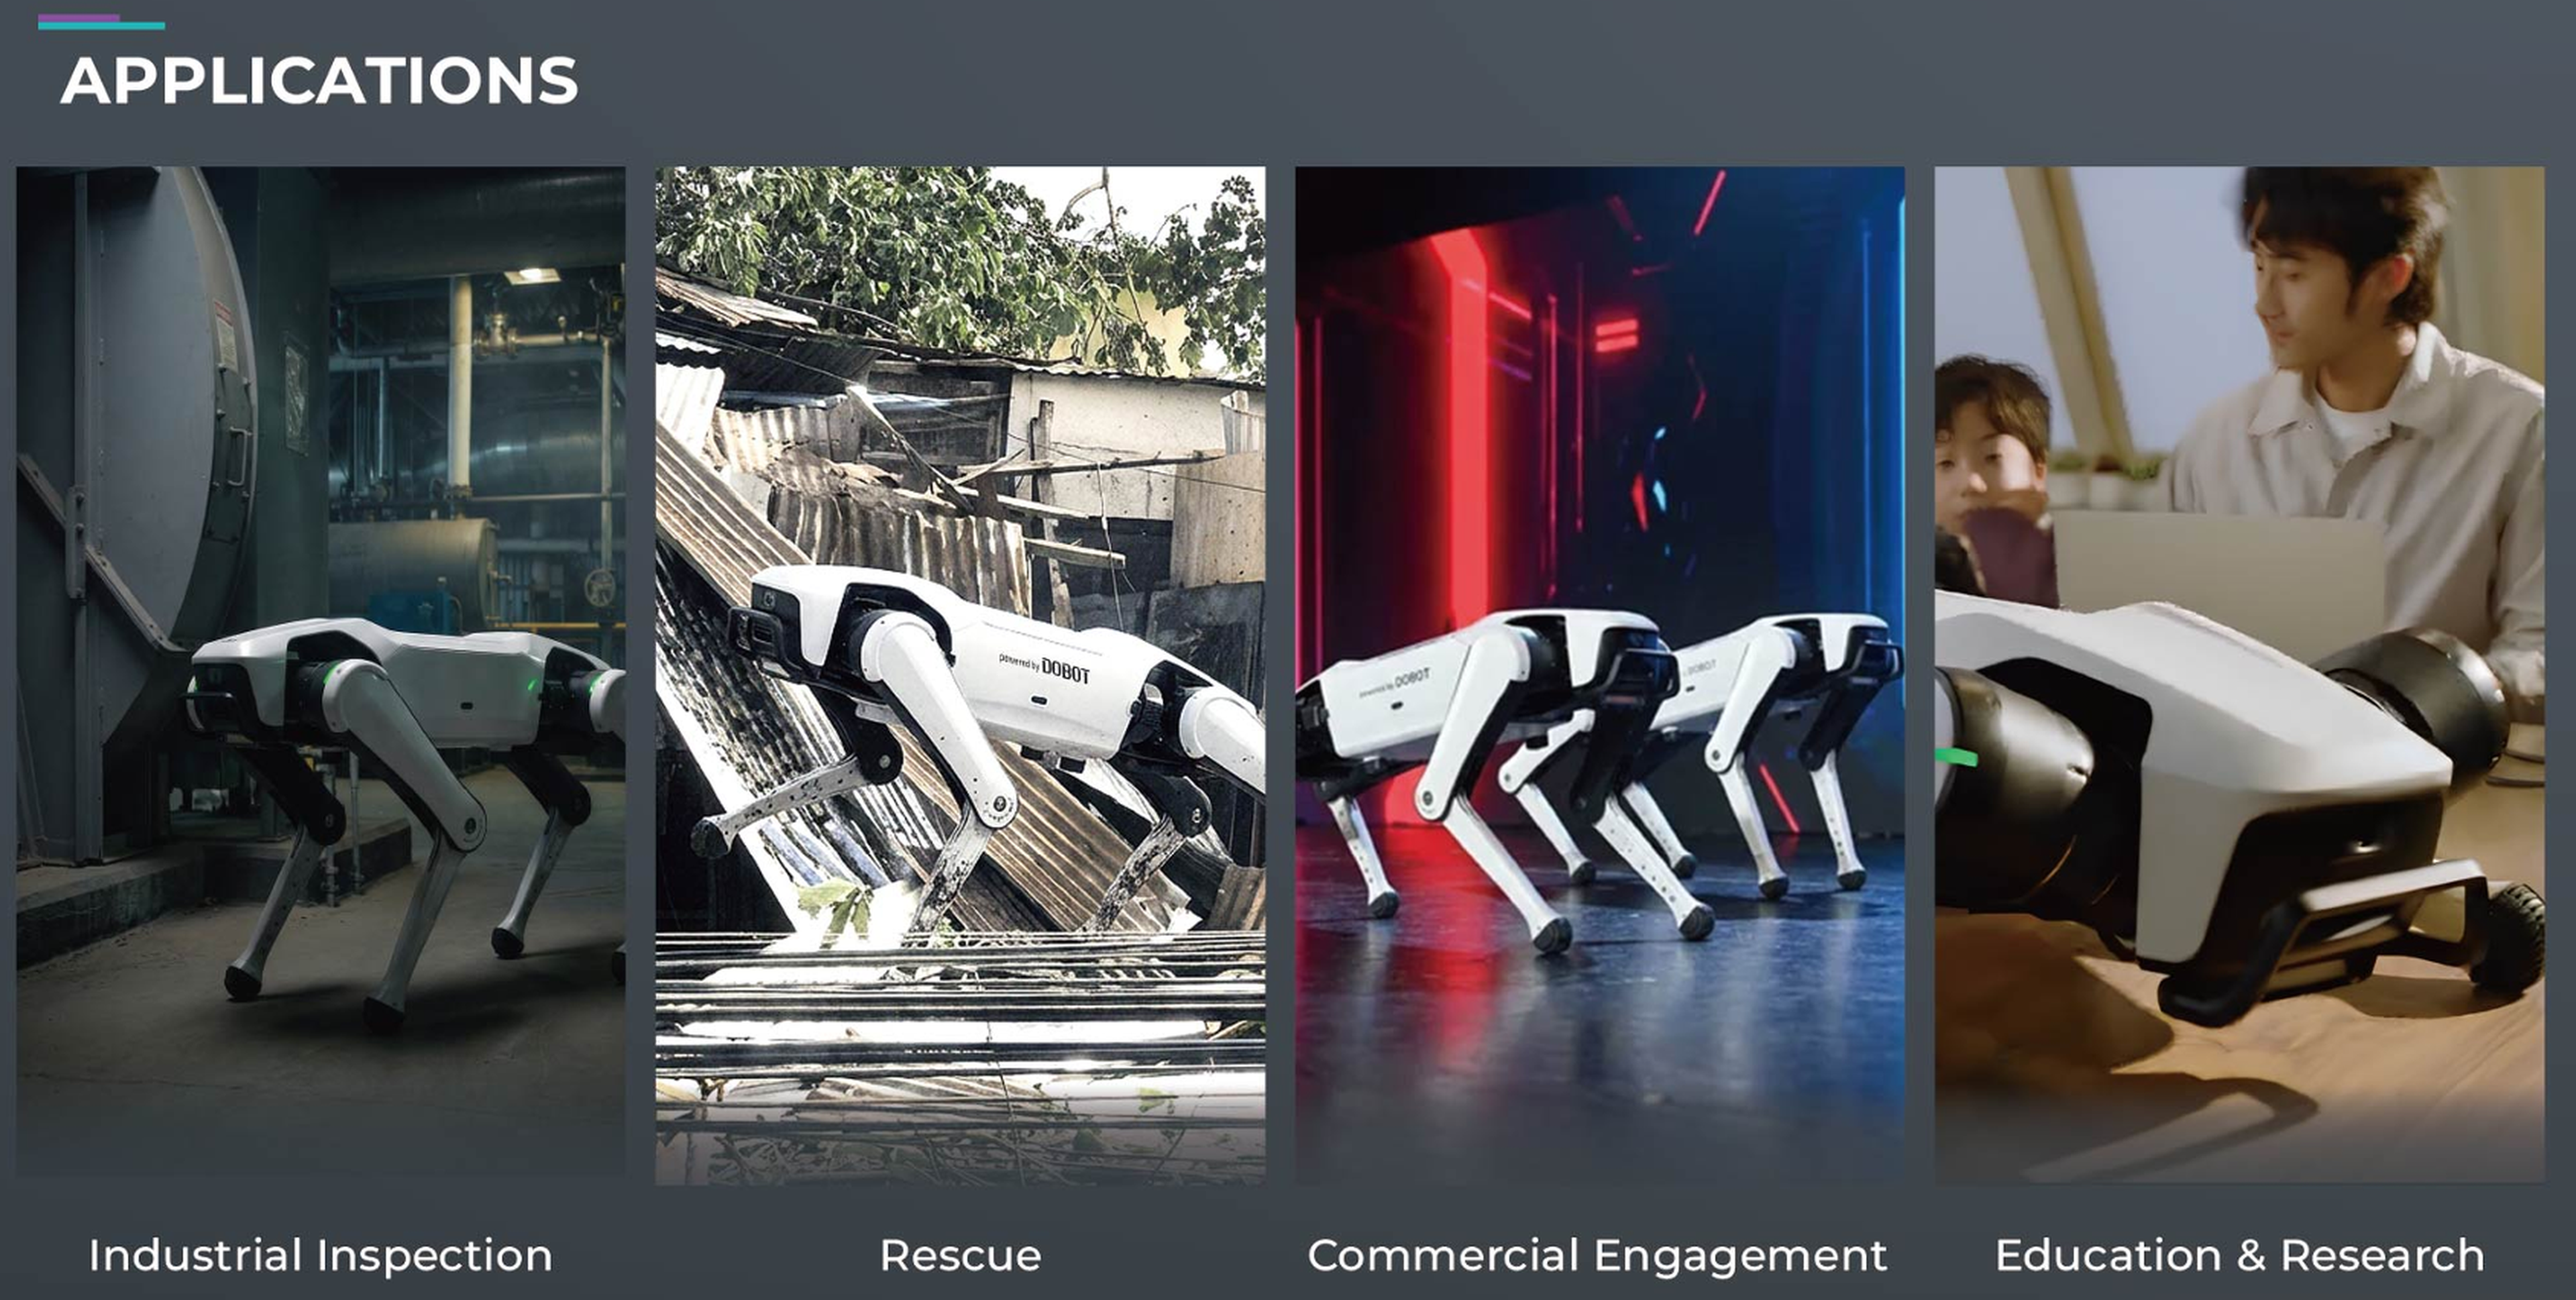
การใช้งานที่เป็นไปได้และกลุ่มเป้าหมายของ Dobot Rover X1 Explorer
Rover X1 Explorer เหมาะสำหรับผู้ที่ต้องการไม่เพียงแค่สาธิตหุ่นยนต์เคลื่อนที่ แต่ยังต้องการนำไปใช้งานจริง ทดสอบ หรือพัฒนาต่อยอด ในภาคอุตสาหกรรม สามารถทำรอบตรวจสอบ เก็บข้อมูล และเฝ้าระวังสภาพแวดล้อมในพื้นที่ที่เข้าถึงยากหรือมีความเสี่ยงสูง ในด้านการศึกษาและวิจัย ทำหน้าที่เป็นแพลตฟอร์มภาคปฏิบัติสำหรับ AI, SLAM, การควบคุมการเคลื่อนไหว, การผสานเซ็นเซอร์ และการนำทางอัตโนมัติ นอกจากนี้ยังเหมาะกับสถานการณ์กู้ภัย การลาดตระเวนในวิทยาเขต การนำชม การสร้างต้นแบบ ห้องปฏิบัติการหุ่นยนต์ และการสร้างคอนเทนต์ Rover X1 Explorer ถูกออกแบบสำหรับมหาวิทยาลัย สถาบันวิจัย ผู้ประกอบระบบ ทีมพัฒนา ผู้ใช้งานในอุตสาหกรรม และบริษัทที่มองหาแพลตฟอร์มสี่ขาขนาดกะทัดรัดที่ขยายต่อได้
โซลูชันต้นทุนต่ำที่สร้างด้วย RBTX®
นัดหมายวิดีโอคอลฟรีกับผู้เชี่ยวชาญของเรา