Unitree G1 | เวอร์ชันพิเศษ | มวยหรือฟุตบอล

ตัวแปร: ฟุตบอล
Unitree G1 เวอร์ชันพิเศษ
Unitree G1 เวอร์ชันพิเศษอย่าง Boxing และ Comp นำหุ่นยนต์ฮิวแมนนอยด์มาสู่การใช้งานที่ต้องเคลื่อนไหวคล่องตัว G1 Boxing ผสานการเคลื่อนไหวที่ลื่นไหลซึ่งฝึกด้วยระบบโมชันแคปเจอร์ เข้ากับการทรงตัวและการกลับสู่สมดุลอย่างรวดเร็วหลังการกระแทก ควบคุมผ่านโมชันแคปเจอร์ คอนโทรลเลอร์ หรือคำสั่งเสียง ส่วน G1 Comp ออกแบบสำหรับการแข่งขันหุ่นยนต์และงานวิจัย โดยมี LiDAR กล้องวัดความลึก และอินเทอร์เฟซสำหรับควบคุมการเคลื่อนไหวและการรับรู้ รองรับการพัฒนาแอปพลิเคชันเฉพาะทาง เลือกแพลตฟอร์มที่เหมาะกับการสาธิตแบบอินเทอร์แอกทีฟหรือการพัฒนากลยุทธ์การแข่งขันแบบอัตโนมัติ
Highlights
25 DOF สำหรับหุ่นยนต์เพื่อการแข่งขัน
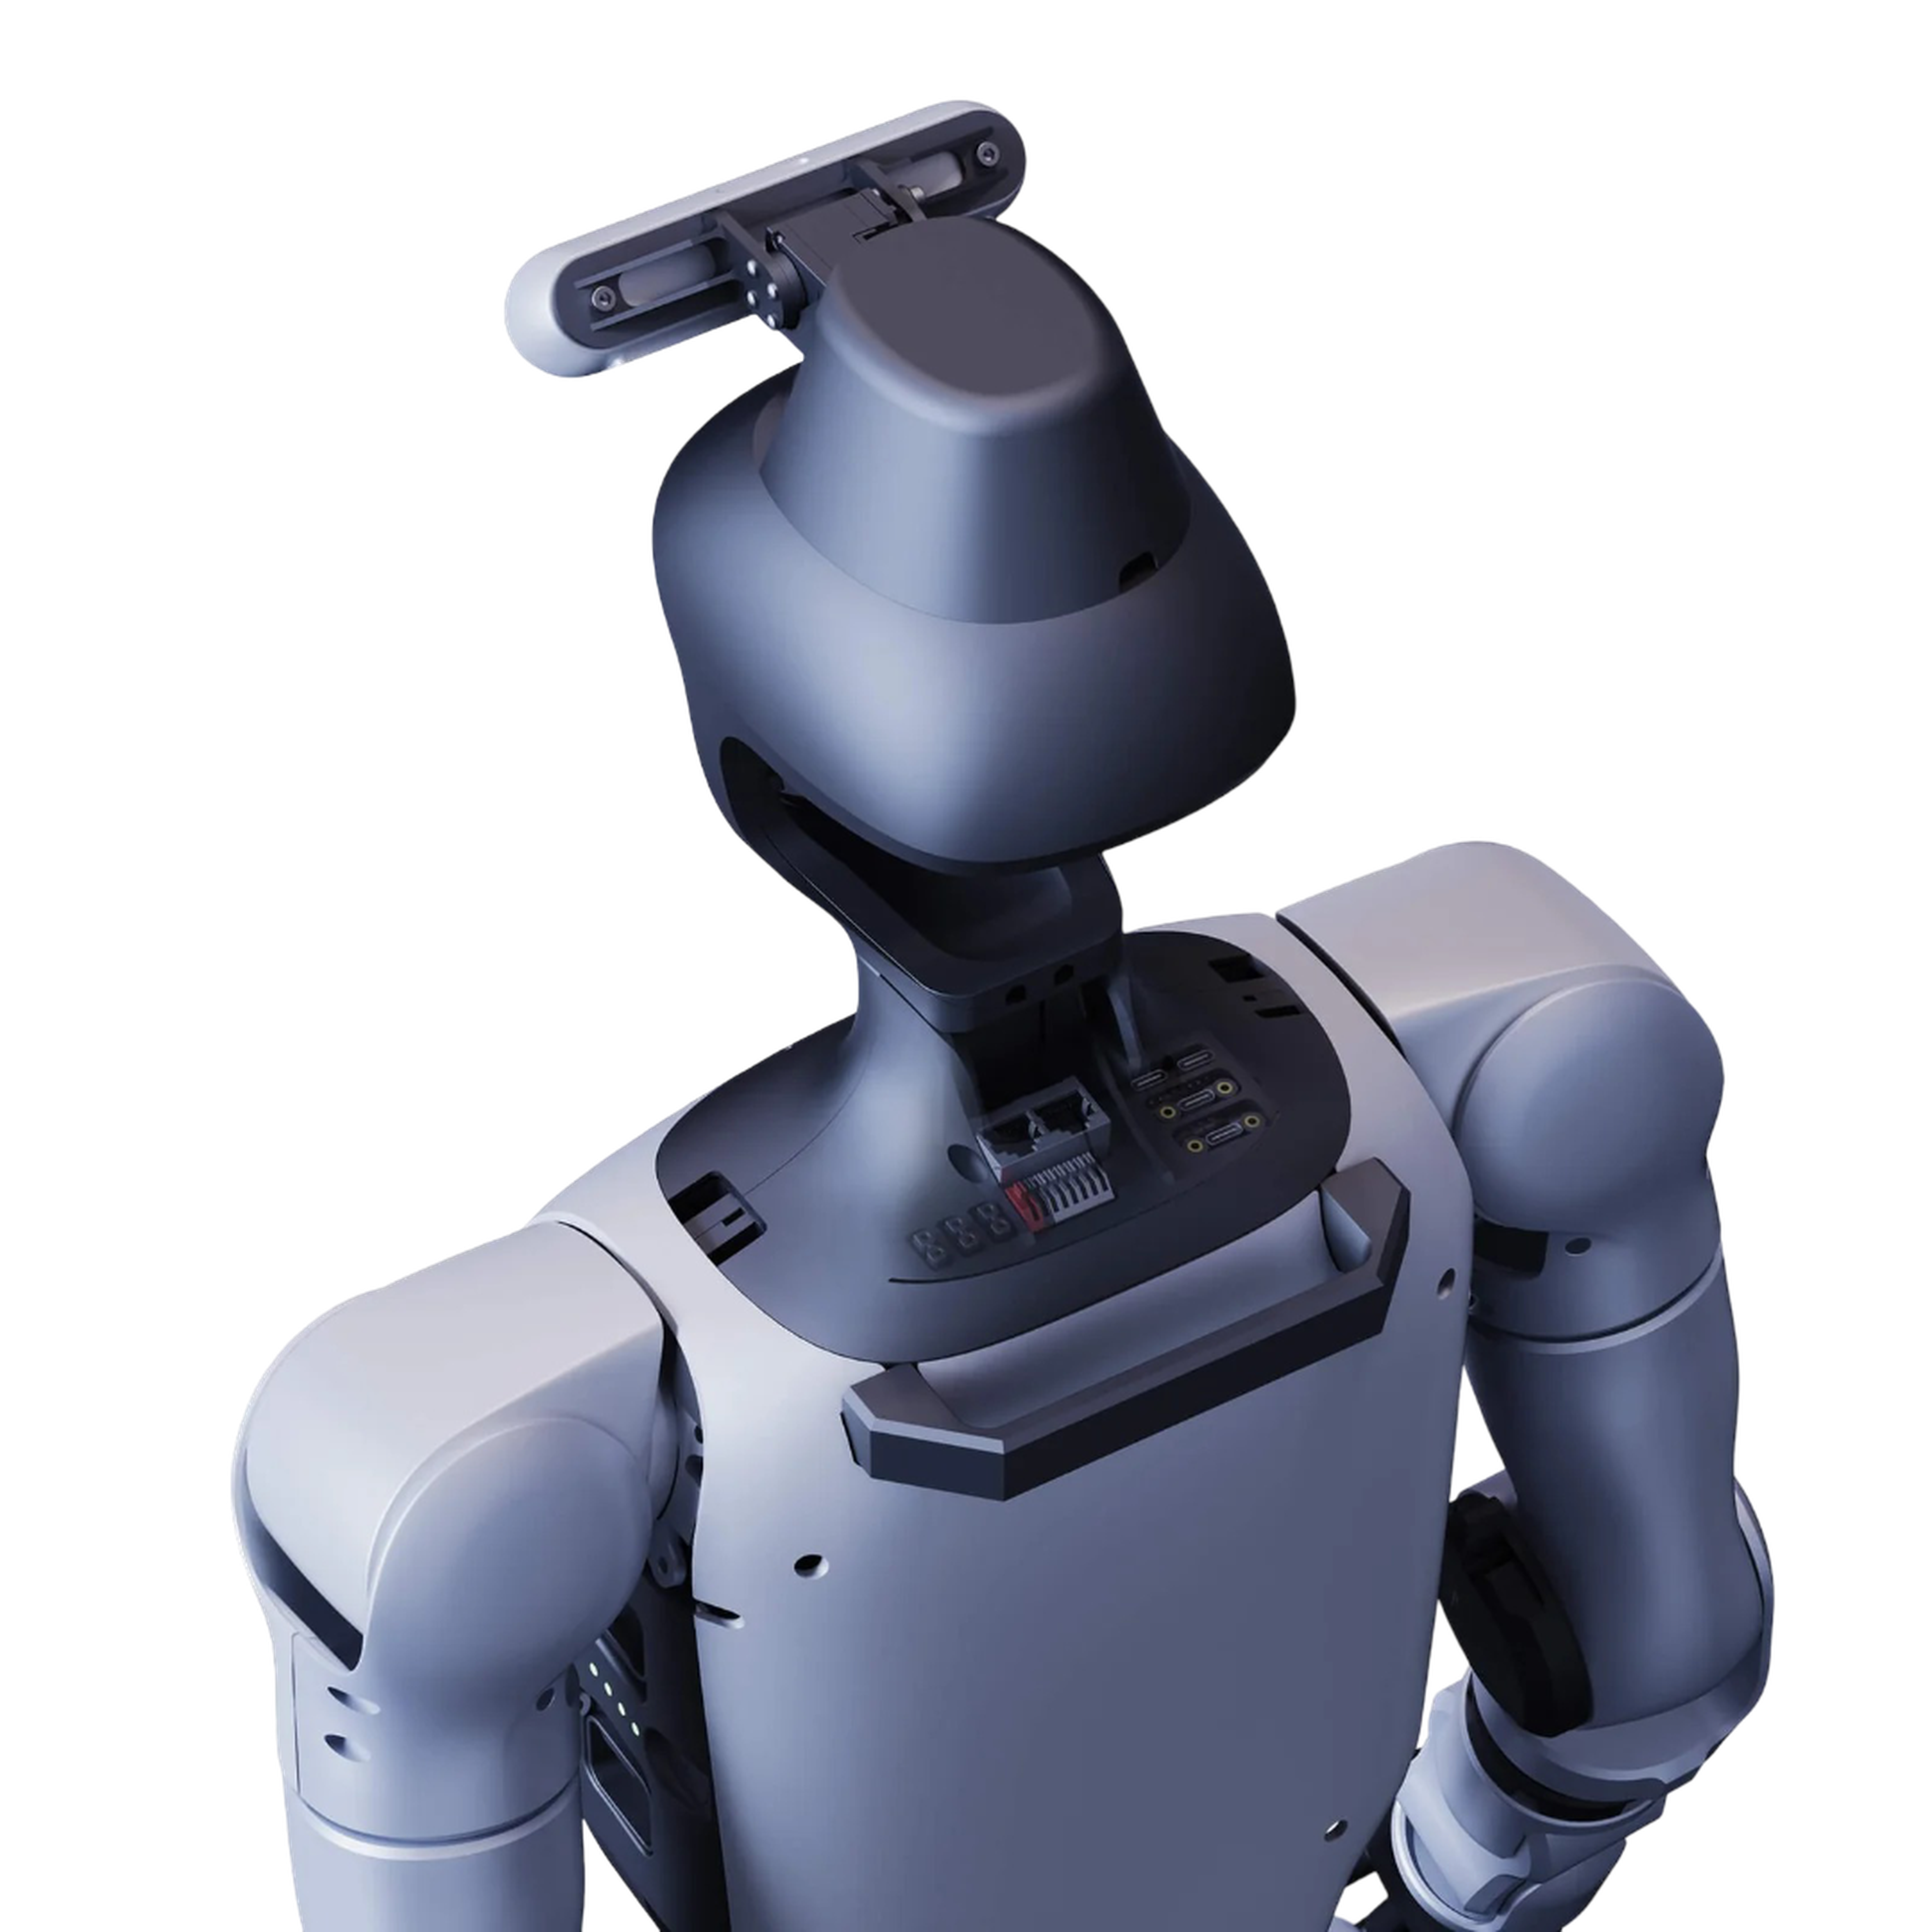
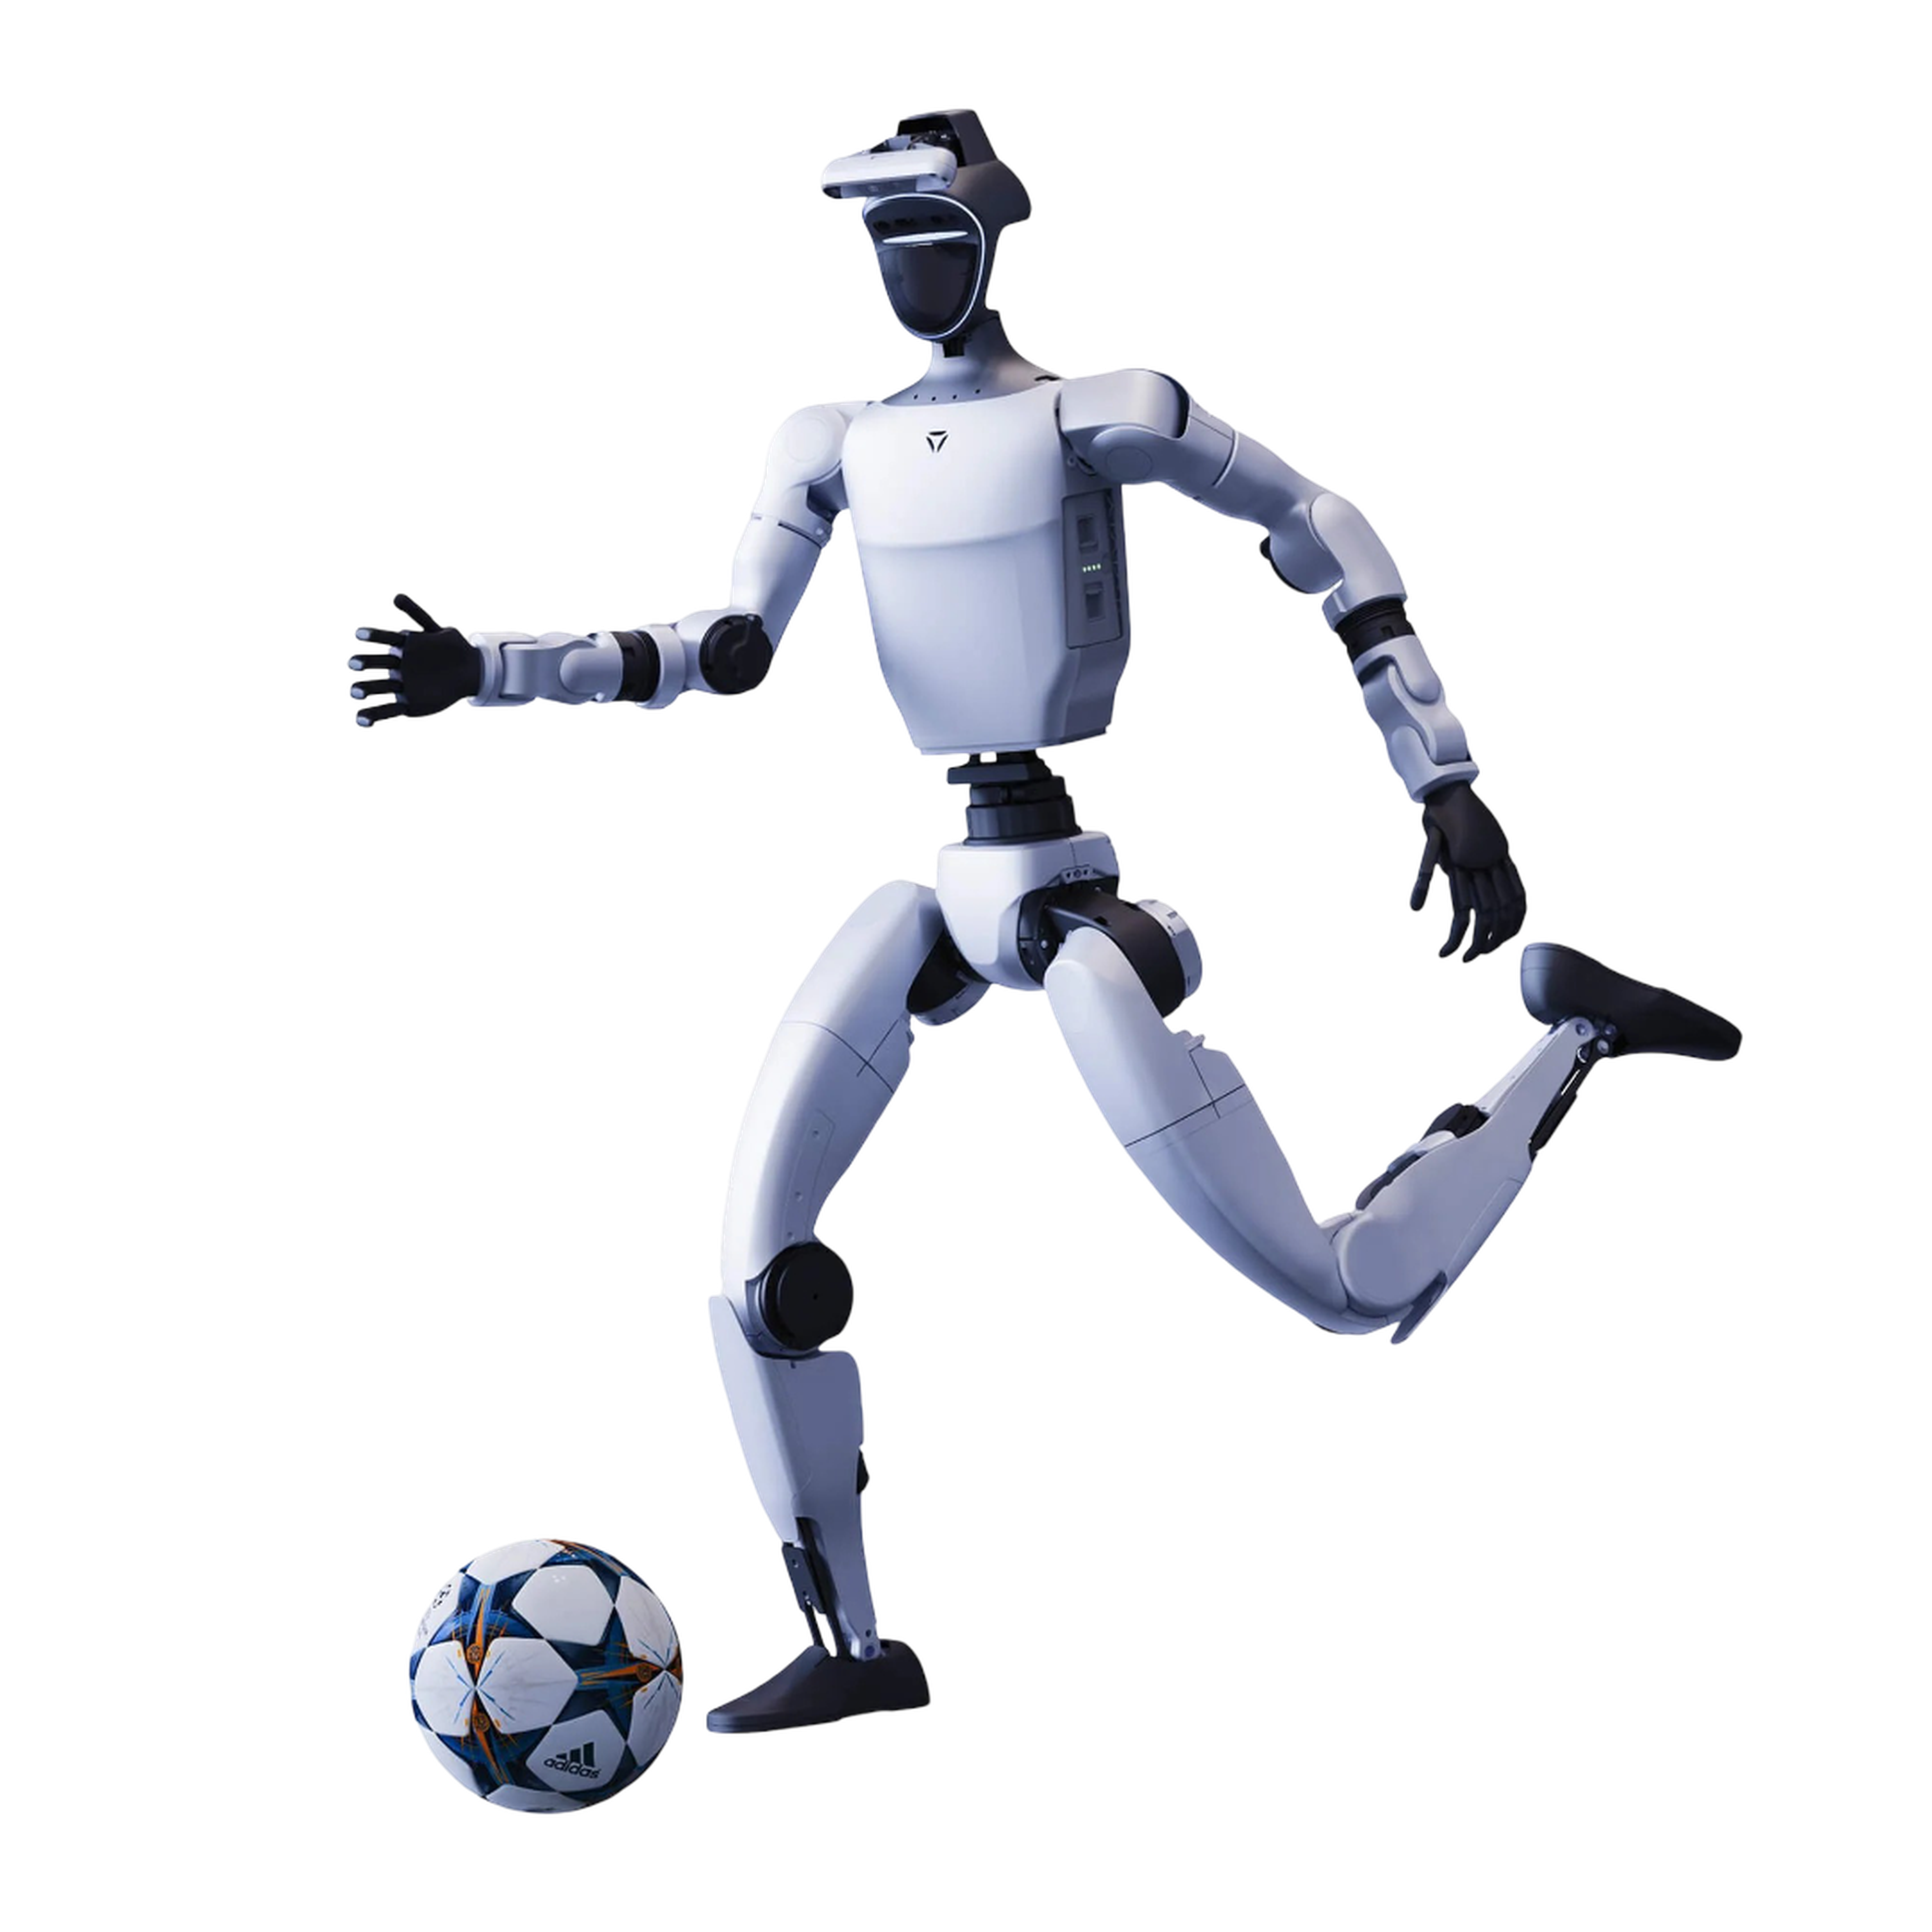
Unitree G1 Comp ในคอนฟิกูเรชันที่นำเสนอมาพร้อมองศาอิสระ 25 แกน แต่ละขามีหกองศาอิสระ แต่ละแขนมีห้าองศาอิสระ เสริมด้วยข้อต่อเอวหนึ่งแกน และข้อต่อศีรษะแบบแอ็กทีฟสองแกน หุ่นยนต์ฮิวแมนนอยด์นี้สูง 1,320 mm และมีขนาด 1,320 × 450 × 200 mm เมื่อยืนตรง แรงบิดสูงสุดที่เข่าอยู่ที่ 120 N·m ขณะที่แขนรองรับน้ำหนักบรรทุกสูงสุดประมาณ 3 kg ศีรษะแบบสองแกนช่วยให้ปรับทิศทางเซนเซอร์ได้อย่างแอ็กทีฟระหว่างการเคลื่อนไหวที่รวดเร็ว ด้วยคอนฟิกูเรชัน 25 DOF นี้ G1 Comp จึงมอบความคล่องตัวที่จำเป็นสำหรับการเคลื่อนที่ของหุ่นยนต์ฮิวแมนนอยด์ ฟุตบอลหุ่นยนต์ และการพัฒนากลยุทธ์การควบคุมการเคลื่อนไหวเฉพาะทาง
100 TOPS และ RoboCup SDK สำหรับหุ่นยนต์อัตโนมัติ
สำหรับงานด้าน AI และการรับรู้ Unitree G1 Comp มาพร้อมชุดประมวลผลเพื่อการพัฒนา NVIDIA Jetson Orin NX ที่ให้ประสิทธิภาพ 100 TOPS Unitree ผสานแพลตฟอร์มการประมวลผลนี้เข้ากับ YOLO11 และ RoboCup SDK ที่ออกแบบมาเฉพาะสำหรับงานหุ่นยนต์เพื่อการแข่งขัน Visual Recognition API มอบความสามารถด้านคอมพิวเตอร์วิชัน ขณะที่ Spatial Positioning API รองรับการระบุตำแหน่งเชิงเรขาคณิตแบบโมโนคิวลาร์และการระบุตำแหน่งจากความลึกแบบสองตา ผ่าน Motion Control API ข้อมูลการรับรู้และตำแหน่งสามารถนำเข้าสู่การควบคุมการเคลื่อนไหวของหุ่นยนต์ได้โดยตรง แพลตฟอร์มนี้ยังมี LiDAR 3D และกล้องวัดความลึก ช่วยให้นักพัฒนาผสานการรับรู้ การระบุตำแหน่ง และการควบคุมการเคลื่อนไหวไว้บนแพลตฟอร์มหุ่นยนต์เดียว
Reinforcement Learning และ Sim2Real
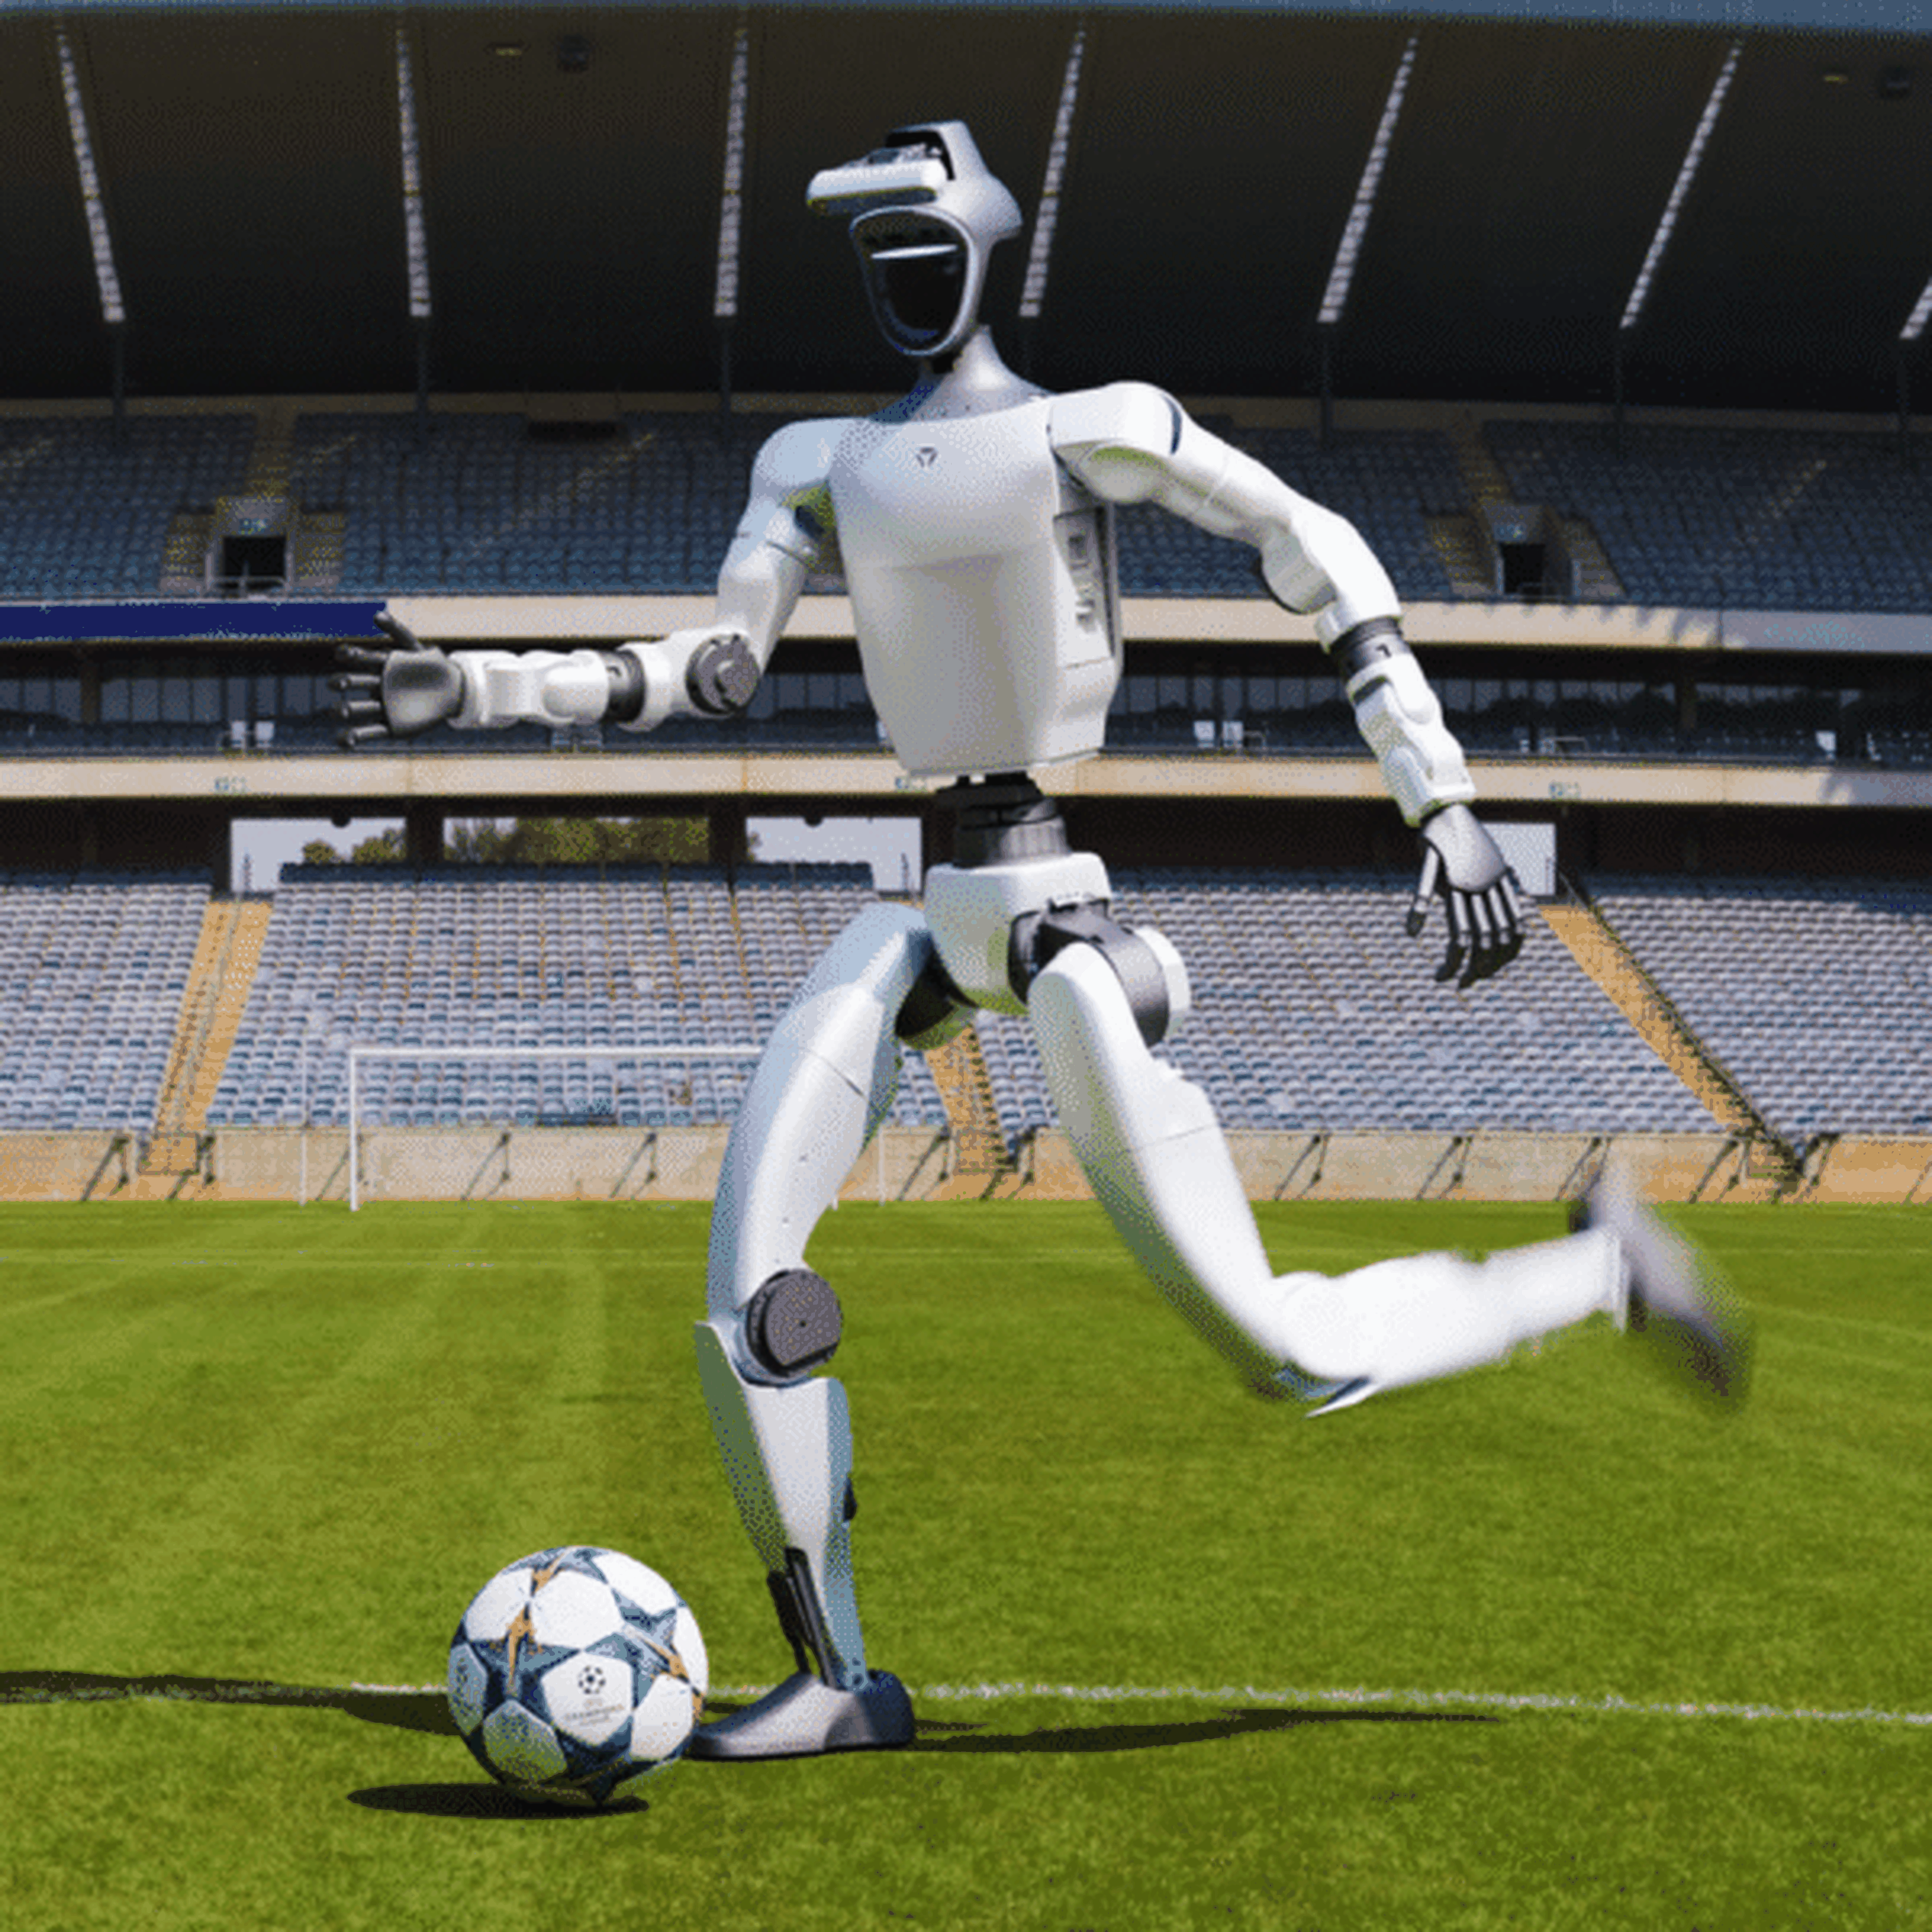
Unitree G1 Comp รองรับการพัฒนากลยุทธ์การเคลื่อนไหวเฉพาะทางด้วย Reinforcement Learning Unitree มีเฟรมเวิร์ก unitree_rl_gym และรองรับทั้ง Isaac Gym และ MuJoCo เป็นสภาพแวดล้อมจำลอง ขั้นตอนการพัฒนาที่มีเอกสารประกอบครอบคลุมตั้งแต่การฝึกในสภาพแวดล้อมจำลองและการตรวจสอบ Sim2Sim ไปจนถึงการนำขึ้นหุ่นยนต์จริงด้วย Sim2Real สำหรับการควบคุมหุ่นยนต์มีอินเทอร์เฟซควบคุมการทำงานระดับสูงและระดับต่ำ รวมถึง Status Service การสื่อสารแบบ DDS และความเข้ากันได้กับ ROS ช่วยให้ผสานเข้ากับสภาพแวดล้อมซอฟต์แวร์หุ่นยนต์ที่มีอยู่ได้ สภาพแวดล้อมที่กำหนดค่าได้ random seed และจำนวนรอบการฝึก ช่วยให้การฝึกและการพัฒนาเป็นไปอย่างทำซ้ำได้สำหรับการเคลื่อนที่ของหุ่นยนต์ฮิวแมนนอยด์และหุ่นยนต์เพื่อการแข่งขัน
โซลูชันต้นทุนต่ำที่สร้างด้วย RBTX®
นัดหมายวิดีโอคอลฟรีกับผู้เชี่ยวชาญของเรา


