Dobot ATOM-W | หุ่นยนต์ฮิวแมนนอยด์แบบมีล้อ
DOBOT ATOM-Wheeled
DOBOT ATOM-W เป็นแพลตฟอร์มหุ่นยนต์ฮิวแมนนอยด์แบบมีล้อที่ออกแบบสำหรับการนำทางอัตโนมัติภายในอาคารและการหยิบจับเคลื่อนที่อย่างแม่นยำ ติดตั้งแขนกล 7 แกน สองแขน ระยะเอื้อม 600 mm น้ำหนักบรรทุก 3.5 kg ต่อแขน และความแม่นยำในการทำซ้ำ ±0.05 mm จึงทำงานด้านการเคลื่อนย้ายวัสดุ การประกอบ และการควบคุมเครื่องจักรได้หลายสถานี การนำทางด้วย LiDAR ระบบรับรู้ภาพ RGB-D และสเตอริโอ พร้อมระบบประมวลผลออนบอร์ดที่ทรงพลัง ช่วยให้การทำงานเป็นไปโดยอัตโนมัติ รองรับ SDK เข้ากันได้กับ ROS 2 และมีโมเดล URDF ให้ใช้งาน แพลตฟอร์มนี้จึงผสานเข้ากับงานวิจัย ห้องปฏิบัติการ และงานอุตสาหกรรมได้อย่างยืดหยุ่น
Highlights
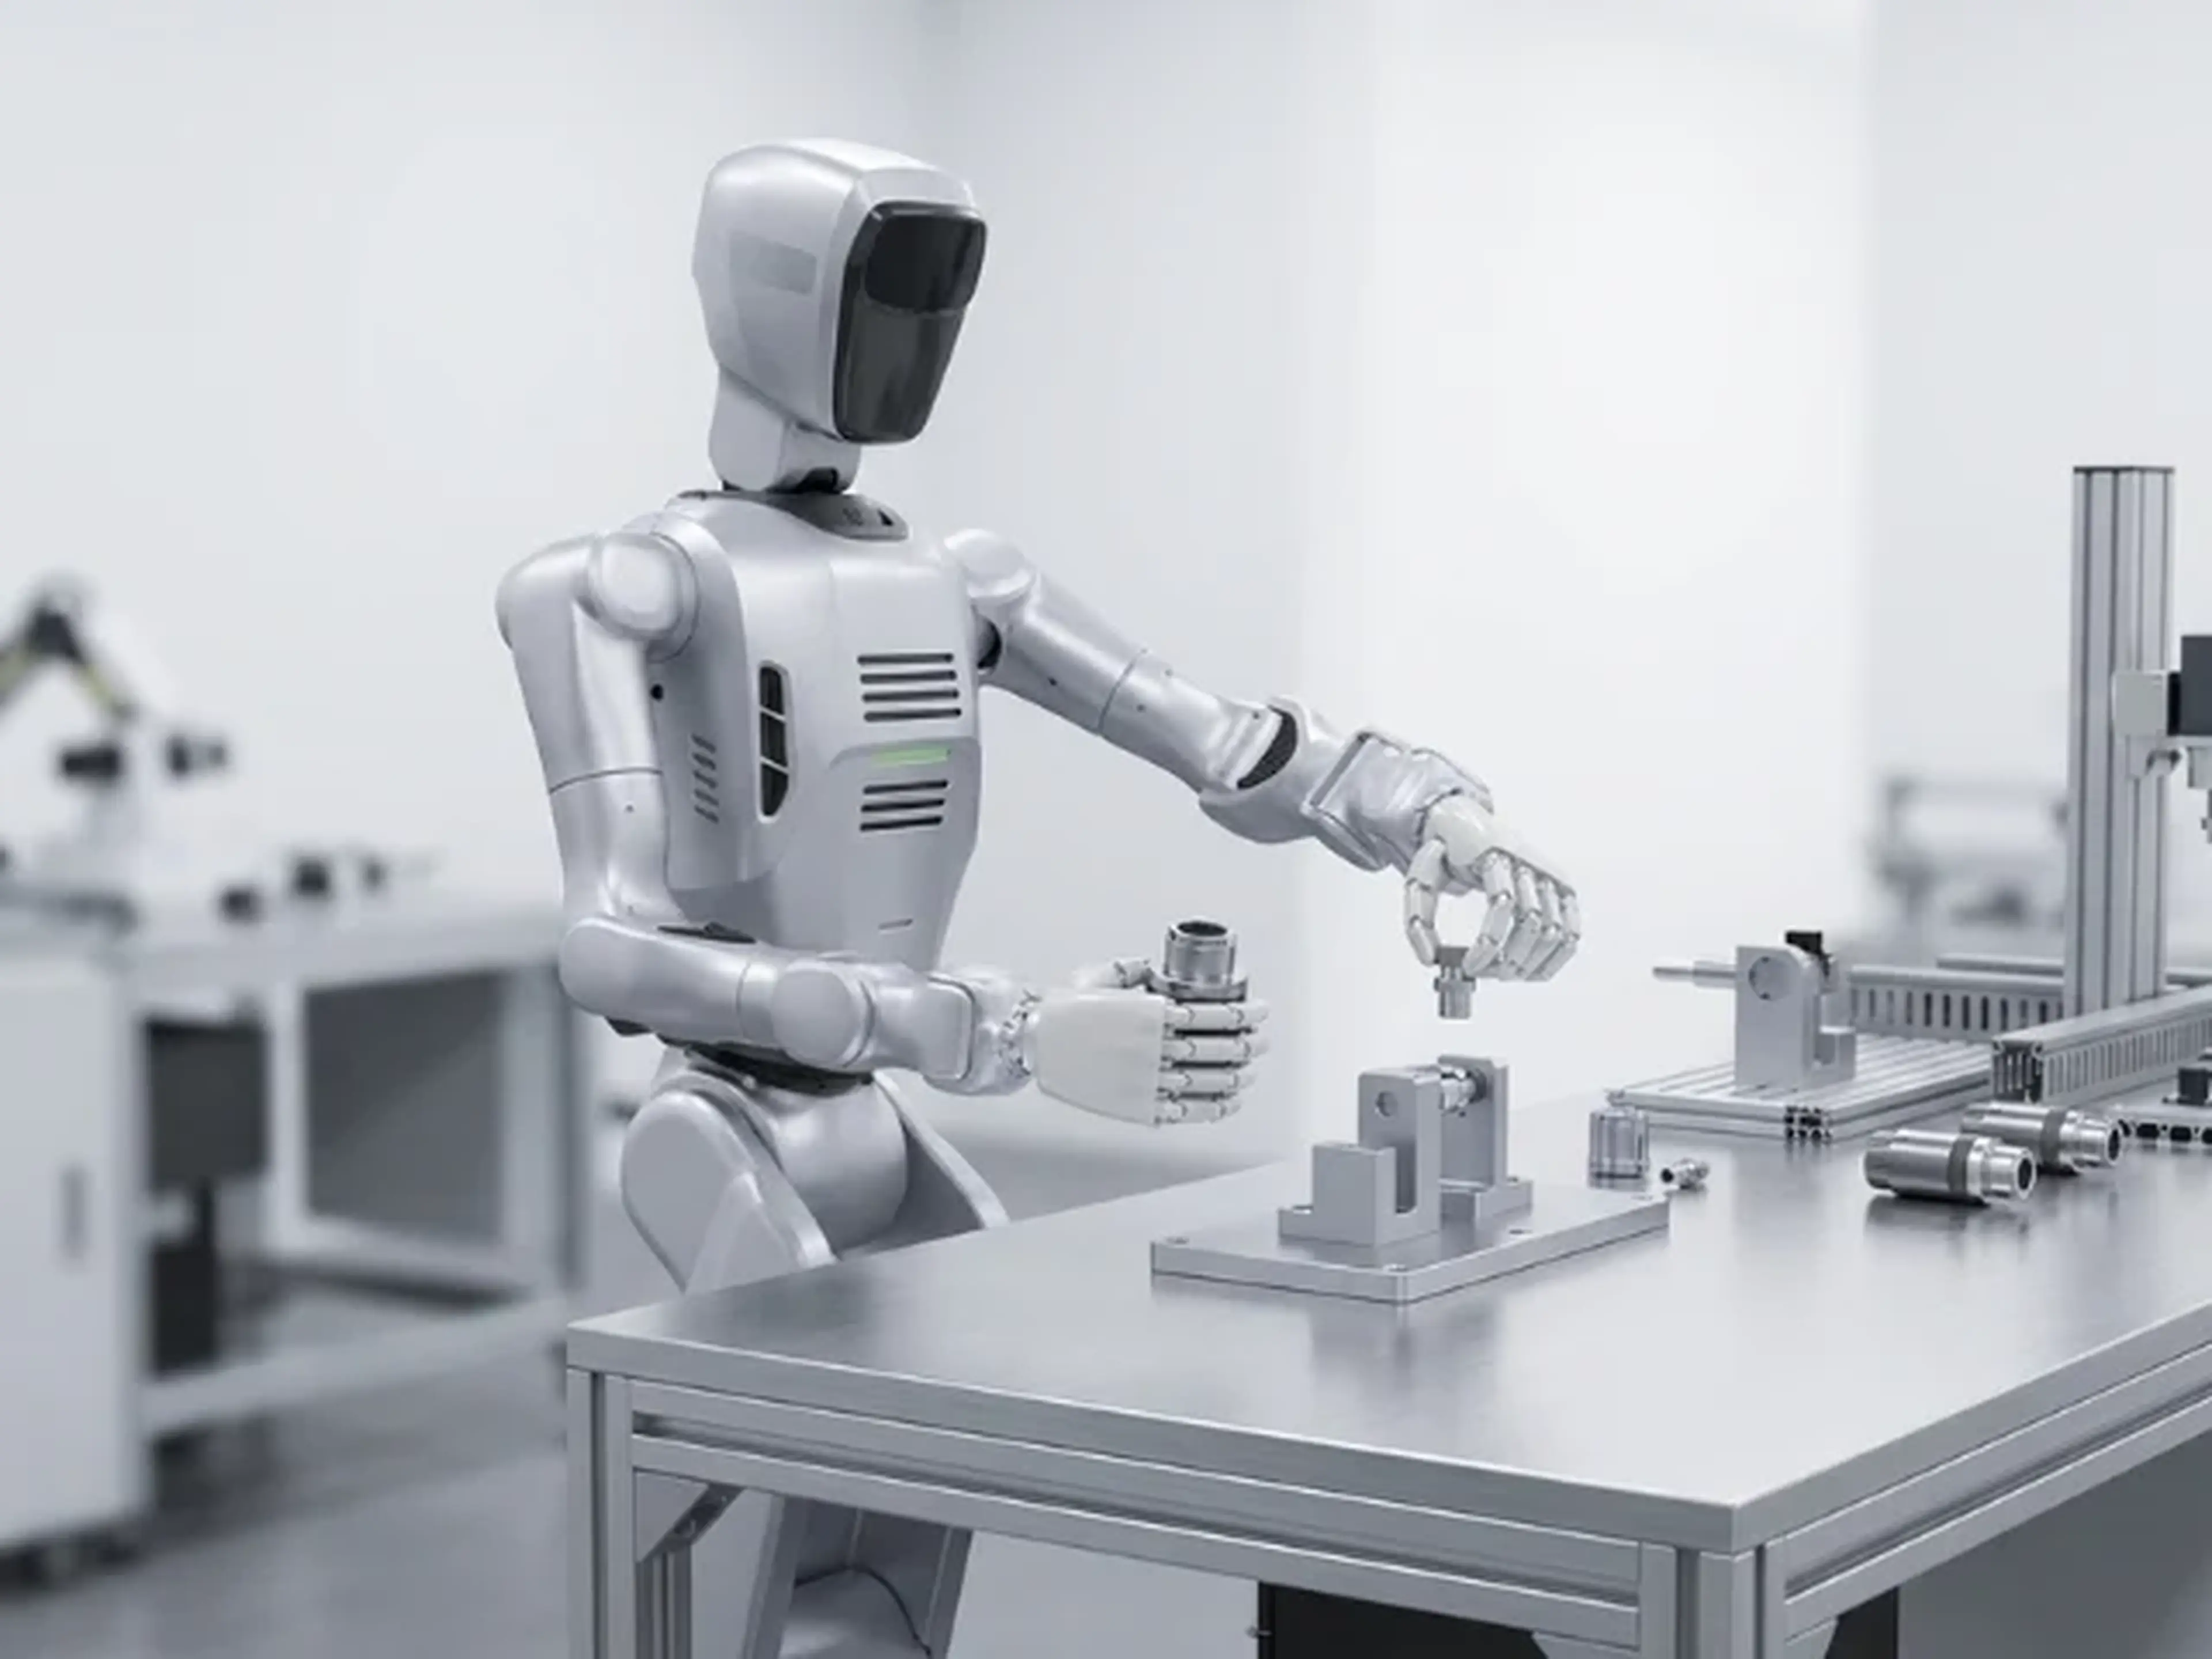
ความแม่นยำในการเคลื่อนที่ด้วยแขนกล 7 แกน สองแขน
DOBOT ATOM-W ผสานความสามารถในการเคลื่อนที่อัตโนมัติเข้ากับขีดความสามารถของหุ่นยนต์สองแขนที่มีความแม่นยำสูง แขนกล 7 แกน สองแขน แต่ละแขนมีระยะเอื้อม 600 mm ช่วยให้ทำงานหยิบจับวัสดุแบบประสานกัน เช่น การหยิบ การจับยึด การจัดแนว และการส่งต่อชิ้นงานระหว่างสถานีงาน ด้วยน้ำหนักบรรทุกที่กำหนด 3.5 kg ต่อแขน และความแม่นยำในการทำซ้ำ ±0.05 mm โดยมีความแม่นยำในการนำทาง +-10 mm แพลตฟอร์มนี้จึงเหมาะเป็นพิเศษกับงานที่ต้องอาศัยทั้งความคล่องตัวในการเคลื่อนที่และความสามารถในการหยิบจับที่ทำซ้ำได้สูง องศาอิสระสี่แกนของส่วนเอวยังช่วยขยายพื้นที่ทำงาน ขณะที่องศาอิสระรวม 20 แกนเมื่อไม่รวมมือแบบออปชัน มอบความคล่องตัวสูงในสภาพแวดล้อมการผลิตที่จำกัดพื้นที่
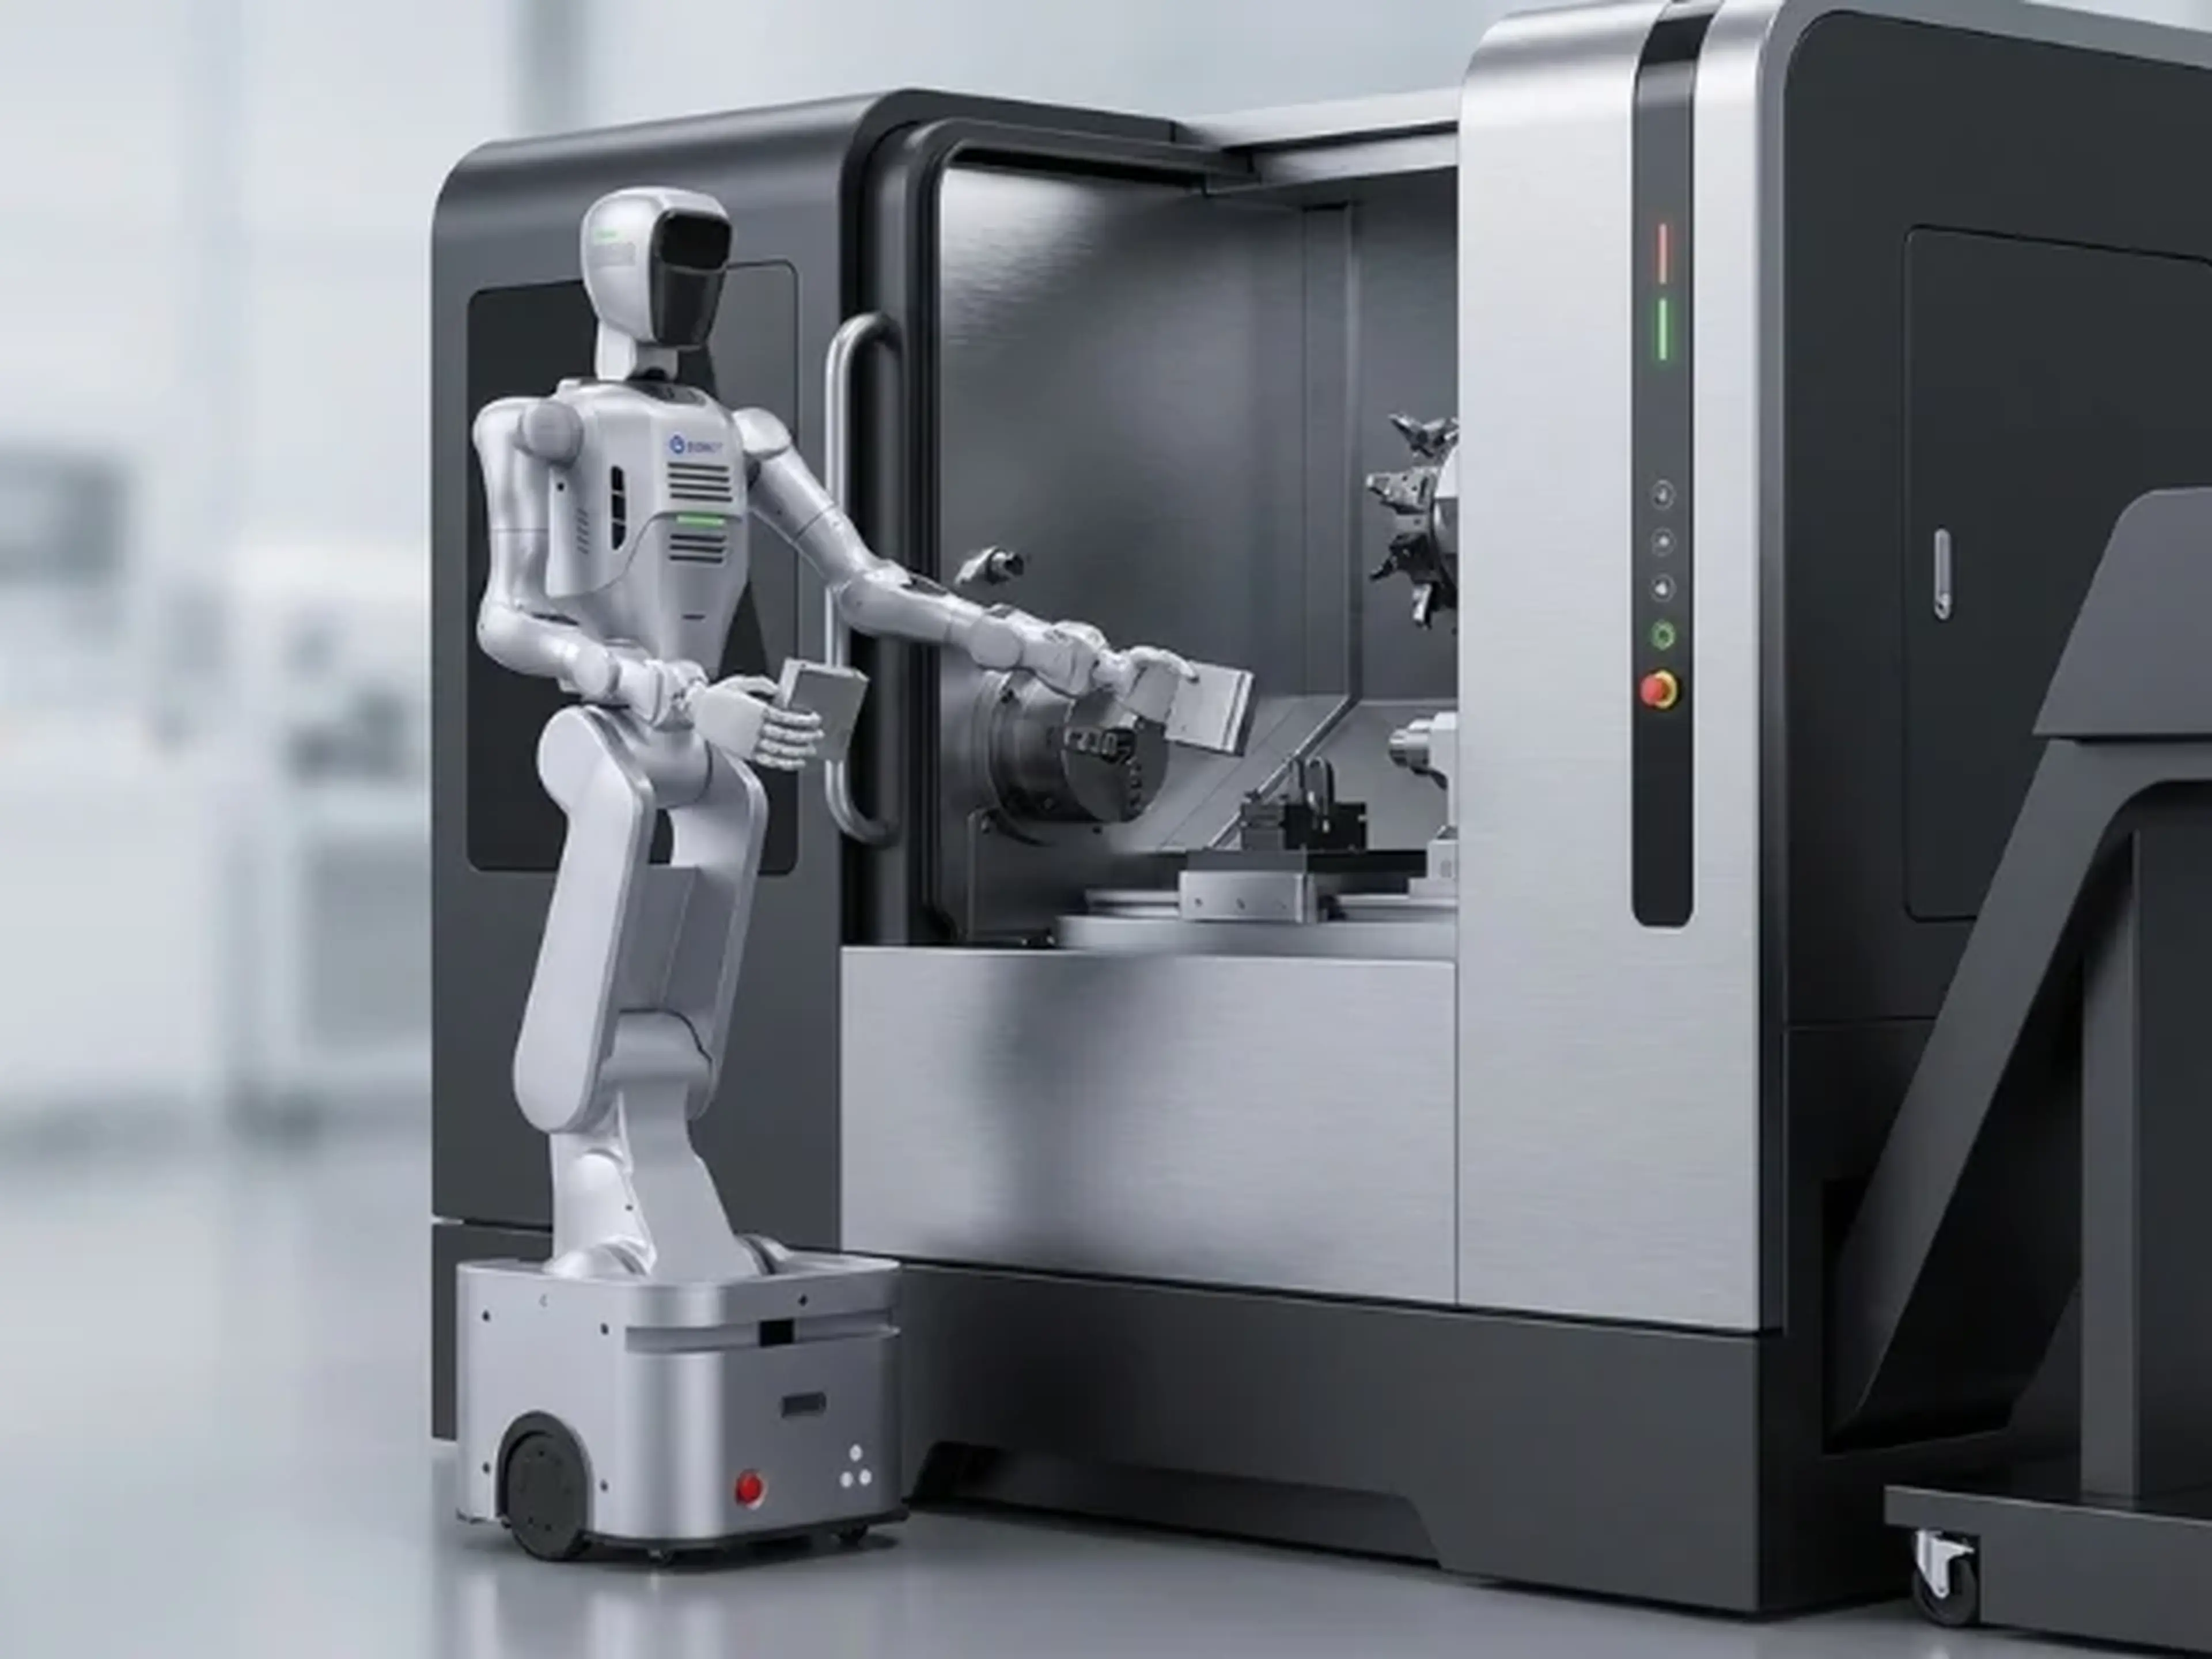
การนำทางอัตโนมัติในพื้นที่ทำงานแคบ
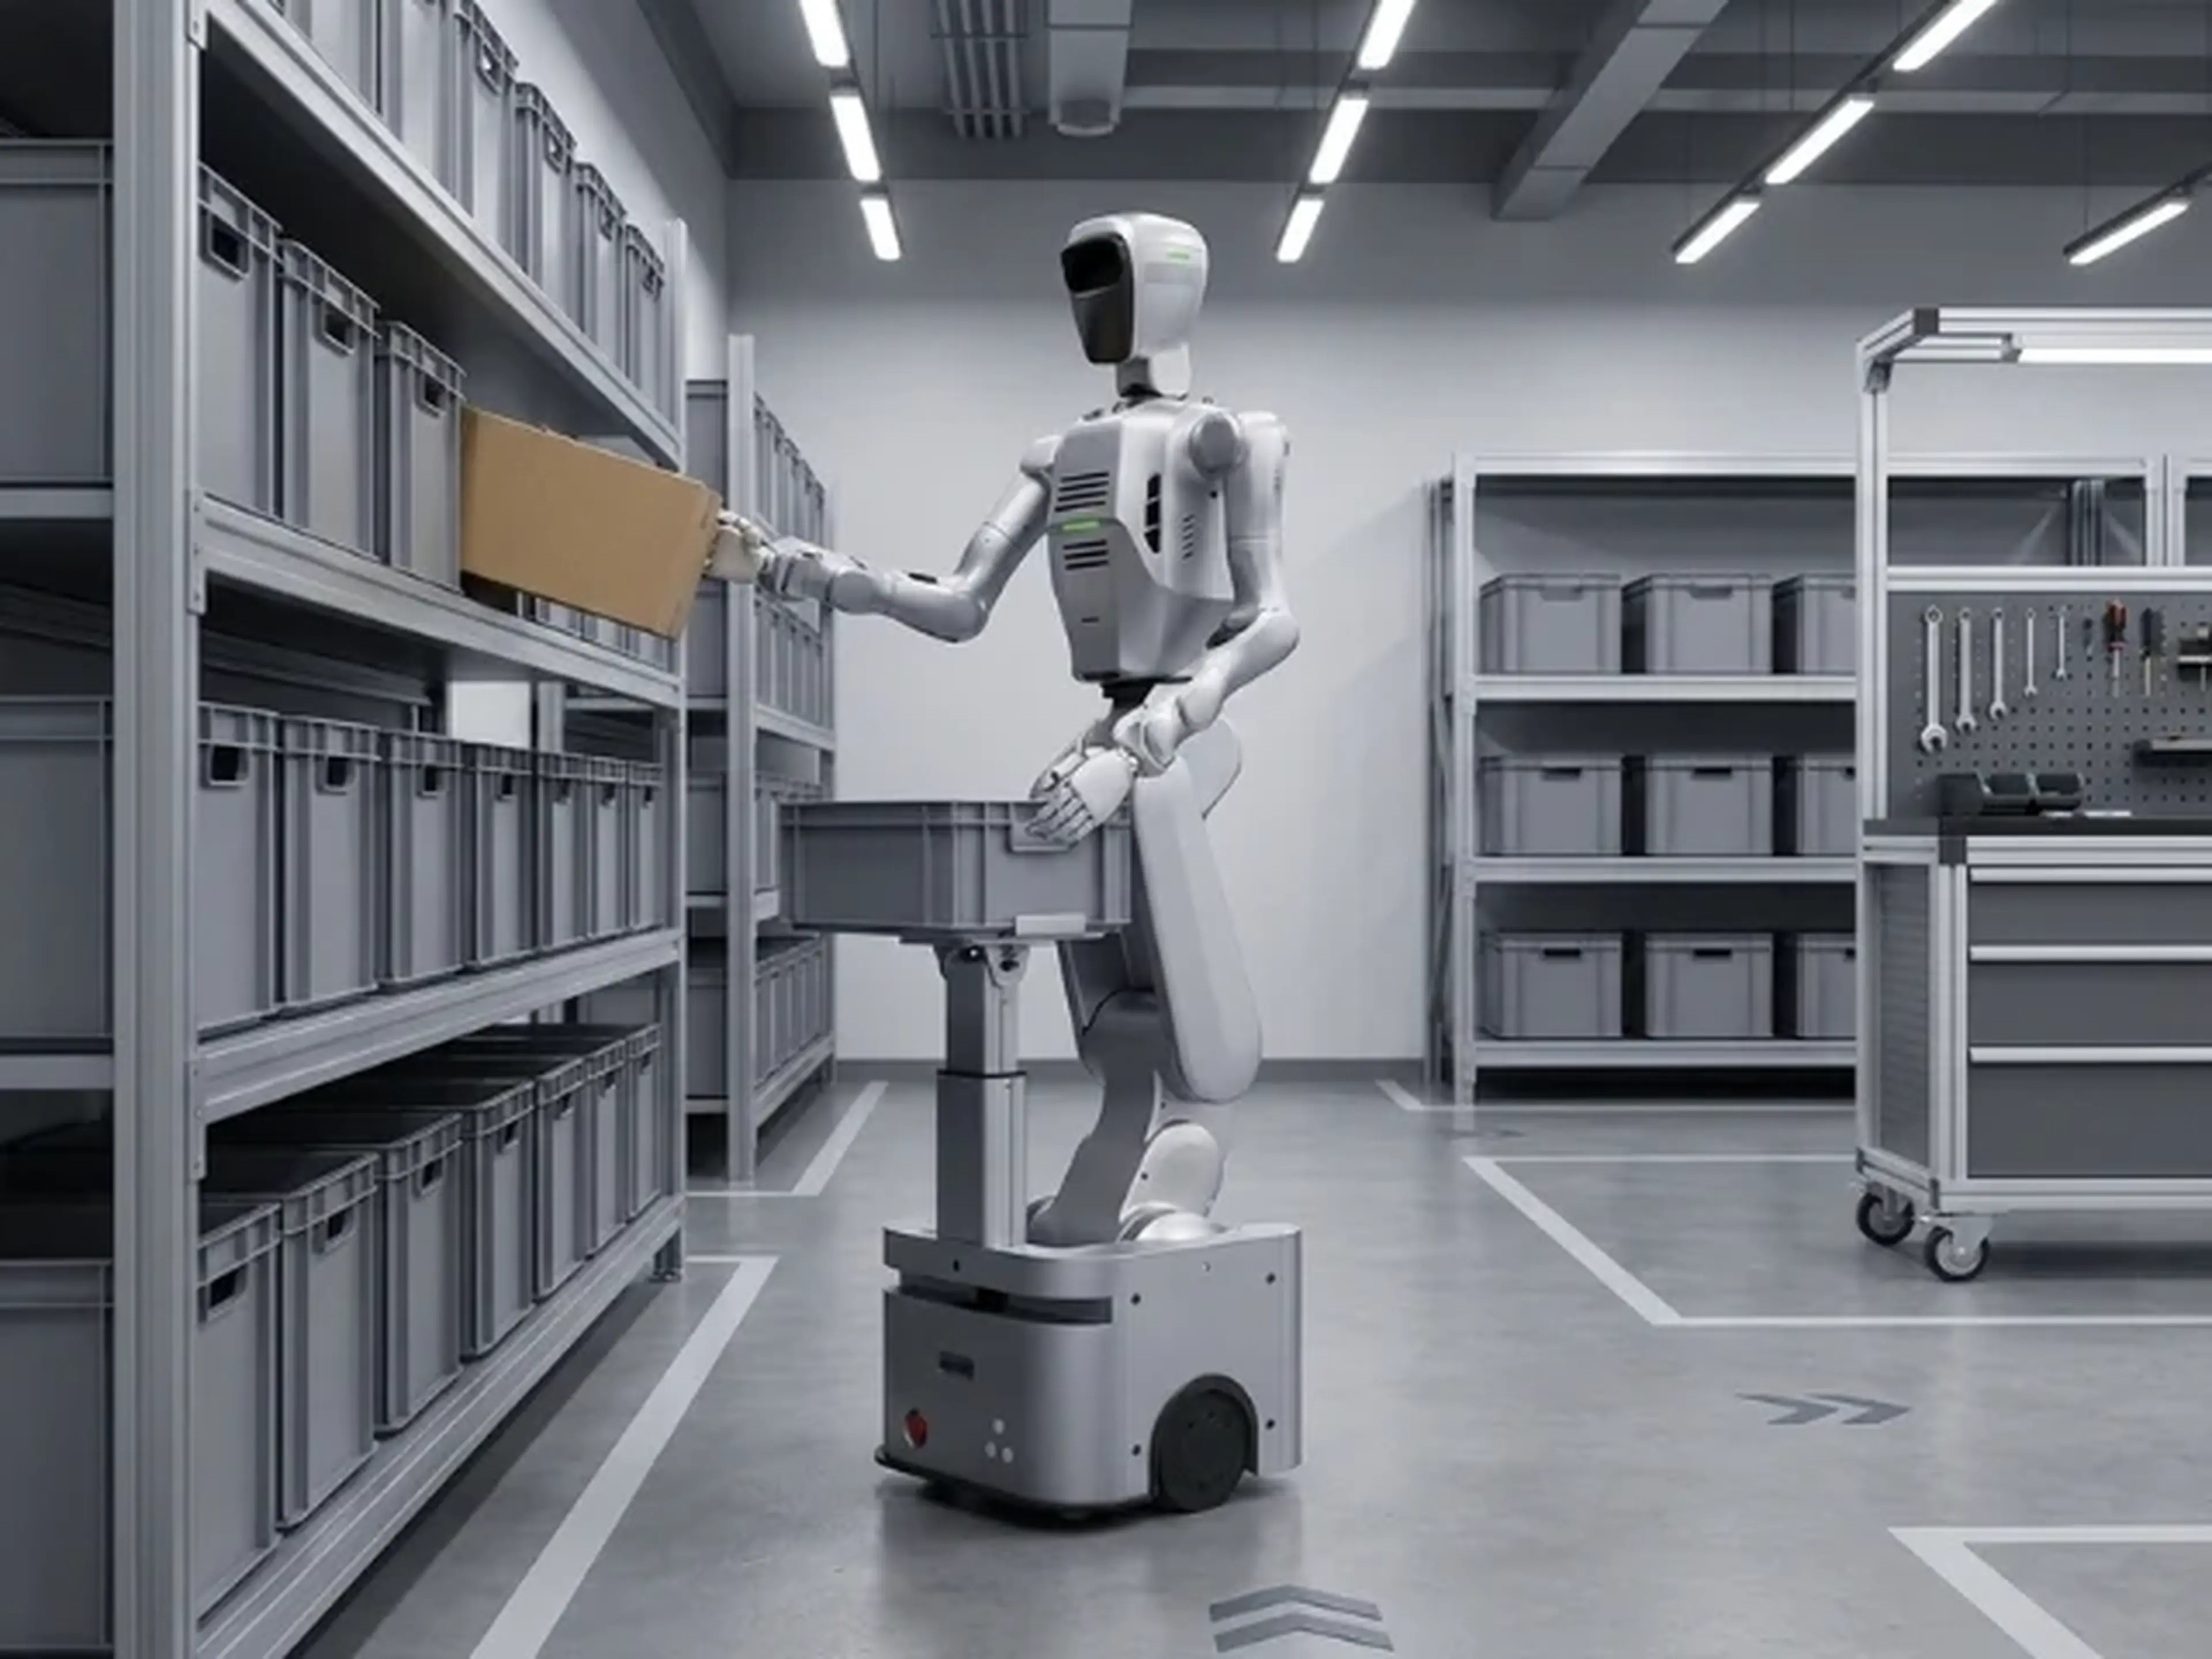
แพลตฟอร์มแบบมีล้อนี้ถูกออกแบบสำหรับการทำงานบนพื้นผิวเรียบภายในอาคาร โดยผสานการนำทางด้วย LiDAR เข้ากับการรับรู้ด้วยภาพขั้นสูง กล้องวัดความลึกและกล้องสเตอริโอ HD ช่วยในการระบุตำแหน่ง การตรวจจับวัตถุ และการทำงานตามภารกิจ ตามข้อมูลจากผู้ผลิต หุ่นยนต์มีความแม่นยำในการนำทาง ±10 mm และสามารถผ่านช่องว่างที่แคบเพียง 500 mm ได้ ทำให้หุ่นยนต์ตัวเดียวสามารถให้บริการสถานีงานหลายจุดภายในอาคารเดียวกัน โดยไม่ต้องพึ่งระบบสายพานลำเลียงแบบติดตั้งถาวรหรือโครงสร้างพื้นฐานสำหรับขนย้ายวัสดุ ด้วยความเร็วในการเคลื่อนที่สูงสุด 1.5 m/s ระบบนี้จึงเหมาะกับงานด้านการไหลของวัสดุแบบไดนามิกและงานบริการในสายการผลิต ห้องปฏิบัติการ และสถาบันวิจัย
แพลตฟอร์ม AI ประสิทธิภาพสูงสำหรับการพัฒนาและงานวิจัย
หัวใจของ ATOM-W คือระบบประมวลผลออนบอร์ดประสิทธิภาพสูงที่ขับเคลื่อนด้วยโปรเซสเซอร์ Intel Core i9 จำนวน 24 คอร์ 32 เธรด เสริมด้วย GPU ที่ให้ประสิทธิภาพ FP32 ตามที่ระบุไว้ 41.15 TFLOPS ทำให้สามารถประมวลผลงานที่ซับซ้อนอย่างการรับรู้ การนำทาง การวางแผนการหยิบจับ และการประมวลผล AI ได้โดยตรงบนตัวหุ่นยนต์ แพลตฟอร์มยังรองรับแนวทางหุ่นยนต์สมัยใหม่ เช่น โมเดล Vision-Language-Action (VLA) การเรียนรู้ของหุ่นยนต์ และการเรียนรู้จากตัวอย่าง SDK, ROS 2 และ URDF ที่เปิดให้ใช้งานช่วยให้นักพัฒนาและนักวิจัยมีเครื่องมือที่จำเป็นสำหรับการสร้าง จำลอง ทดสอบ และนำโซลูชันระบบอัตโนมัติและซอฟต์แวร์เฉพาะทางไปใช้งานได้อย่างมีประสิทธิภาพ
การผสานรวมที่ยืดหยุ่นและสถาปัตยกรรมระบบที่ขยายต่อได้
ATOM-W ถูกพัฒนาขึ้นเป็นแพลตฟอร์มเปิดสำหรับการพัฒนาหุ่นยนต์และระบบอัตโนมัติทางอุตสาหกรรม ด้วย SDK ที่มีให้ใช้งาน การรองรับ ROS 2 และทรัพยากร URDF ผู้ประกอบระบบสามารถนำหุ่นยนต์ไปผสานเข้ากับซอฟต์แวร์และสภาพแวดล้อมการควบคุมเฉพาะทางได้อย่างราบรื่น สถาปัตยกรรมแบบโมดูลาร์รองรับการเพิ่มอุปกรณ์ เช่น มือแบบ 6-DoF ที่มีความคล่องตัว กล้องวัดความลึกเพิ่มเติม เซ็นเซอร์ที่ติดตั้งบริเวณข้อมือหรือเอว และเซ็นเซอร์วัดแรง/ทอร์กสำหรับงานหยิบจับขั้นสูง ความยืดหยุ่นนี้ทำให้แพลตฟอร์มปรับใช้กับงานได้หลากหลาย ตั้งแต่การวิจัย ระบบอัตโนมัติในห้องปฏิบัติการ การป้อนงานให้เครื่องจักร ไปจนถึงการเคลื่อนย้ายวัสดุ สำหรับทั้งภาคธุรกิจและมหาวิทยาลัย นี่คือแพลตฟอร์มหุ่นยนต์ที่ขยายต่อได้ตามความต้องการของโครงการและความซับซ้อนของงาน
โซลูชันต้นทุนต่ำที่สร้างด้วย RBTX®
นัดหมายวิดีโอคอลฟรีกับผู้เชี่ยวชาญของเรา