Astribot S1 | หุ่นยนต์ฮิวแมนนอยด์ | 14 DOF
Astribot S1
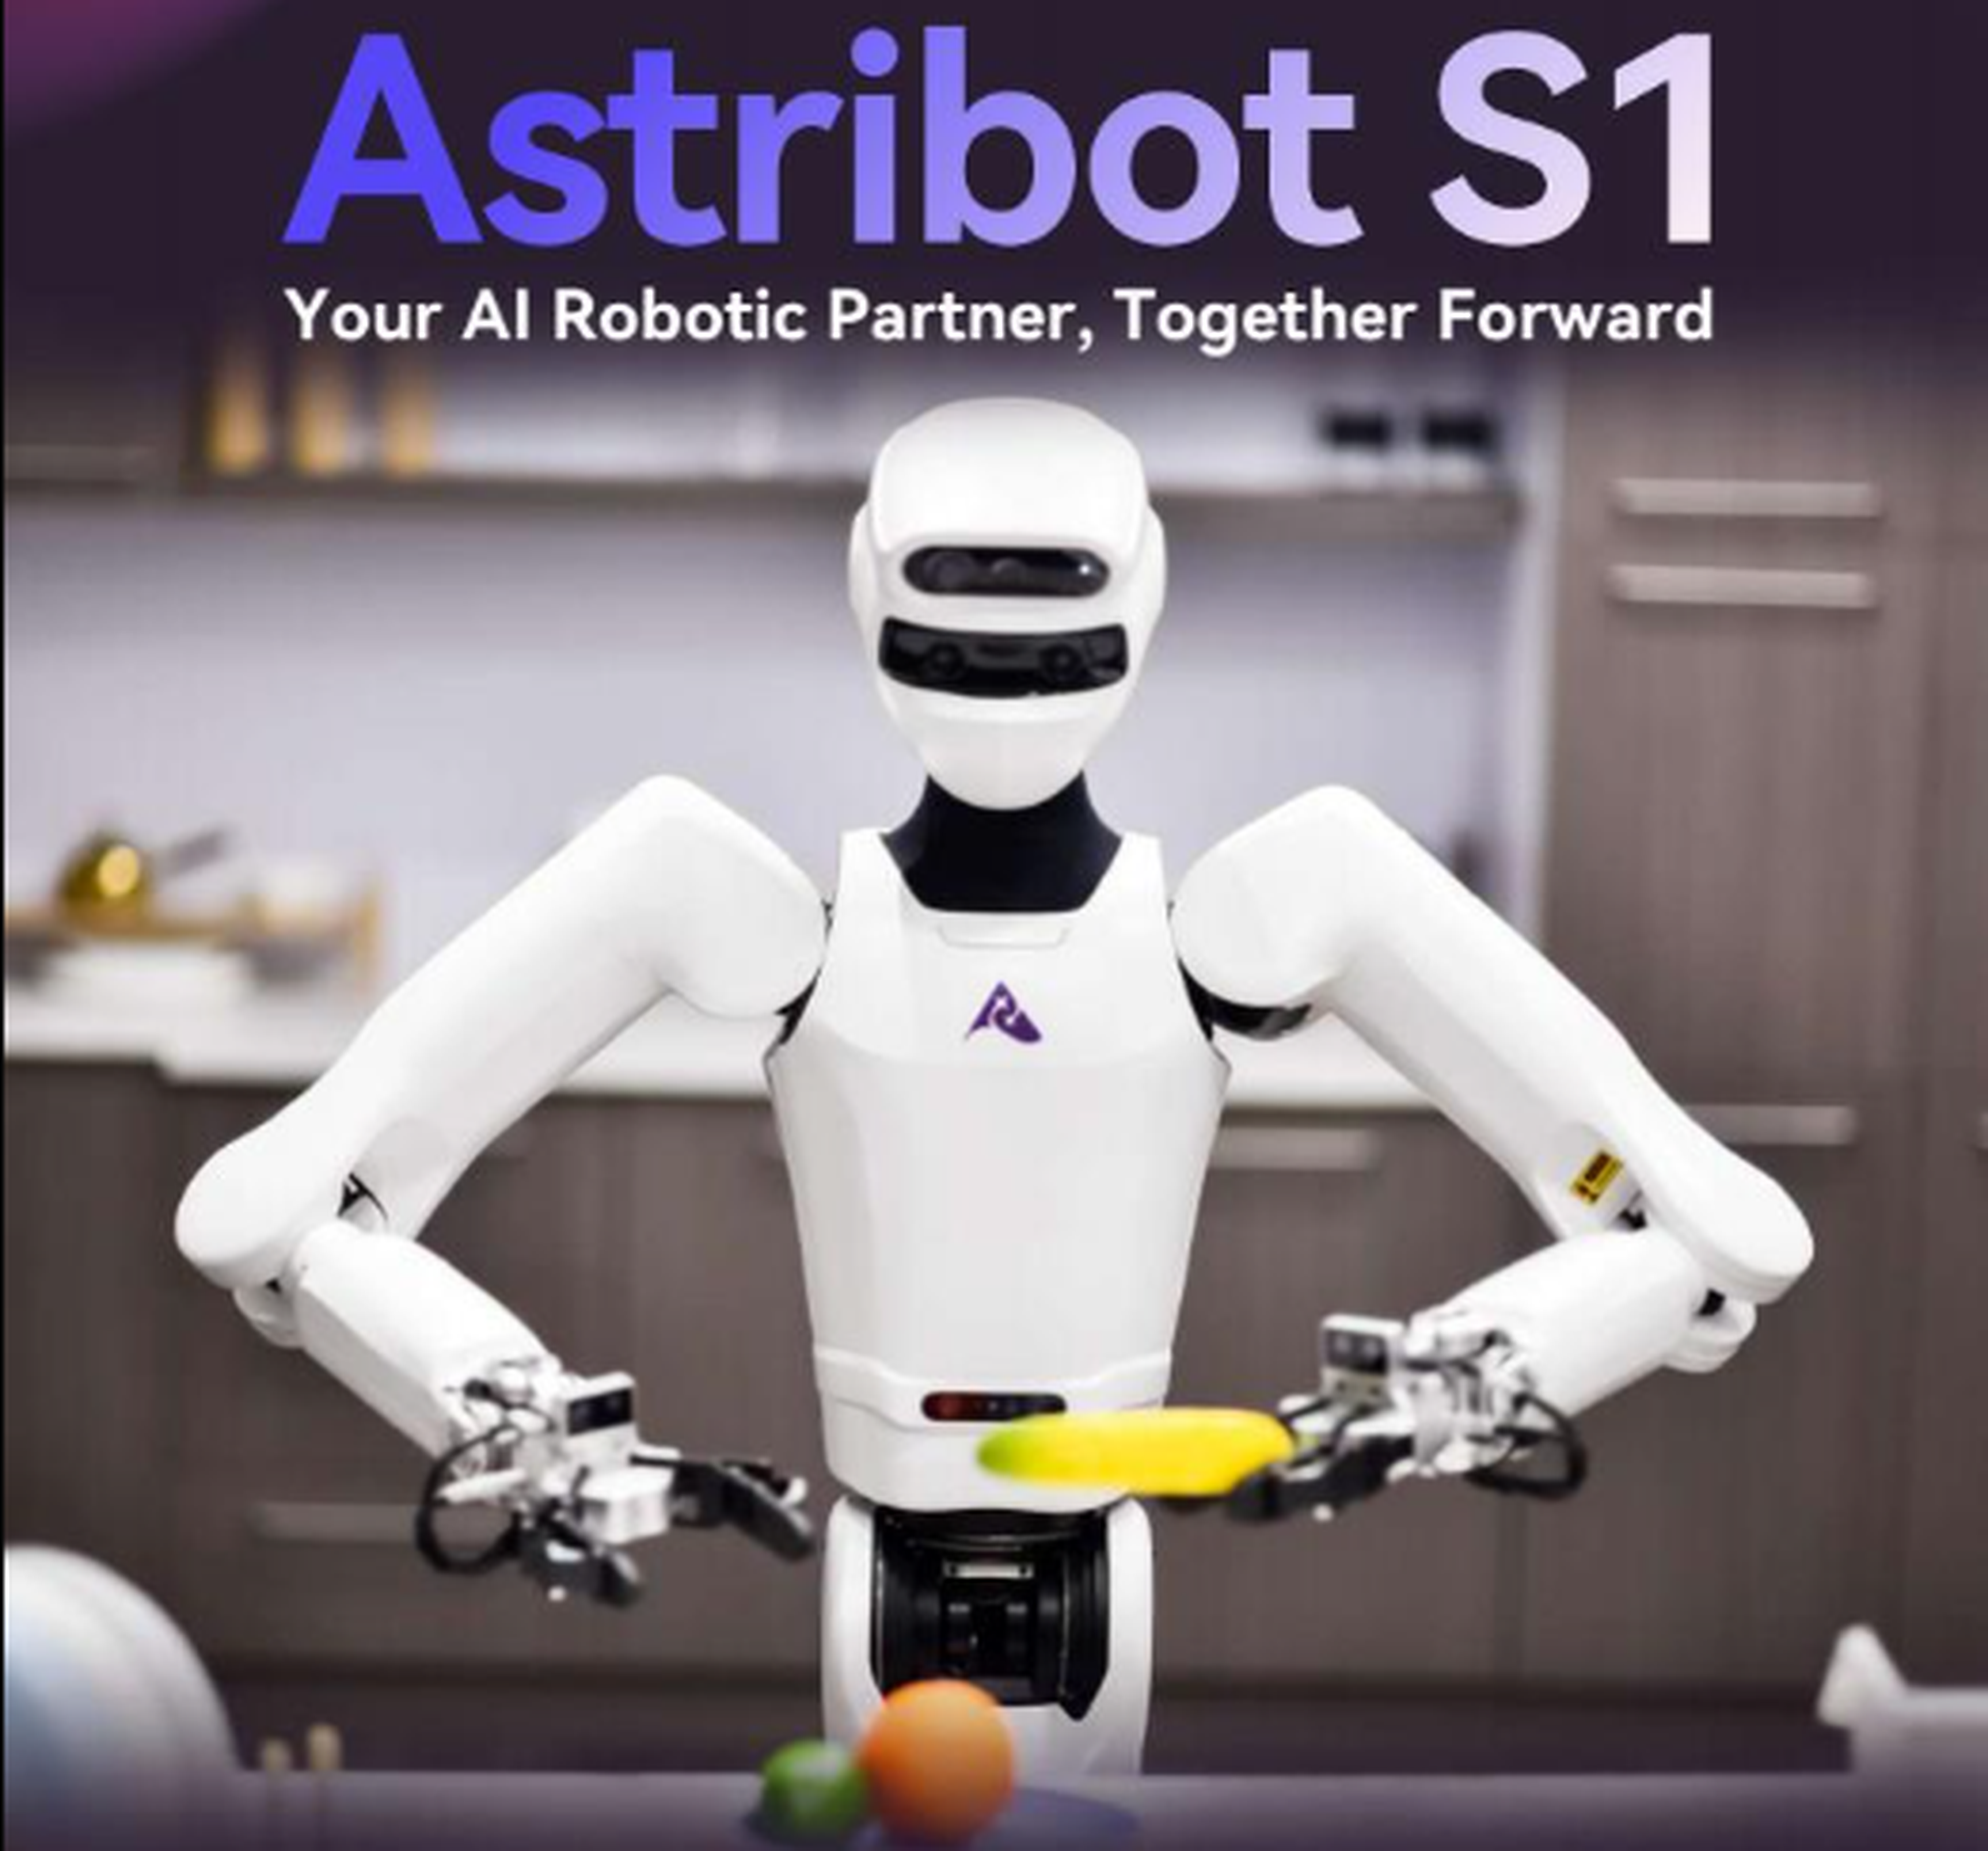
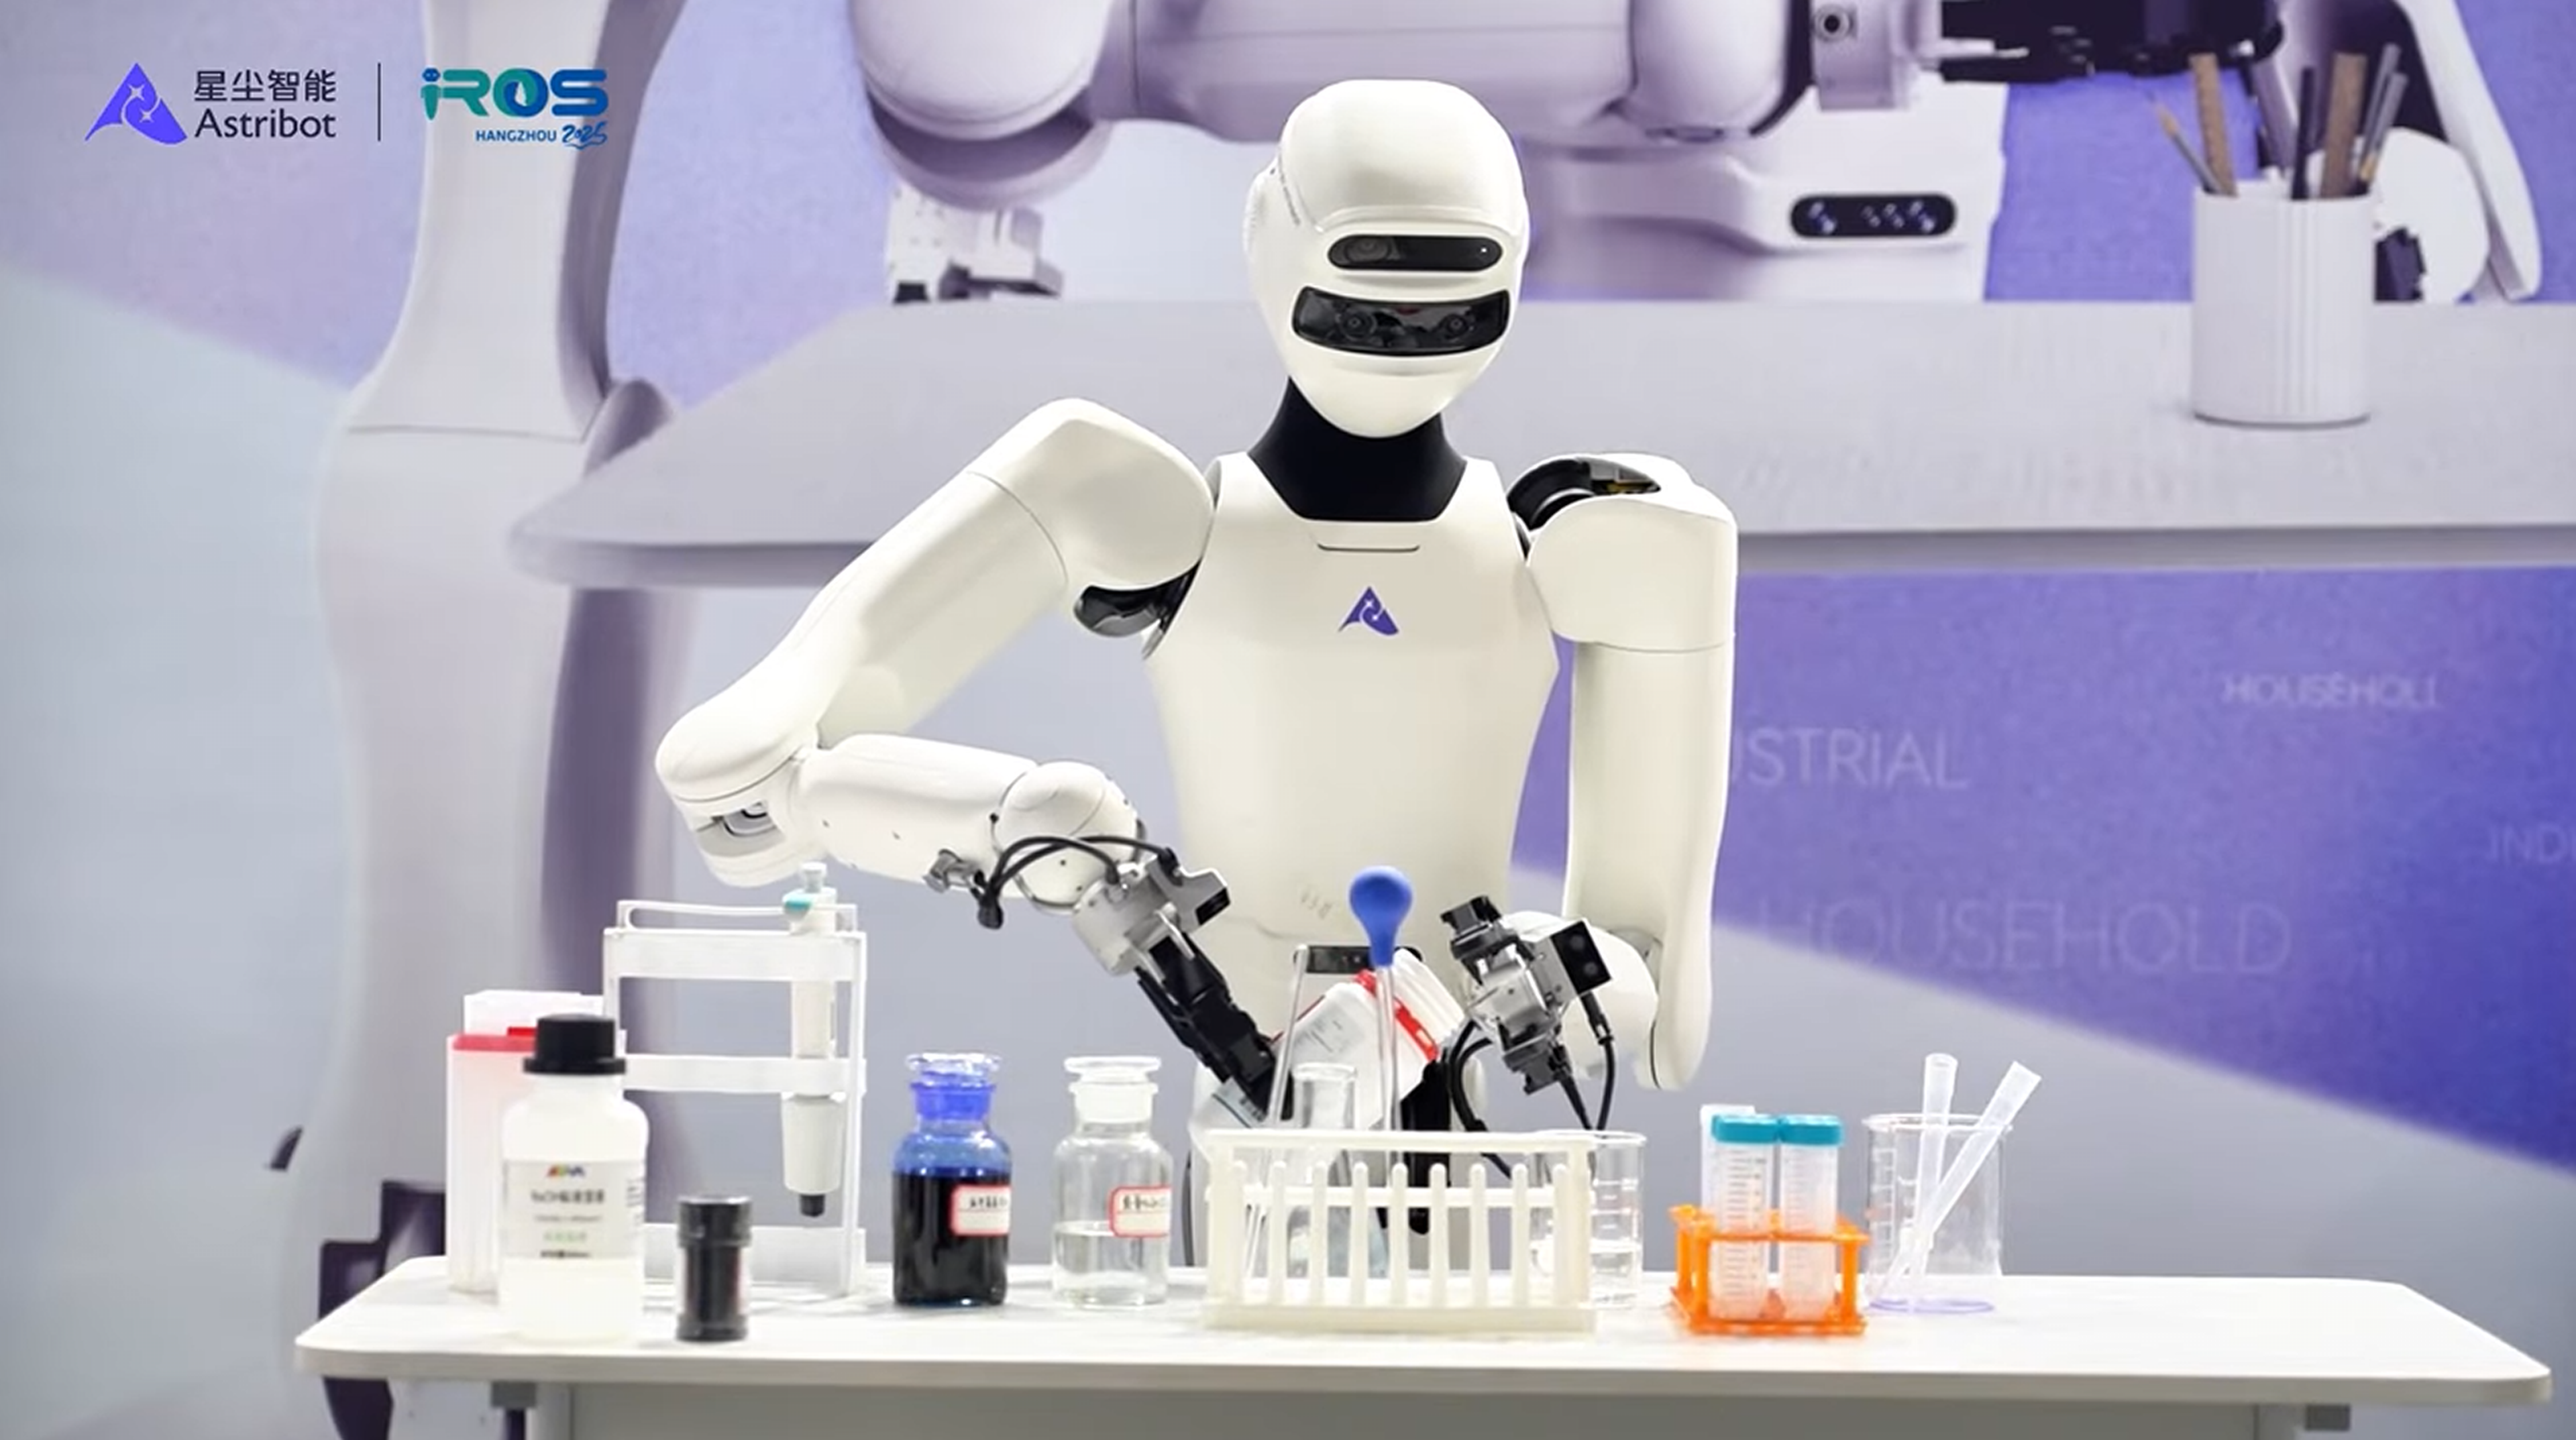
Astribot S1 เป็นแพลตฟอร์มหุ่นยนต์ฮิวแมนนอยด์ที่ออกแบบสำหรับงานวิจัย การพัฒนา AI และงานระบบอัตโนมัติขั้นสูง มาพร้อมองศาอิสระ 23 องศา แขนหุ่นยนต์ 7 แกนสองข้าง ฐานเคลื่อนที่ และรองรับน้ำหนักบรรทุก 5 kg ต่อแขน จึงสามารถเคลื่อนไหวและหยิบจับงานที่ซับซ้อนคล้ายมนุษย์ได้ กล้อง RGB-D ระบบสเตอริโอวิชัน และเซ็นเซอร์ LiDAR ที่ติดตั้งมาช่วยให้รับรู้สภาพแวดล้อมได้รอบด้าน เมื่อทำงานร่วมกับการเก็บข้อมูลการเคลื่อนไหวผ่าน VR ทำให้ Astribot S1 เหมาะอย่างยิ่งสำหรับงานวิจัย embodied AI การควบคุมระยะไกล การพัฒนาหุ่นยนต์อัจฉริยะ และงานบริการและผู้ช่วยยุคใหม่
Highlights
จุดเด่นทางเทคนิคของ Astribot S1
Astribot S1 เป็นแพลตฟอร์มหุ่นยนต์ฮิวแมนนอยด์แบบเคลื่อนที่ที่ออกแบบสำหรับงานหยิบจับขั้นสูง ระบบอัตโนมัติที่ขับเคลื่อนด้วย AI และงานด้าน embodied intelligence ระบบนี้ผสานโครงสร้างแขนคู่ที่มีองศาอิสระรวม 23 องศา ได้แก่ 7 DOF ต่อแขน ลำตัว 4 DOF ศีรษะ 2 DOF และฐานเคลื่อนที่ที่เคลื่อนที่ได้รอบทิศทาง แขนแต่ละข้างรองรับน้ำหนักบรรทุกต่อเนื่อง 5 kg ขณะที่หุ่นยนต์ทำความเร็วที่เอนด์เอฟเฟกเตอร์ได้เกิน 10 m/s และความเร่งมากกว่า 100 m/s² ชุดเซ็นเซอร์ในตัวประกอบด้วยกล้อง RGB-D กล้องสเตอริโอวิชัน และระบบ LiDAR คู่ ช่วยให้รับรู้สภาพแวดล้อมและโต้ตอบกับวัตถุได้ แพลตฟอร์มนี้ยังรองรับการเก็บข้อมูลการเคลื่อนไหวทั้งตัวผ่าน VR สำหรับงานฝึกสอนและการควบคุมระยะไกล
Astribot S1 เหมาะกับงานประเภทใด
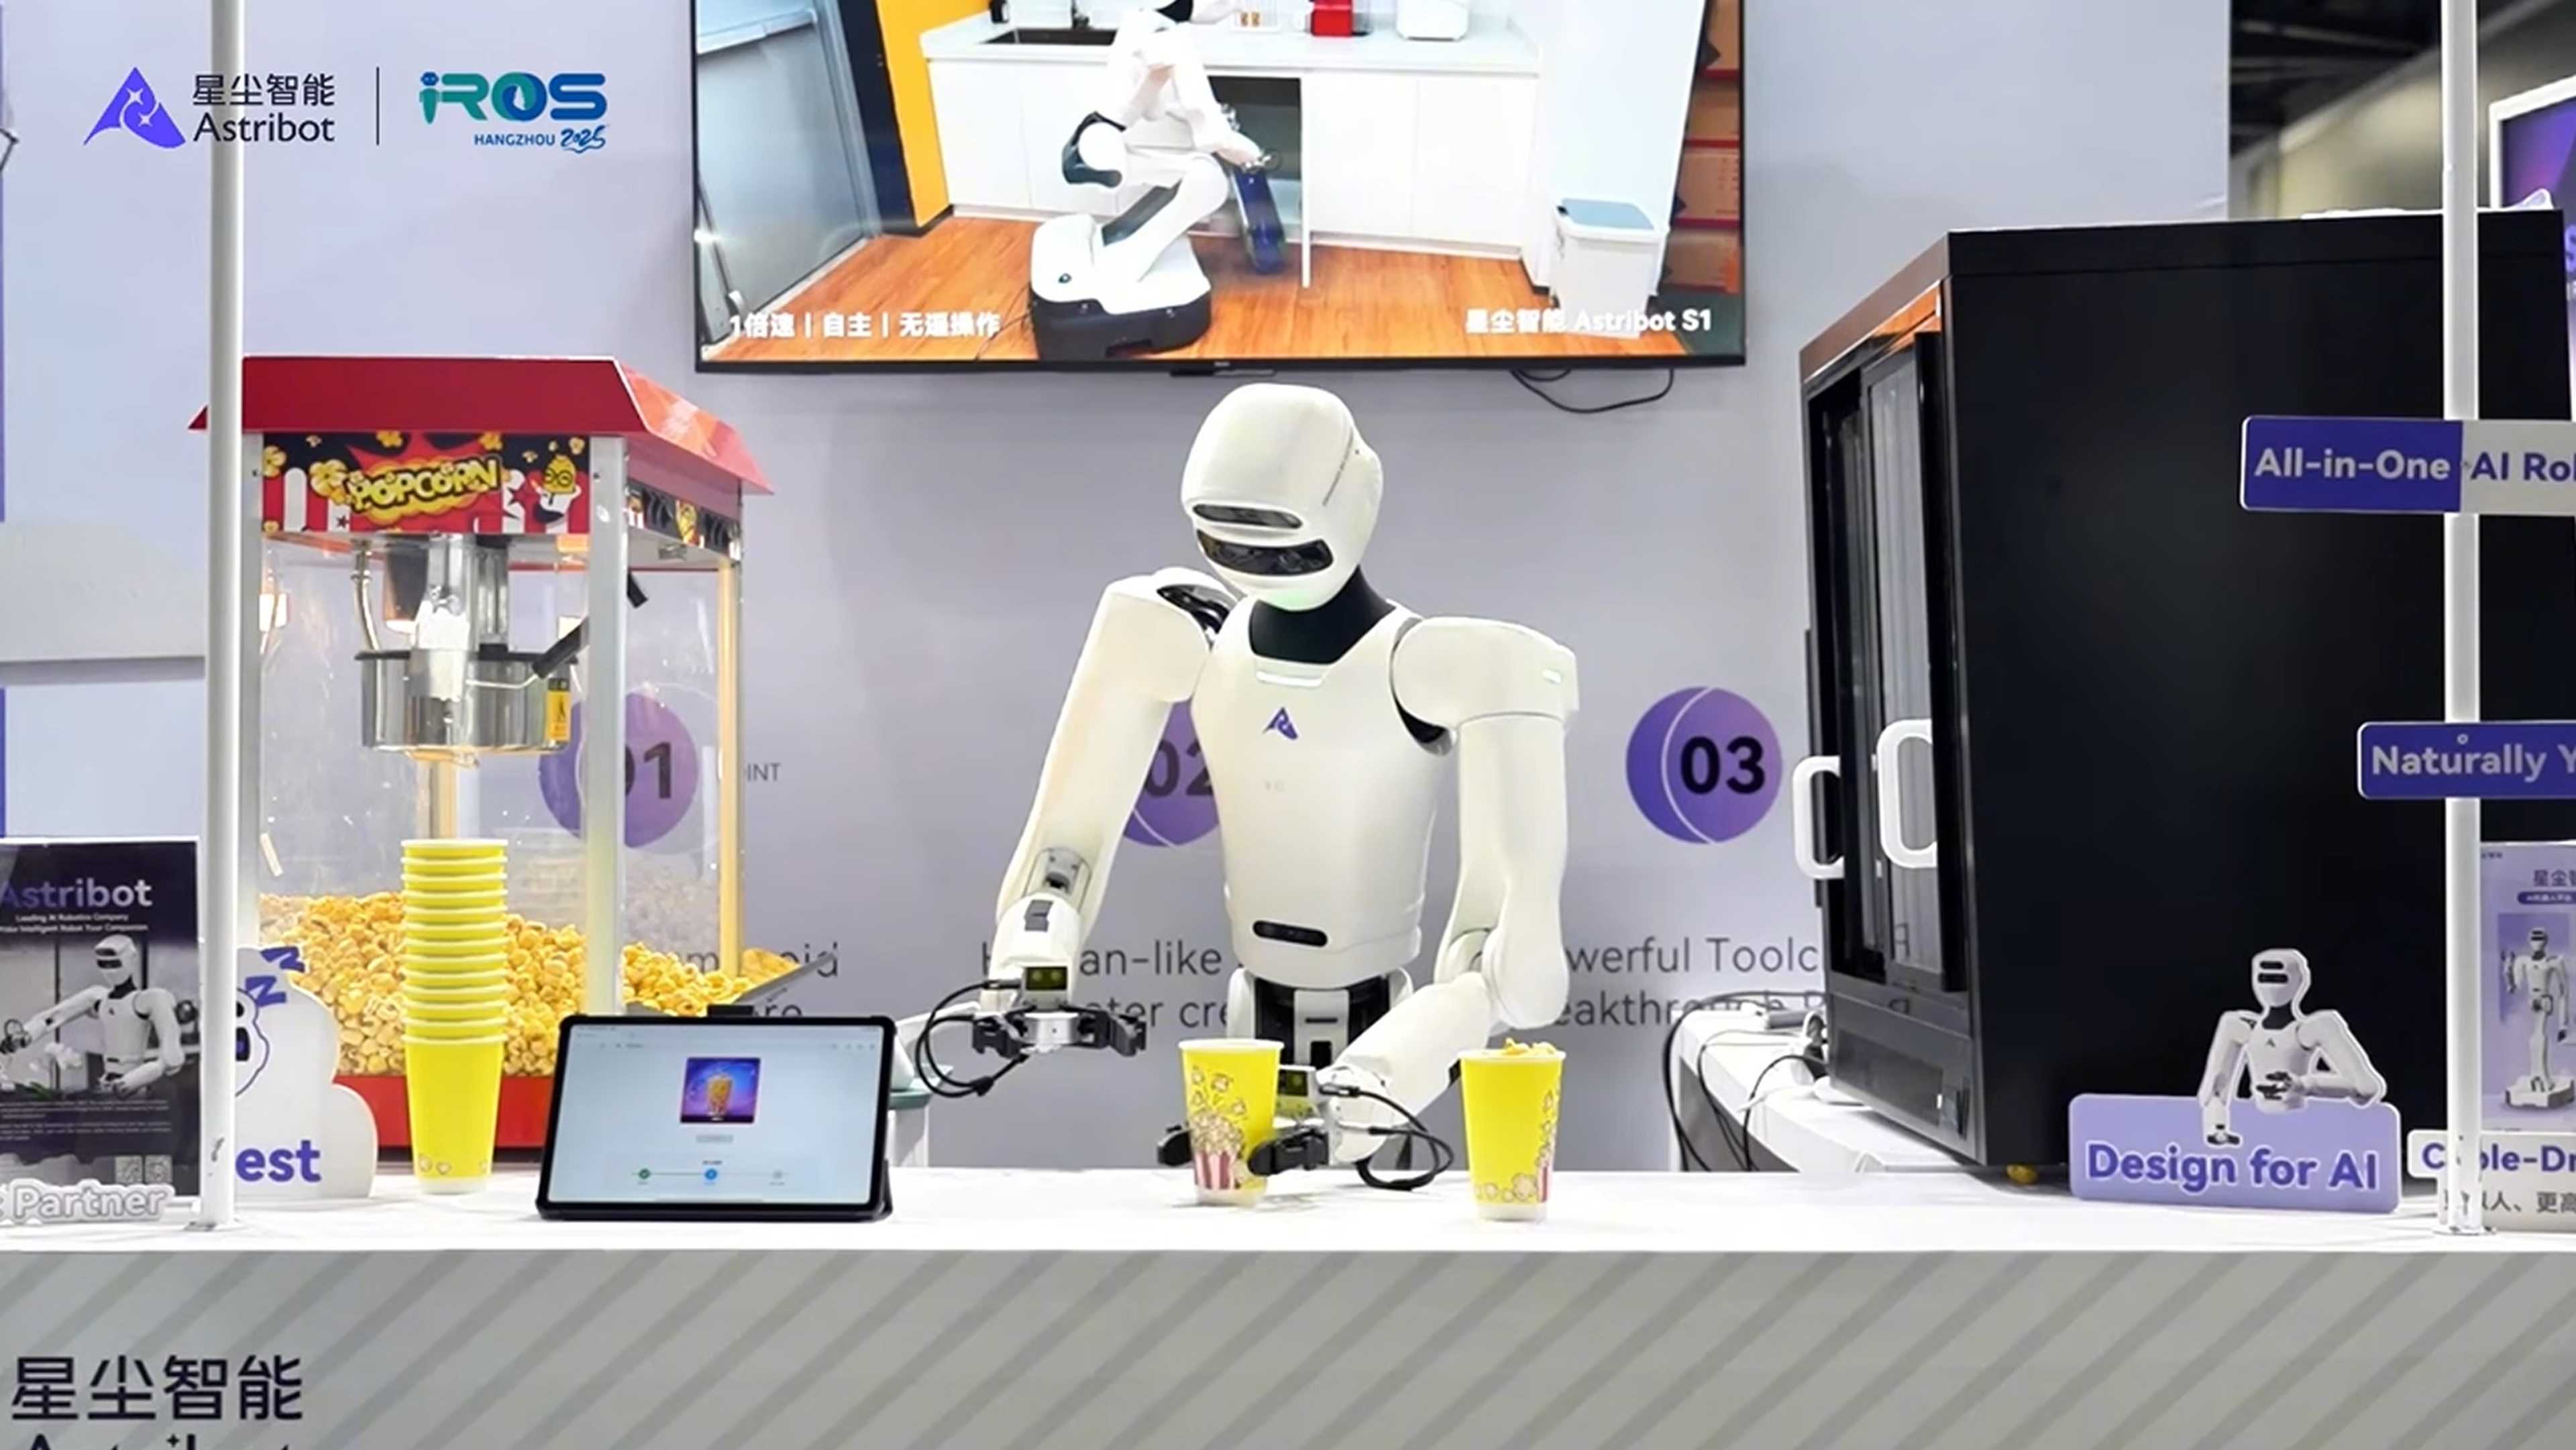
Astribot S1 ถูกออกแบบสำหรับงานวิจัย การพัฒนา AI หุ่นยนต์บริการ ปฏิสัมพันธ์ระหว่างมนุษย์กับหุ่นยนต์ และงานระบบอัตโนมัติขั้นสูงที่ต้องใช้การหยิบจับด้วยแขนสองข้างและการเคลื่อนที่อัตโนมัติ งานที่พบบ่อย ได้แก่ งานวิจัยในห้องปฏิบัติการ การพัฒนา embodied AI การเก็บข้อมูลสำหรับแมชชีนเลิร์นนิง สภาพแวดล้อมงานบริการ งานโลจิสติกส์ กระบวนการตรวจสอบ และโครงการสาธิตสำหรับหุ่นยนต์ยุคใหม่ การผสานแขน 7 แกนสองข้าง การนำทางแบบเคลื่อนที่ การมองเห็นด้วย RGB-D และการรับรู้สภาพแวดล้อมด้วย LiDAR ทำให้หุ่นยนต์ทำงานที่ซับซ้อนซึ่งต้องอาศัยการเคลื่อนไหวที่ประสานกัน การจดจำวัตถุ และการโต้ตอบกับสภาพแวดล้อมที่เปลี่ยนแปลงได้ แพลตฟอร์มนี้เหมาะเป็นพิเศษสำหรับองค์กรที่พัฒนาระบบหุ่นยนต์อัจฉริยะมากกว่ากระบวนการผลิตทางอุตสาหกรรมแบบดั้งเดิม
วิธีติดตั้งและเขียนโปรแกรม Astribot S1
Astribot S1 ถูกออกแบบสำหรับงานวิจัย การพัฒนา AI หุ่นยนต์บริการ ปฏิสัมพันธ์ระหว่างมนุษย์กับหุ่นยนต์ และงานระบบอัตโนมัติขั้นสูงที่ต้องใช้การหยิบจับด้วยแขนสองข้างและการเคลื่อนที่อัตโนมัติ งานที่พบบ่อย ได้แก่ งานวิจัยในห้องปฏิบัติการ การพัฒนา embodied AI การเก็บข้อมูลสำหรับแมชชีนเลิร์นนิง สภาพแวดล้อมงานบริการ งานโลจิสติกส์ กระบวนการตรวจสอบ และโครงการสาธิตสำหรับหุ่นยนต์ยุคใหม่ การผสานแขน 7 แกนสองข้าง การนำทางแบบเคลื่อนที่ การมองเห็นด้วย RGB-D และการรับรู้สภาพแวดล้อมด้วย LiDAR ทำให้หุ่นยนต์ทำงานที่ซับซ้อนซึ่งต้องอาศัยการเคลื่อนไหวที่ประสานกัน การจดจำวัตถุ และการโต้ตอบกับสภาพแวดล้อมที่เปลี่ยนแปลงได้ แพลตฟอร์มนี้เหมาะเป็นพิเศษสำหรับองค์กรที่พัฒนาระบบหุ่นยนต์อัจฉริยะมากกว่ากระบวนการผลิตทางอุตสาหกรรมแบบดั้งเดิม
โซลูชันต้นทุนต่ำที่สร้างด้วย RBTX®
ดาวน์โหลด
นัดหมายวิดีโอคอลฟรีกับผู้เชี่ยวชาญของเรา